SOURCE VIDEO · course51
课堂教学视频2.mp4 · 00:23:00
下载本课原视频 MP4 · 50.7 MB ↓ · 全部原片下载
原片:课堂教学视频2.mp4。请选择本机对应视频,文件只在浏览器播放,不会上传。
视频来自本机 [本机资料路径]
Sphere → Camera → Opacity
本节使用上一课的房间。已看24个约一分钟间隔画面,并放大检查关键参数,尚不是逐帧完整核对。当前交付球体、白色发光球、半球遮罩三个阶段;多条带的最终渐变及镜头的精确移动仍待补齐。
1 · Sphere
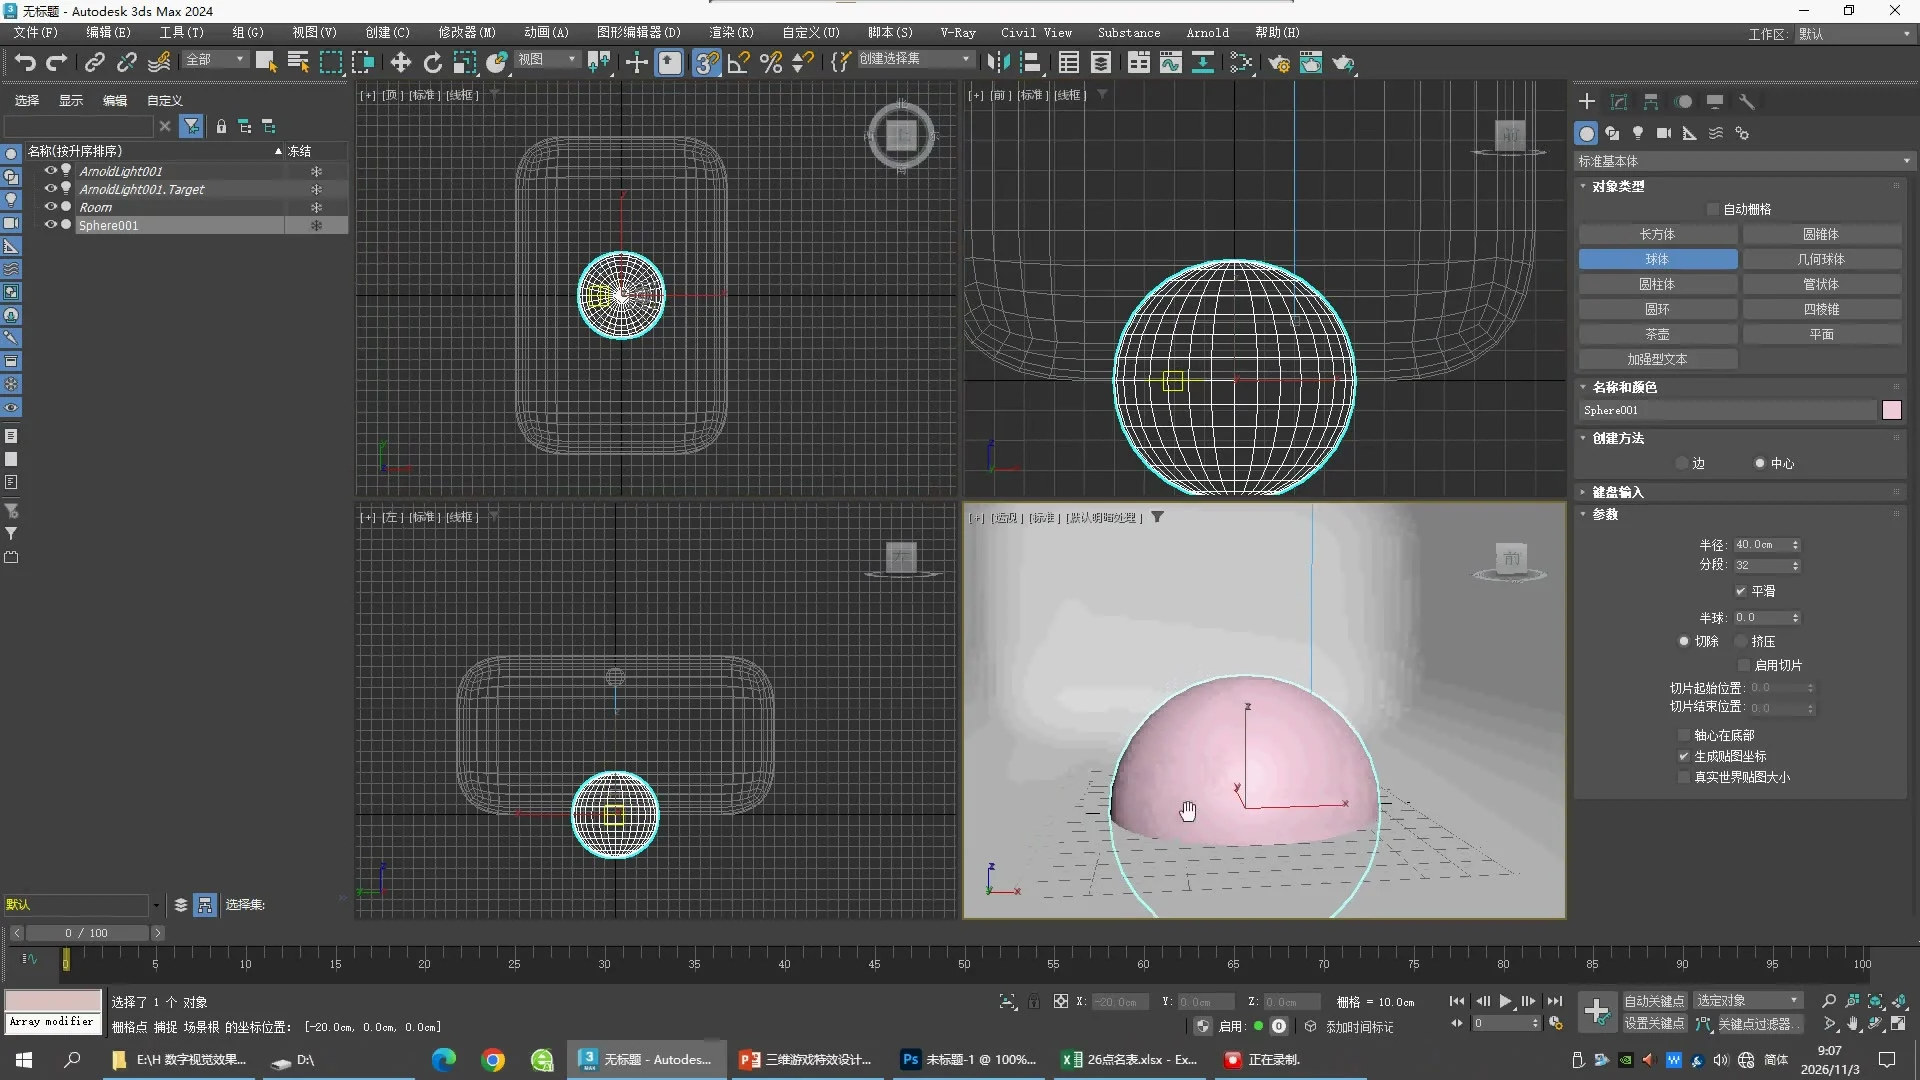
Create → Geometry → Standard Primitives → Sphere。设置 Radius 40 cm、Segments 64、Smooth On、Hemisphere 0、Generate Mapping Coords On。04:00显示位置 X0 / Y0 / Z40,即球心抬高40 cm,底部接触地面。01_Sphere保留这个位置。
2 · Arnold Standard Surface
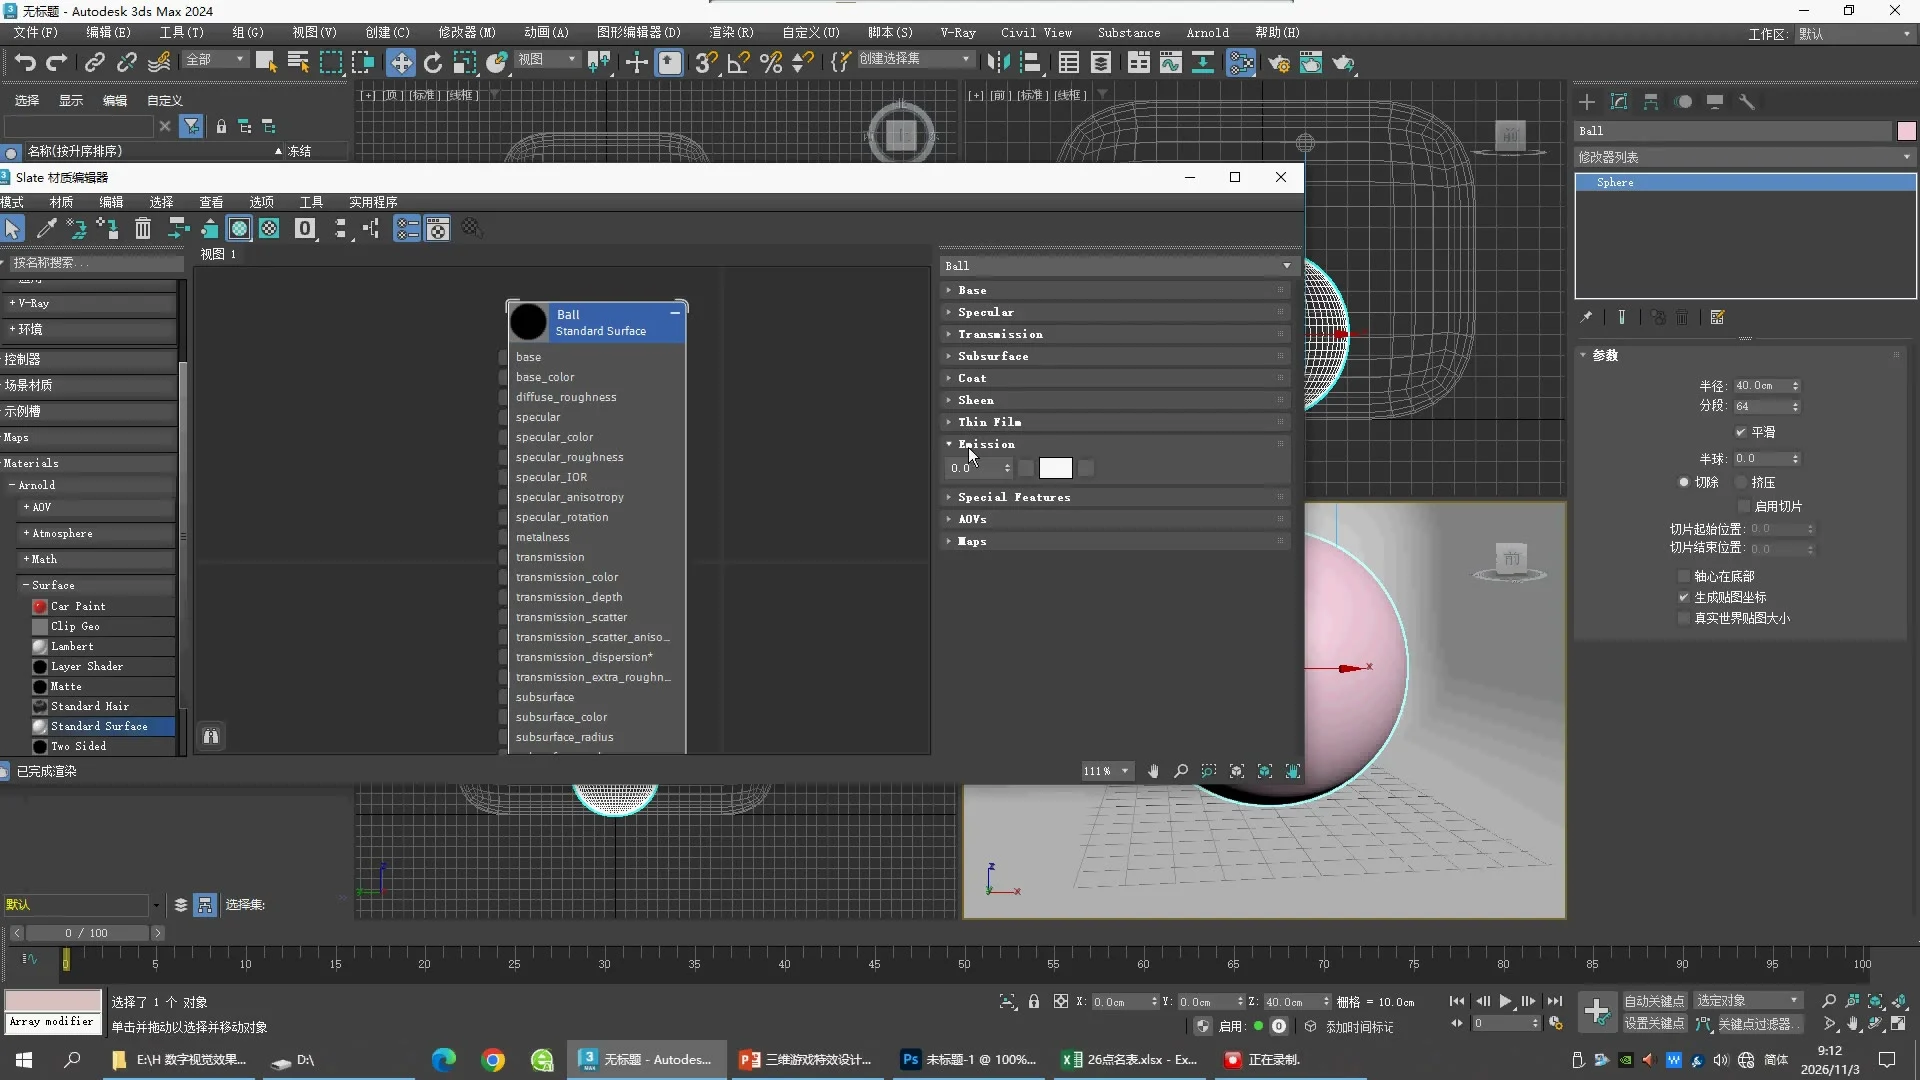
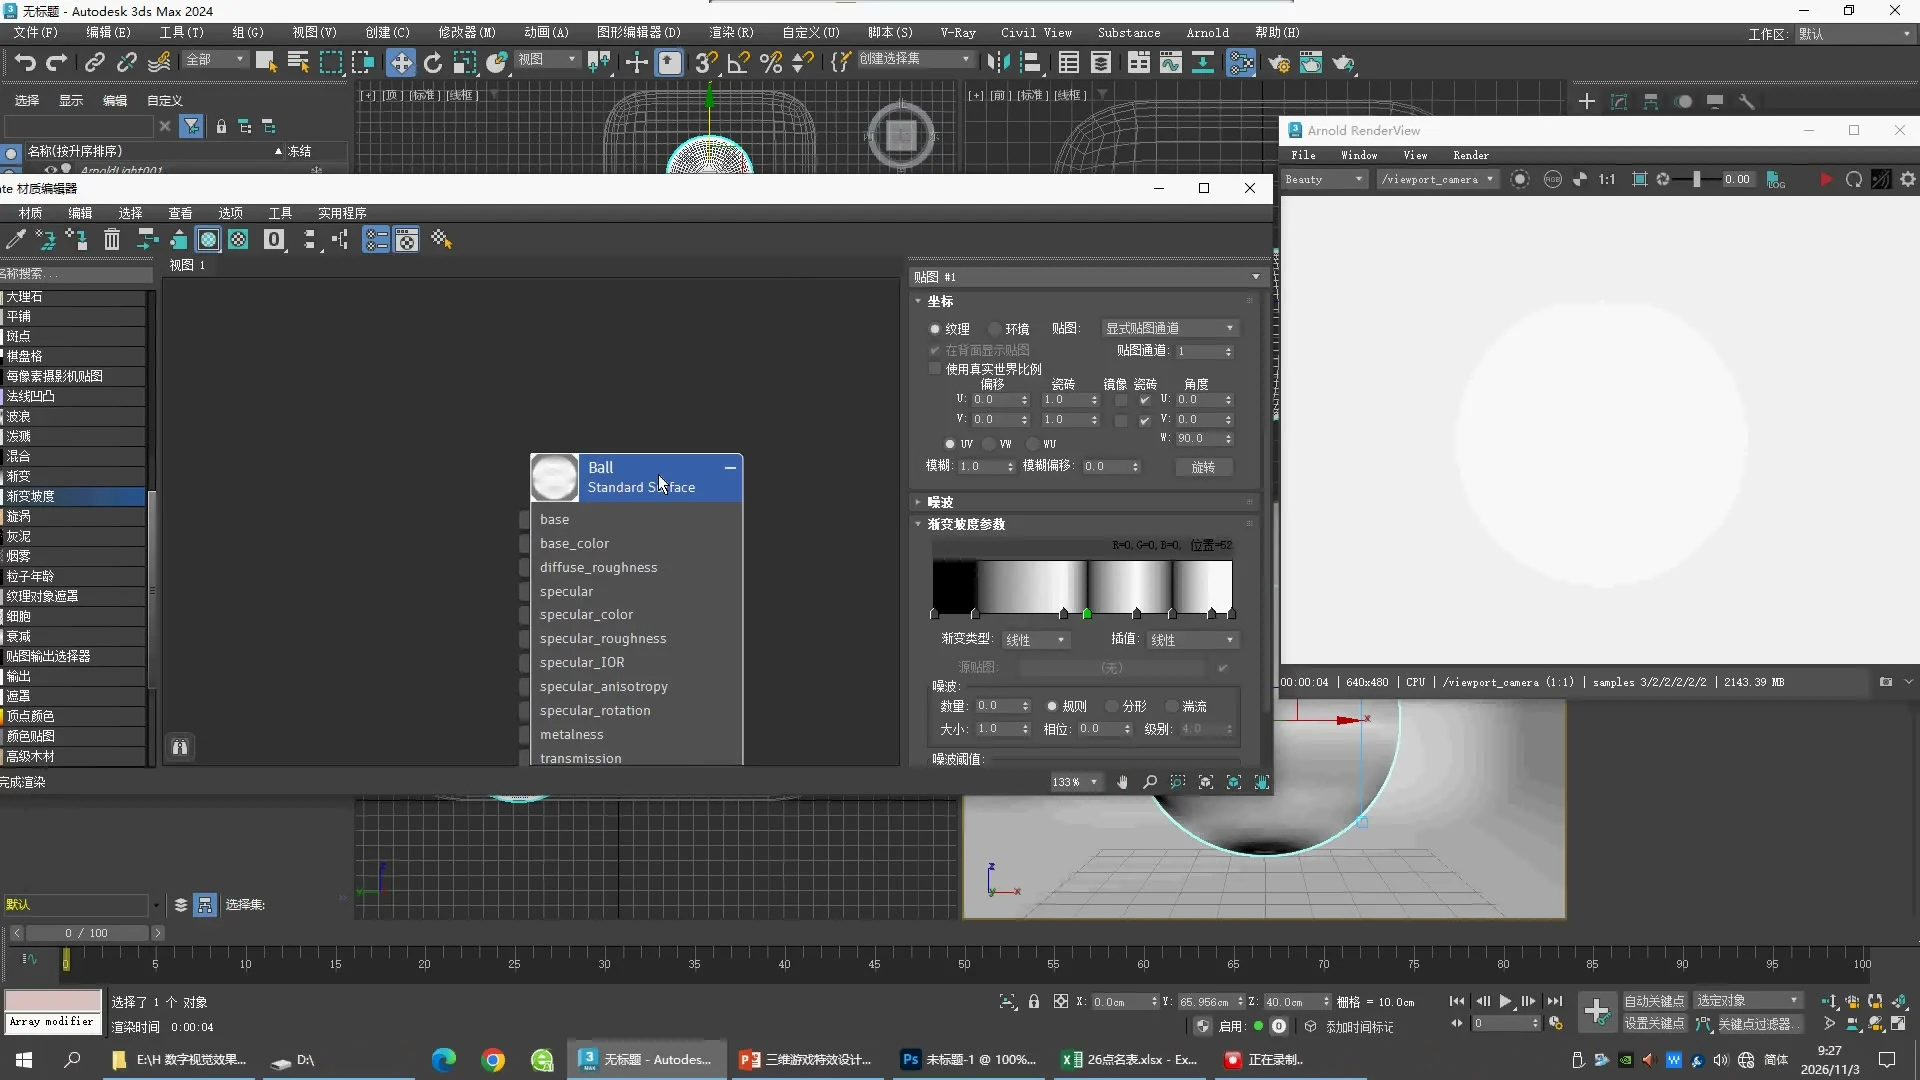
命名 Ball,设置 Base 0、Specular 0、Emission 1、Emission Color white,赋给球体。这一阶段看到的是发光的白圆:没有靠基础反射产生的球面明暗,这是老师的中途状态。灰色视口里的立体阴影不等于最终Arnold渲染。
3 · Physical Camera
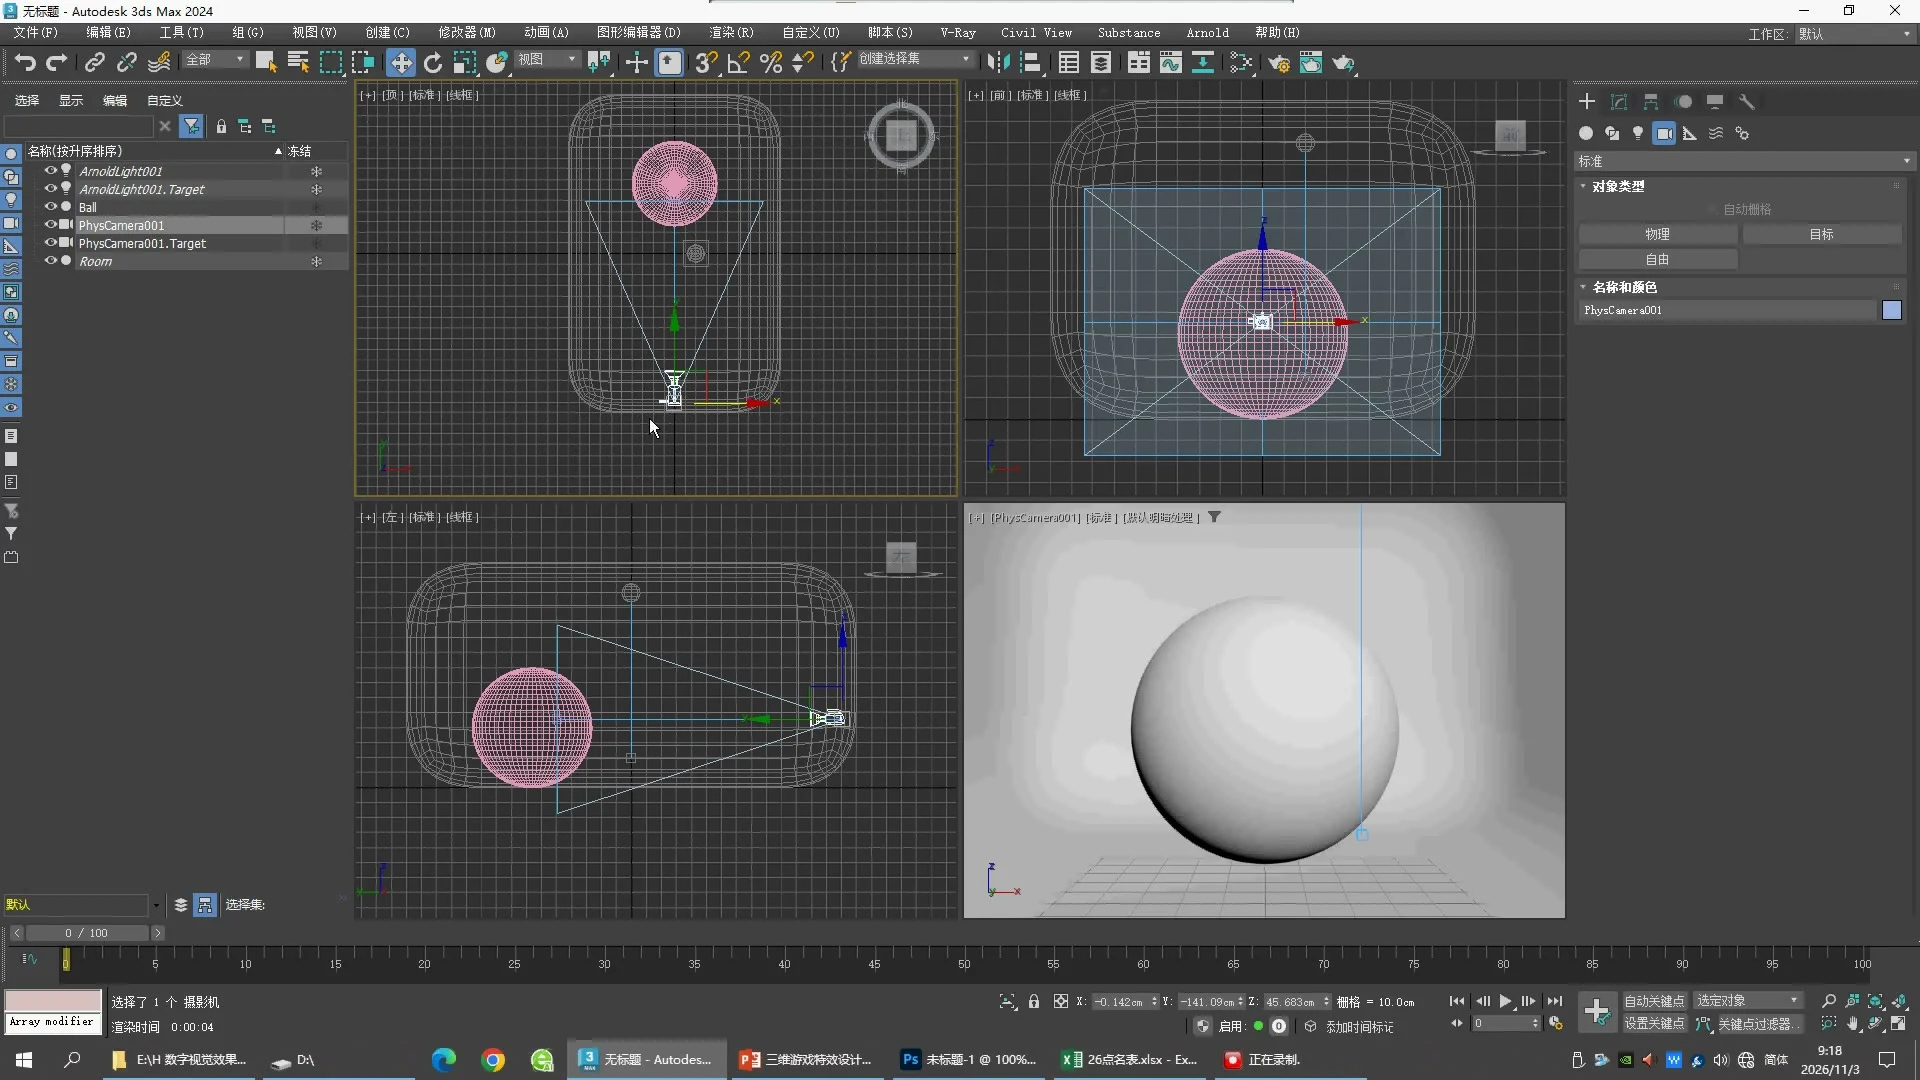
老师约10分钟创建 Physical Camera,随后移动球体和相机。19:00球体位置可读为 (0,65.956,40),02和03工程采用这一后期位置。精确相机数字尚未确认,学习工程使用补齐设置:Camera(0,−125,40),Target(0,65.956,40),FOV45°,Film Width36mm,DOF与Motion Blur关闭,Exposure保持运行时默认。相机位于房间内部,避免从外部穿墙拍摄。
4 · Gradient Ramp → Opacity
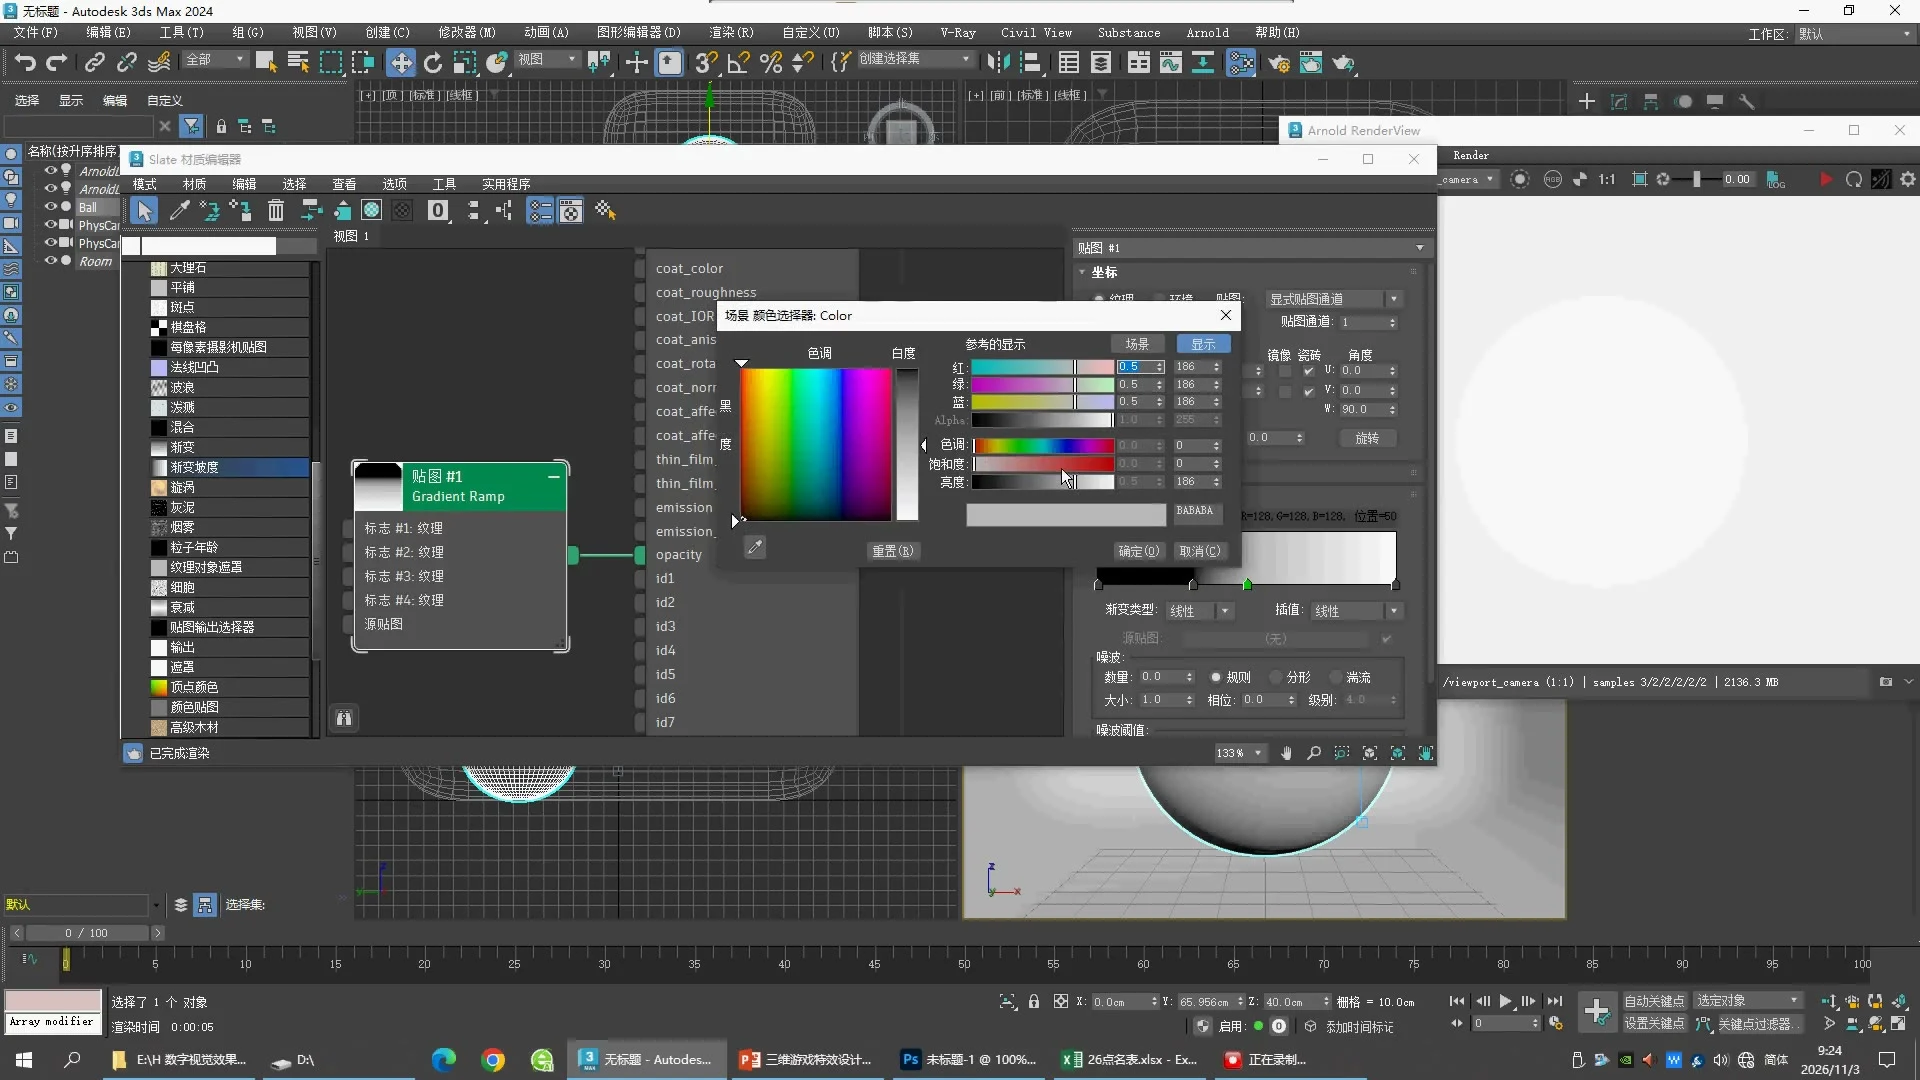
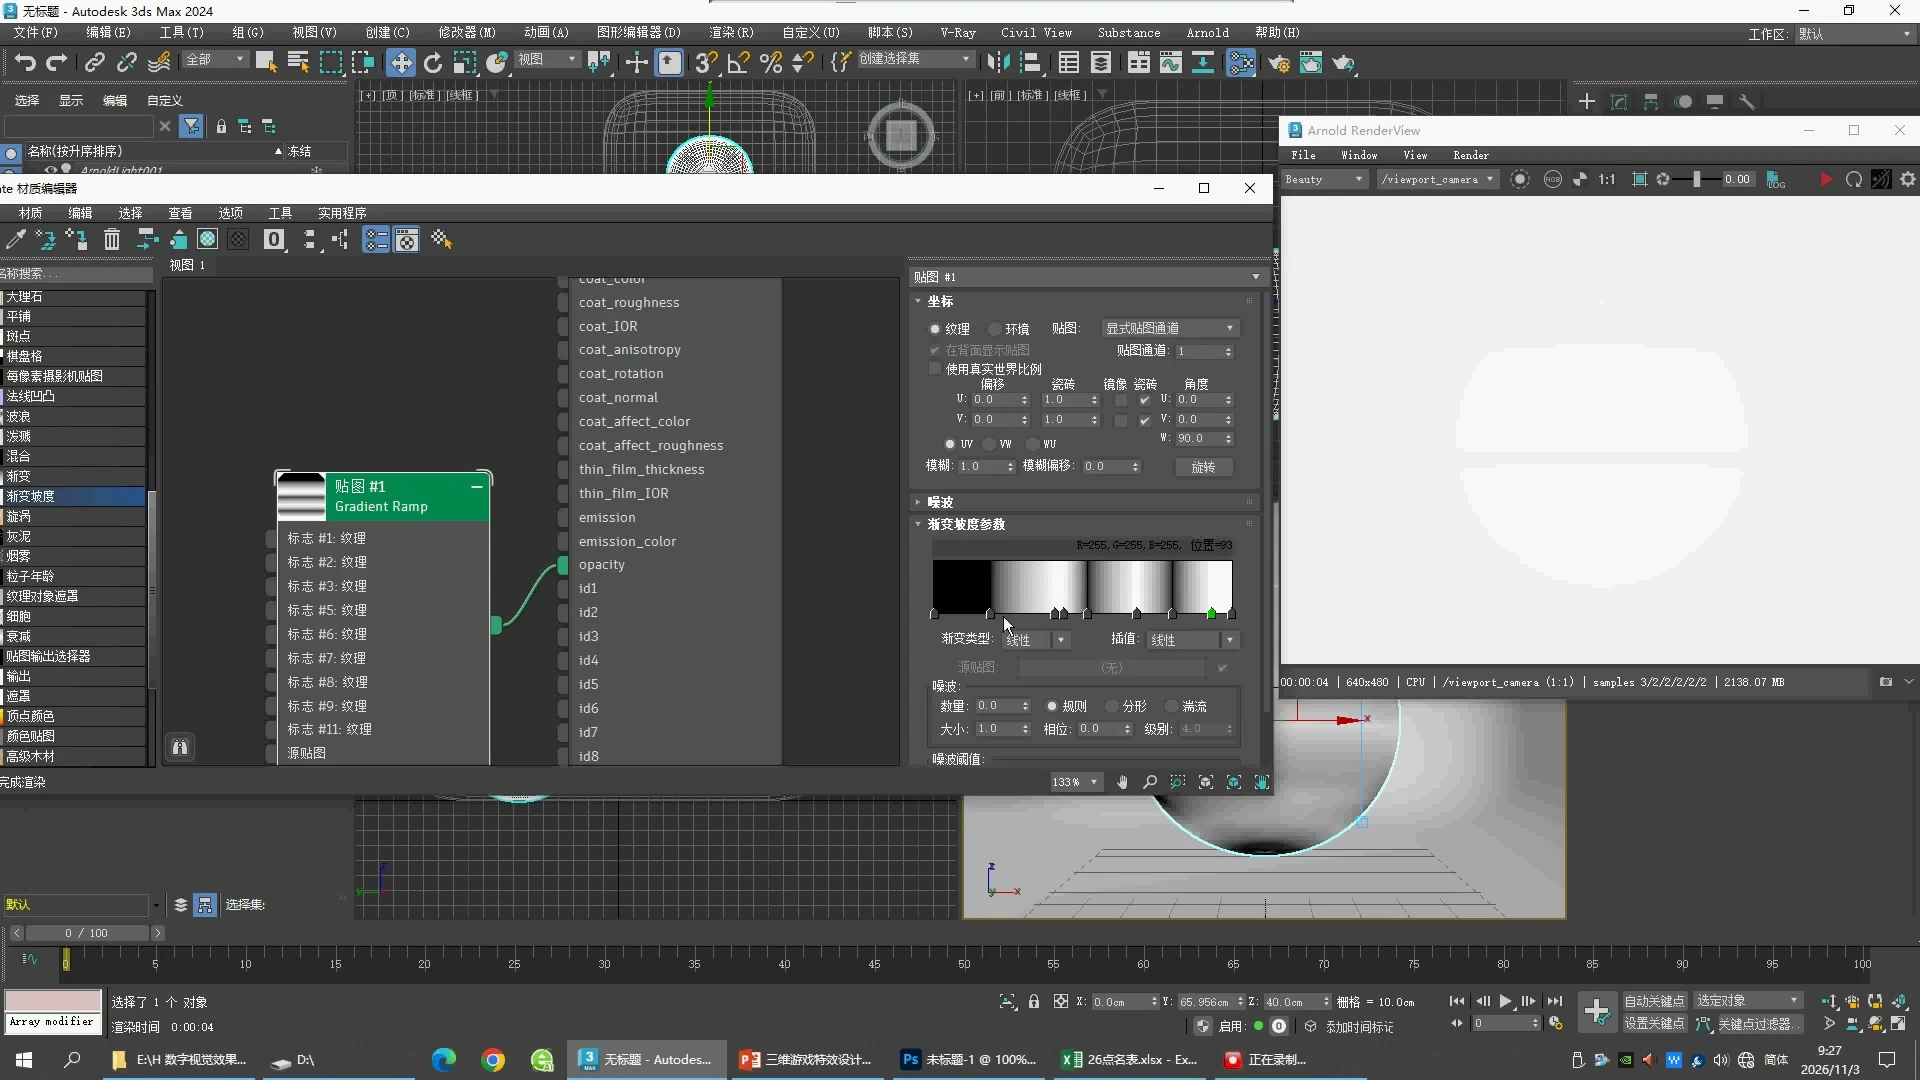
在Slate创建 Gradient Ramp,将输出连接到 Ball 的 Opacity。白色保留表面,黑色使表面透明,灰色处于两者之间。这不会删除球体的网格。设 Gradient Type Linear、Interpolation Linear、Explicit Map Channel1、U/V Tiling1、U/V Offset0、W Angle90°、Noise Amount0。
19:00选中的黑色Flag Position为 57。学习版使用0黑、57黑、72白、100白;其中72是按画面位置估计,不能标成逐值确认。额外模板Flag重叠在100,不改变这段渐变。将W Angle从0改到90会旋转遮罩方向;移动黑白Flag改变透明区域和过渡宽度。
Download and compare
02、03已保存重开并实际渲染。两张图使用同一相机,只增加Opacity贴图。相机和房间灰色仍有补齐值,亮度与老师未完全匹配。这些是学习诊断图,不是最终考核成片。
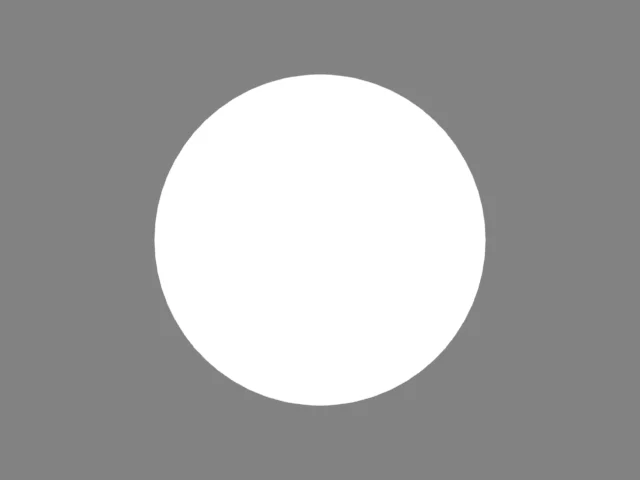
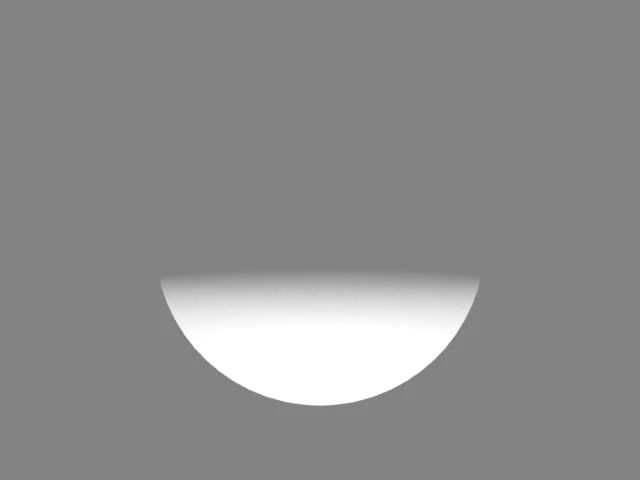
实际工程读回与待补项目。21:00以后老师继续增加多条带,并修改Emission;这些后期变化没有混入当前半球版本。
04:00 · Reference
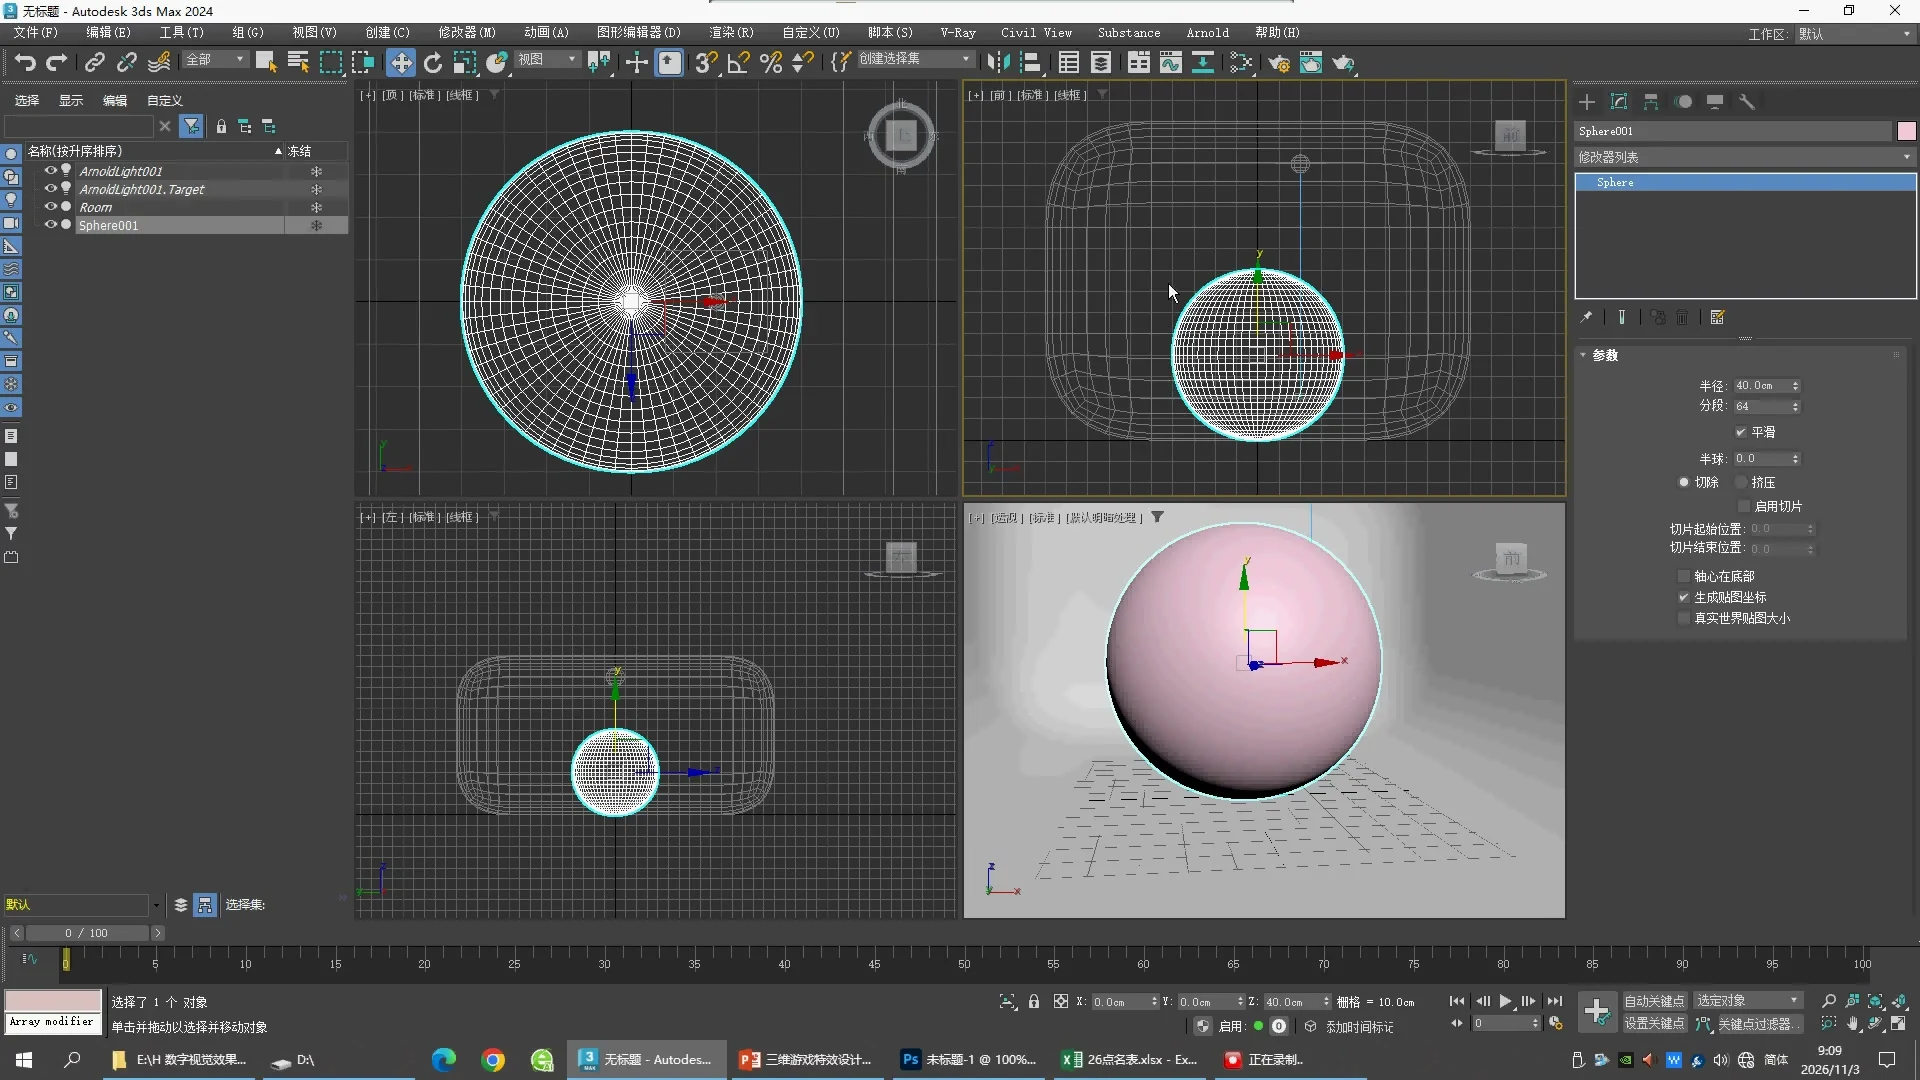
07:00 · Reference
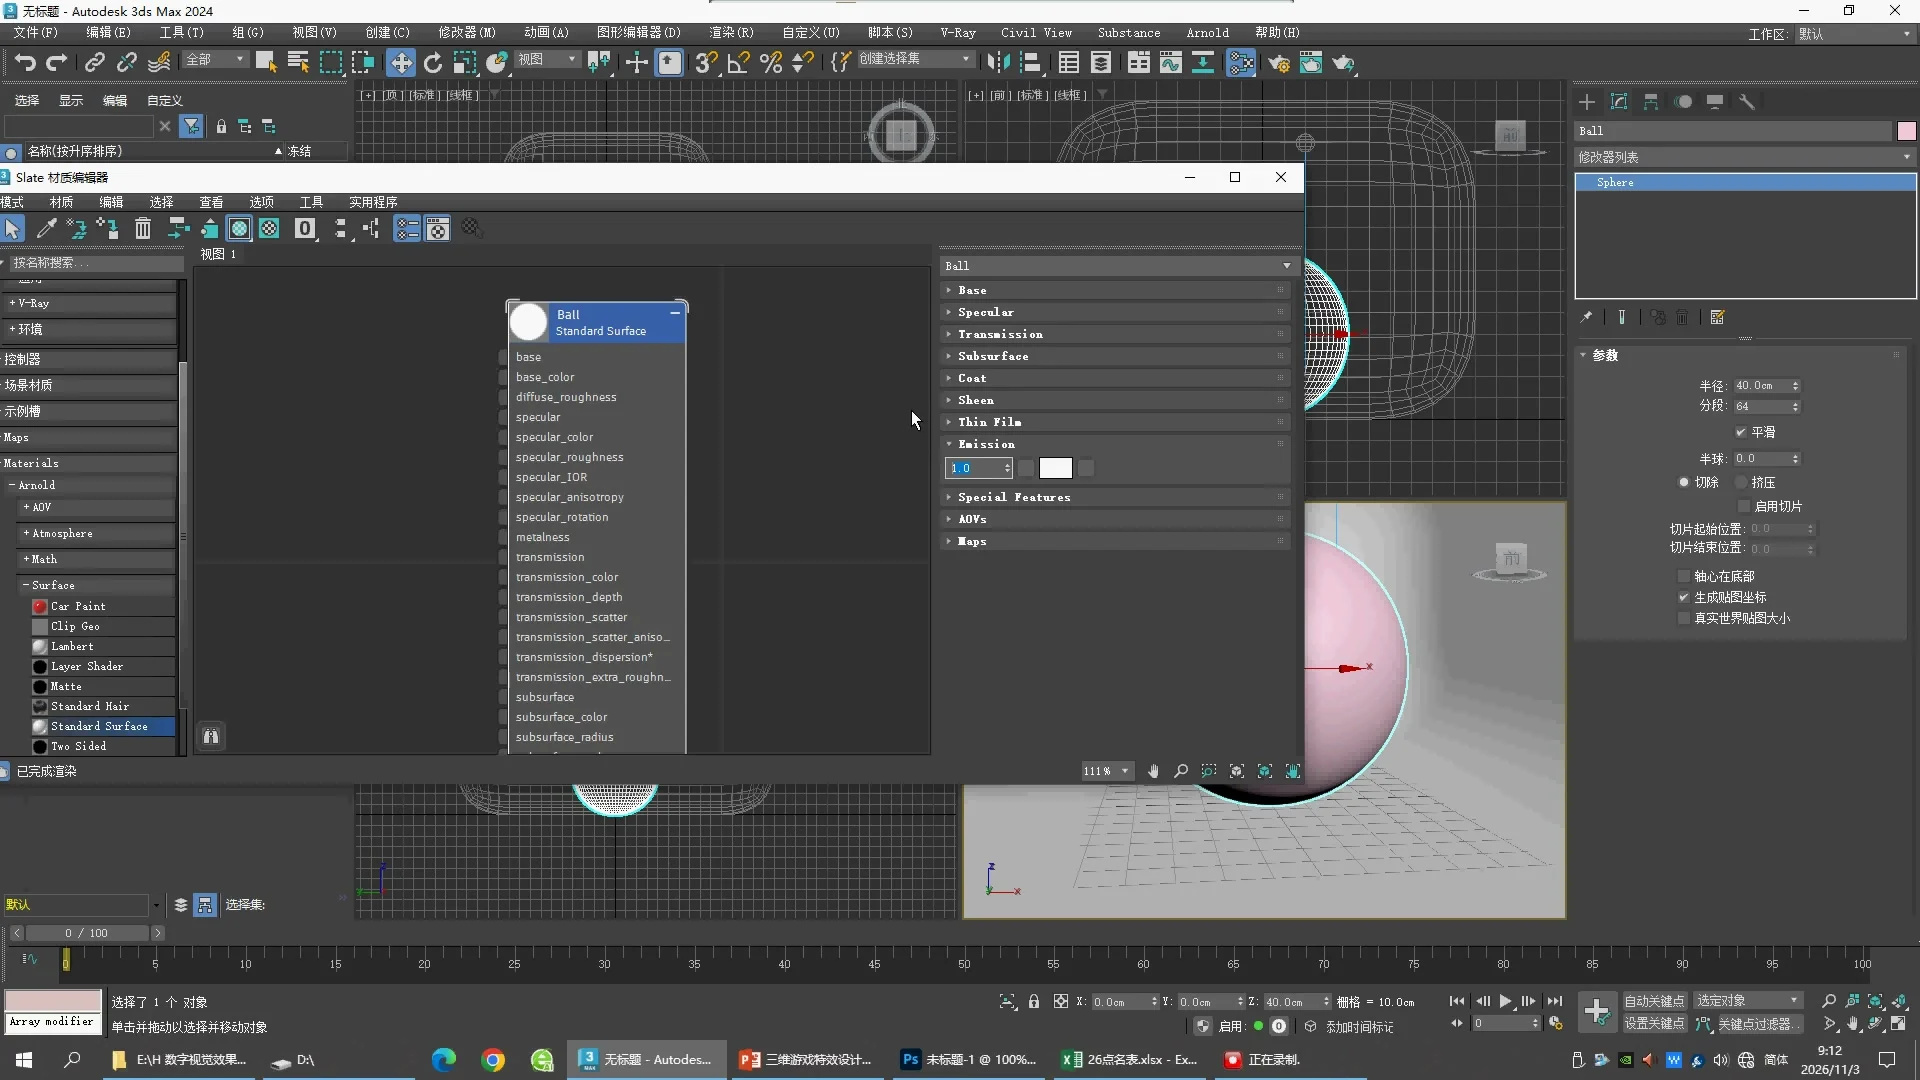
13:00 · Reference
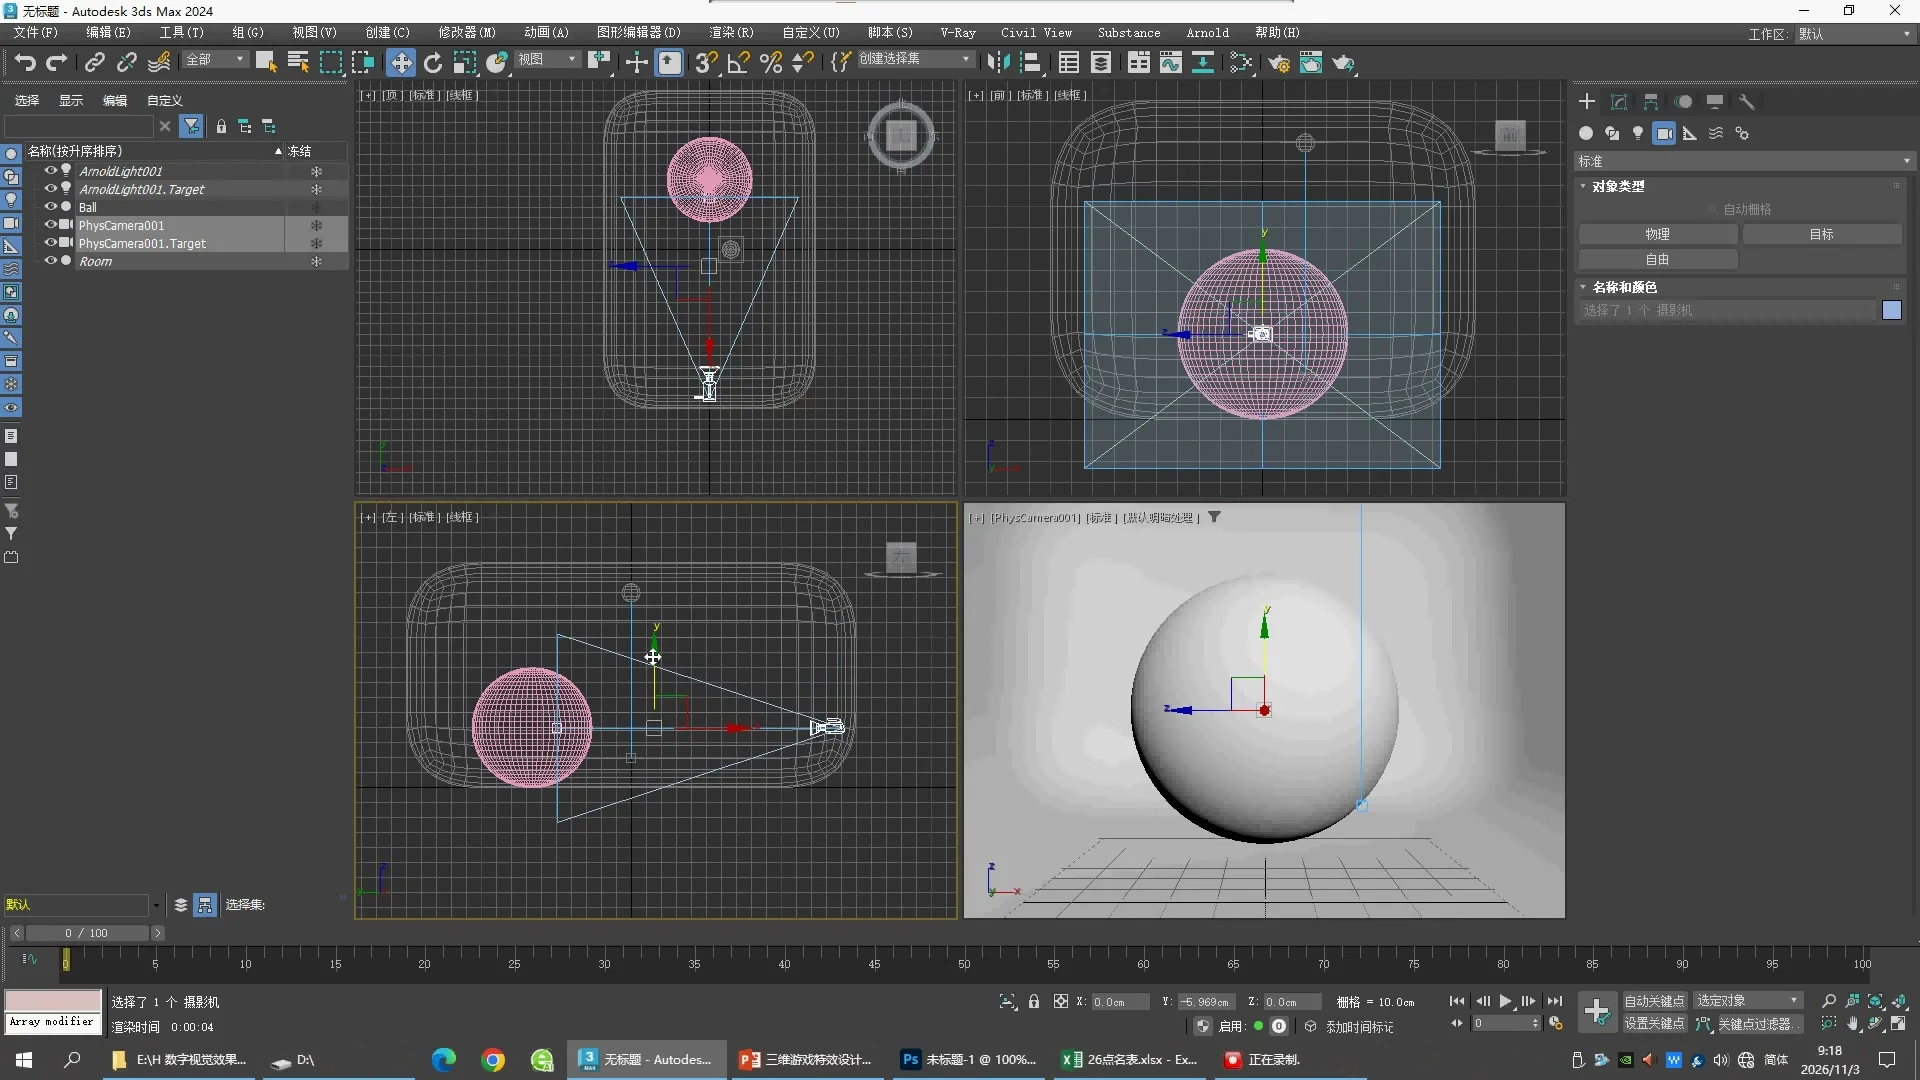
15:00 · Reference
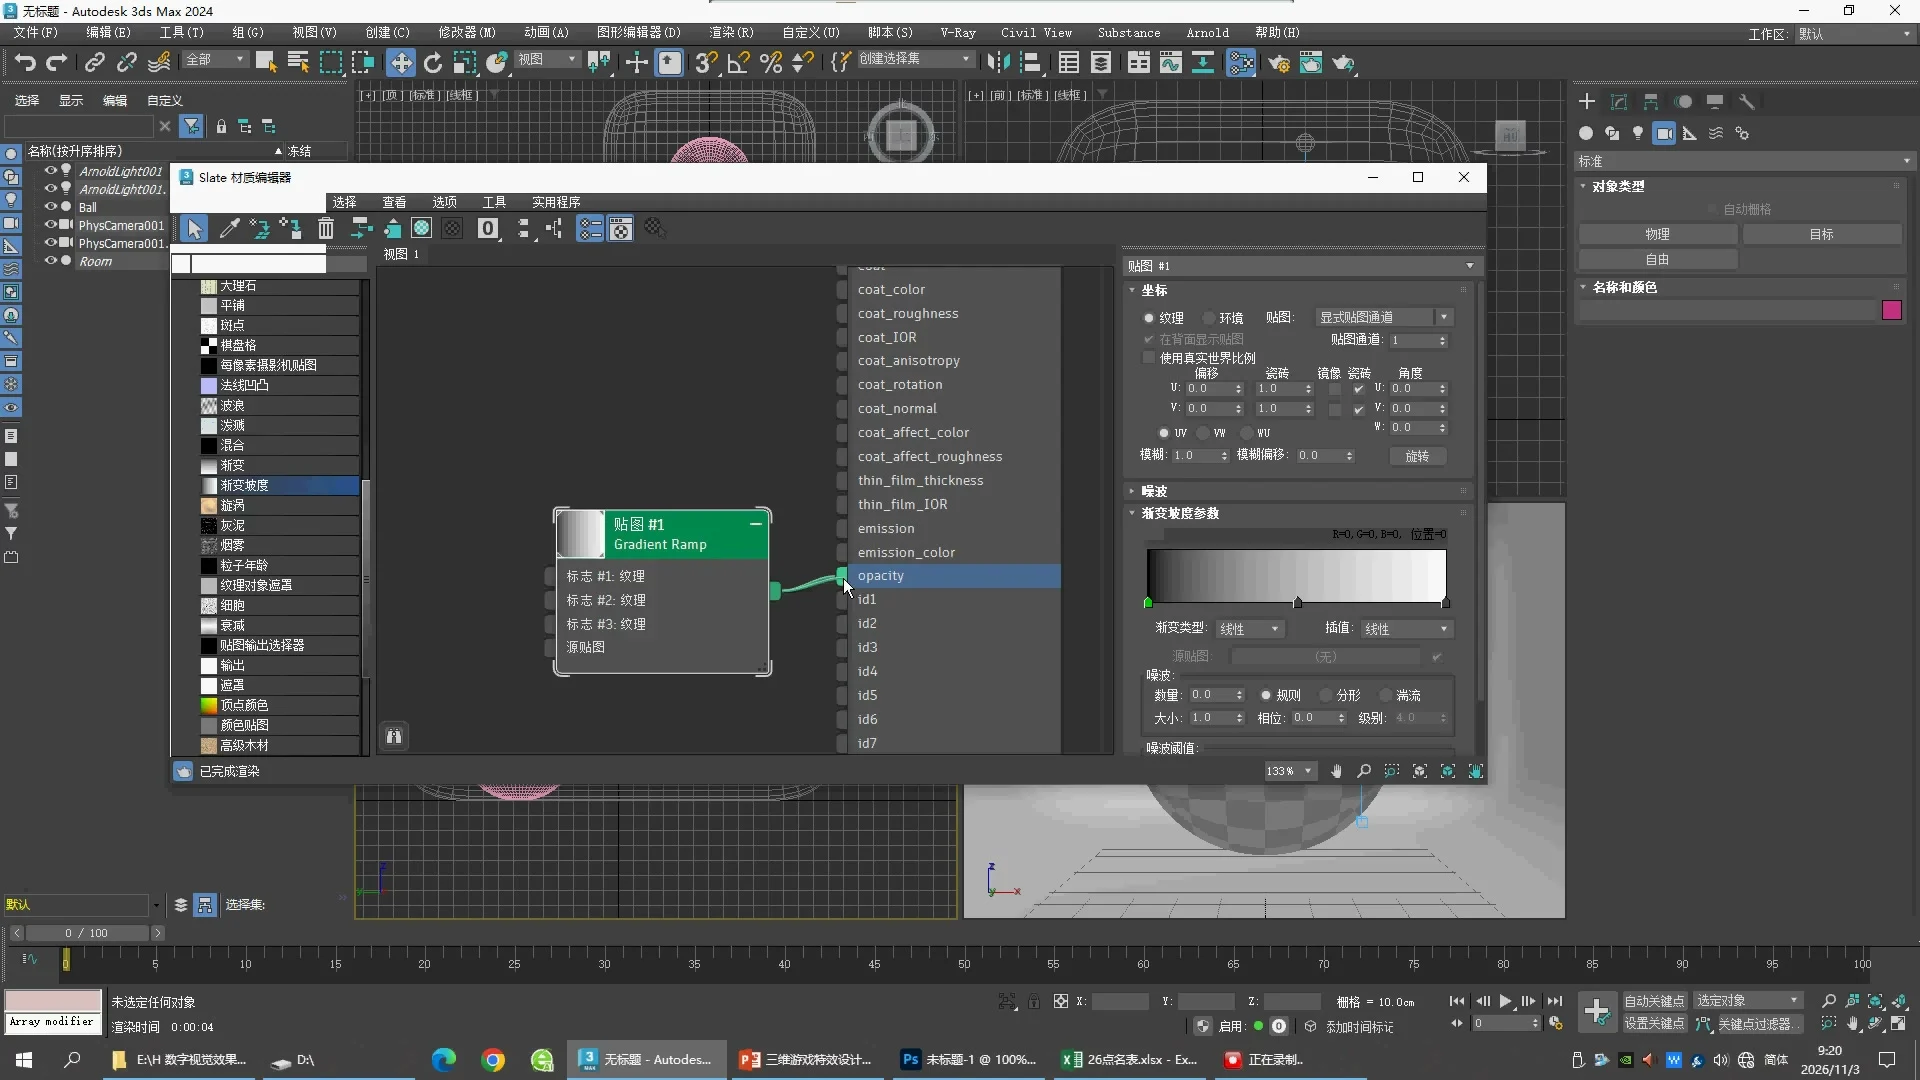
19:00 · Reference
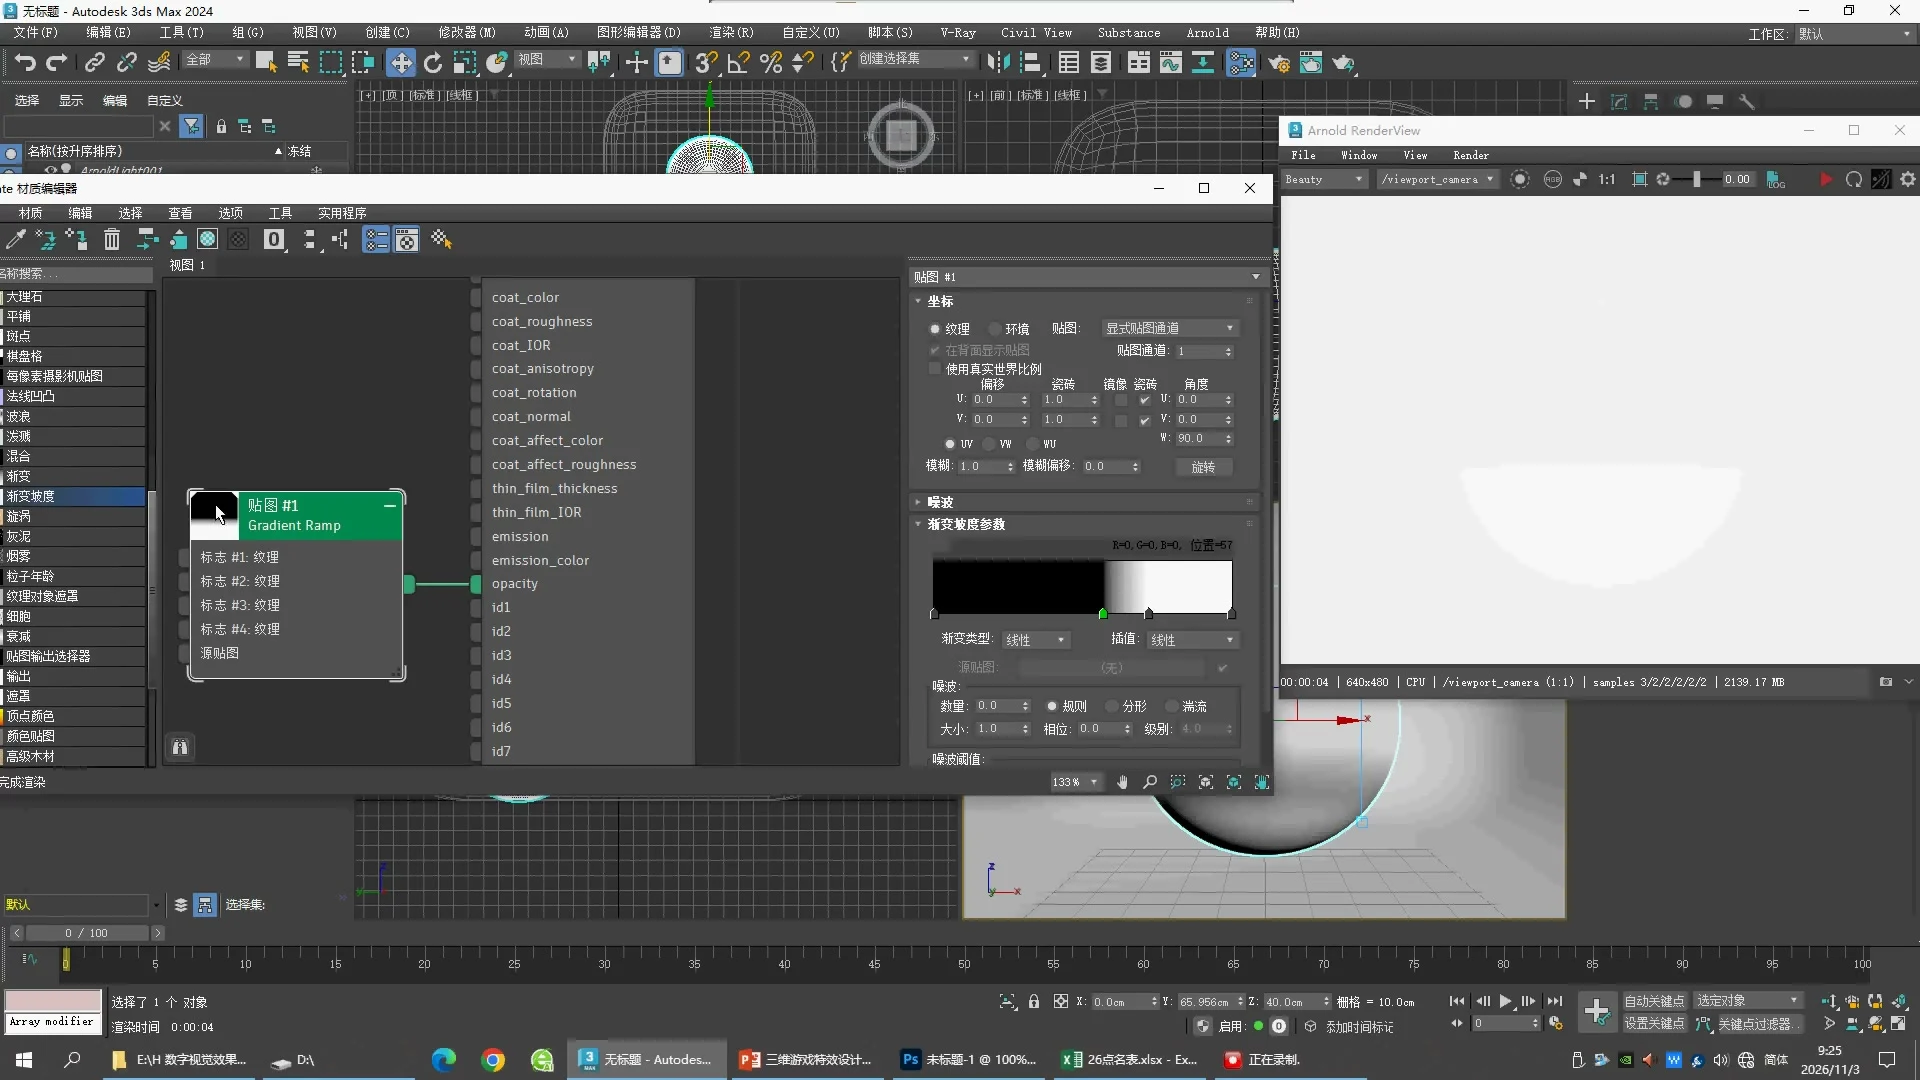
21:00 · Reference
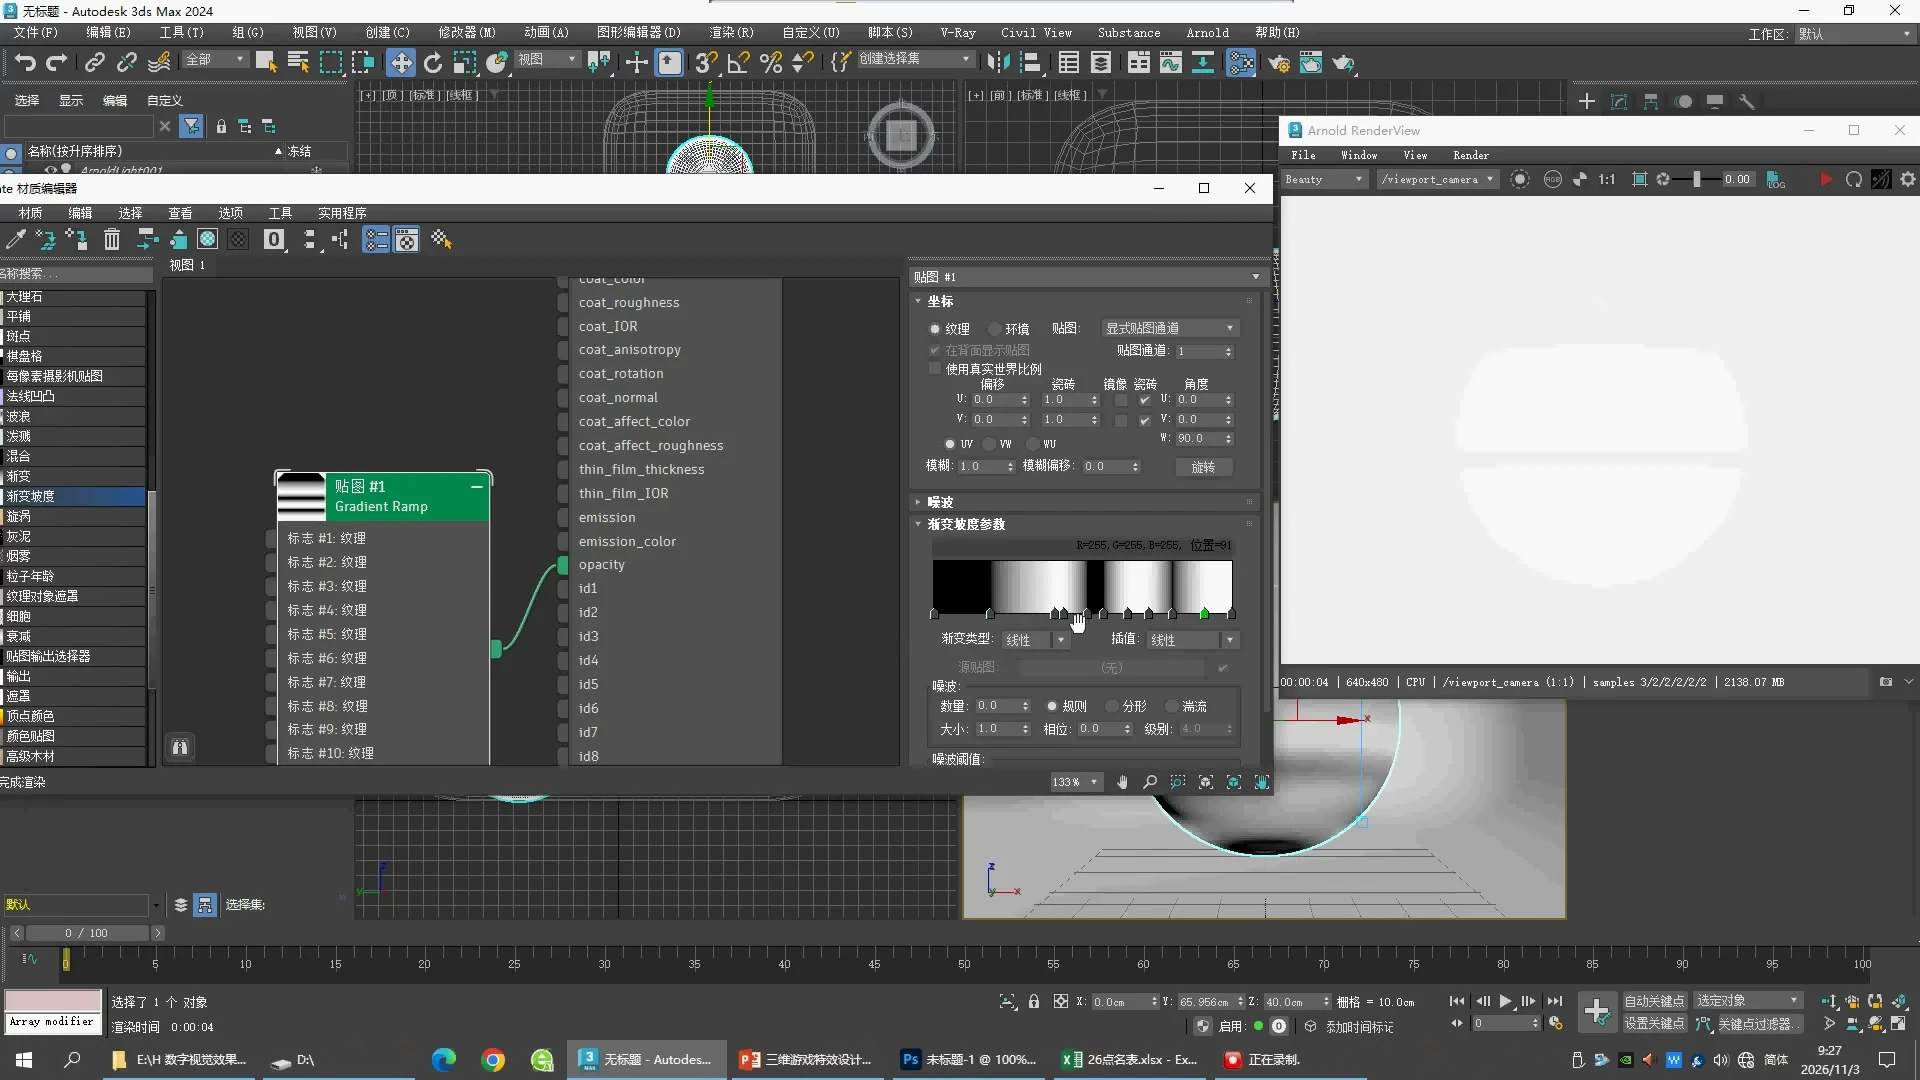
Late stage · 多条带与灰色 Emission
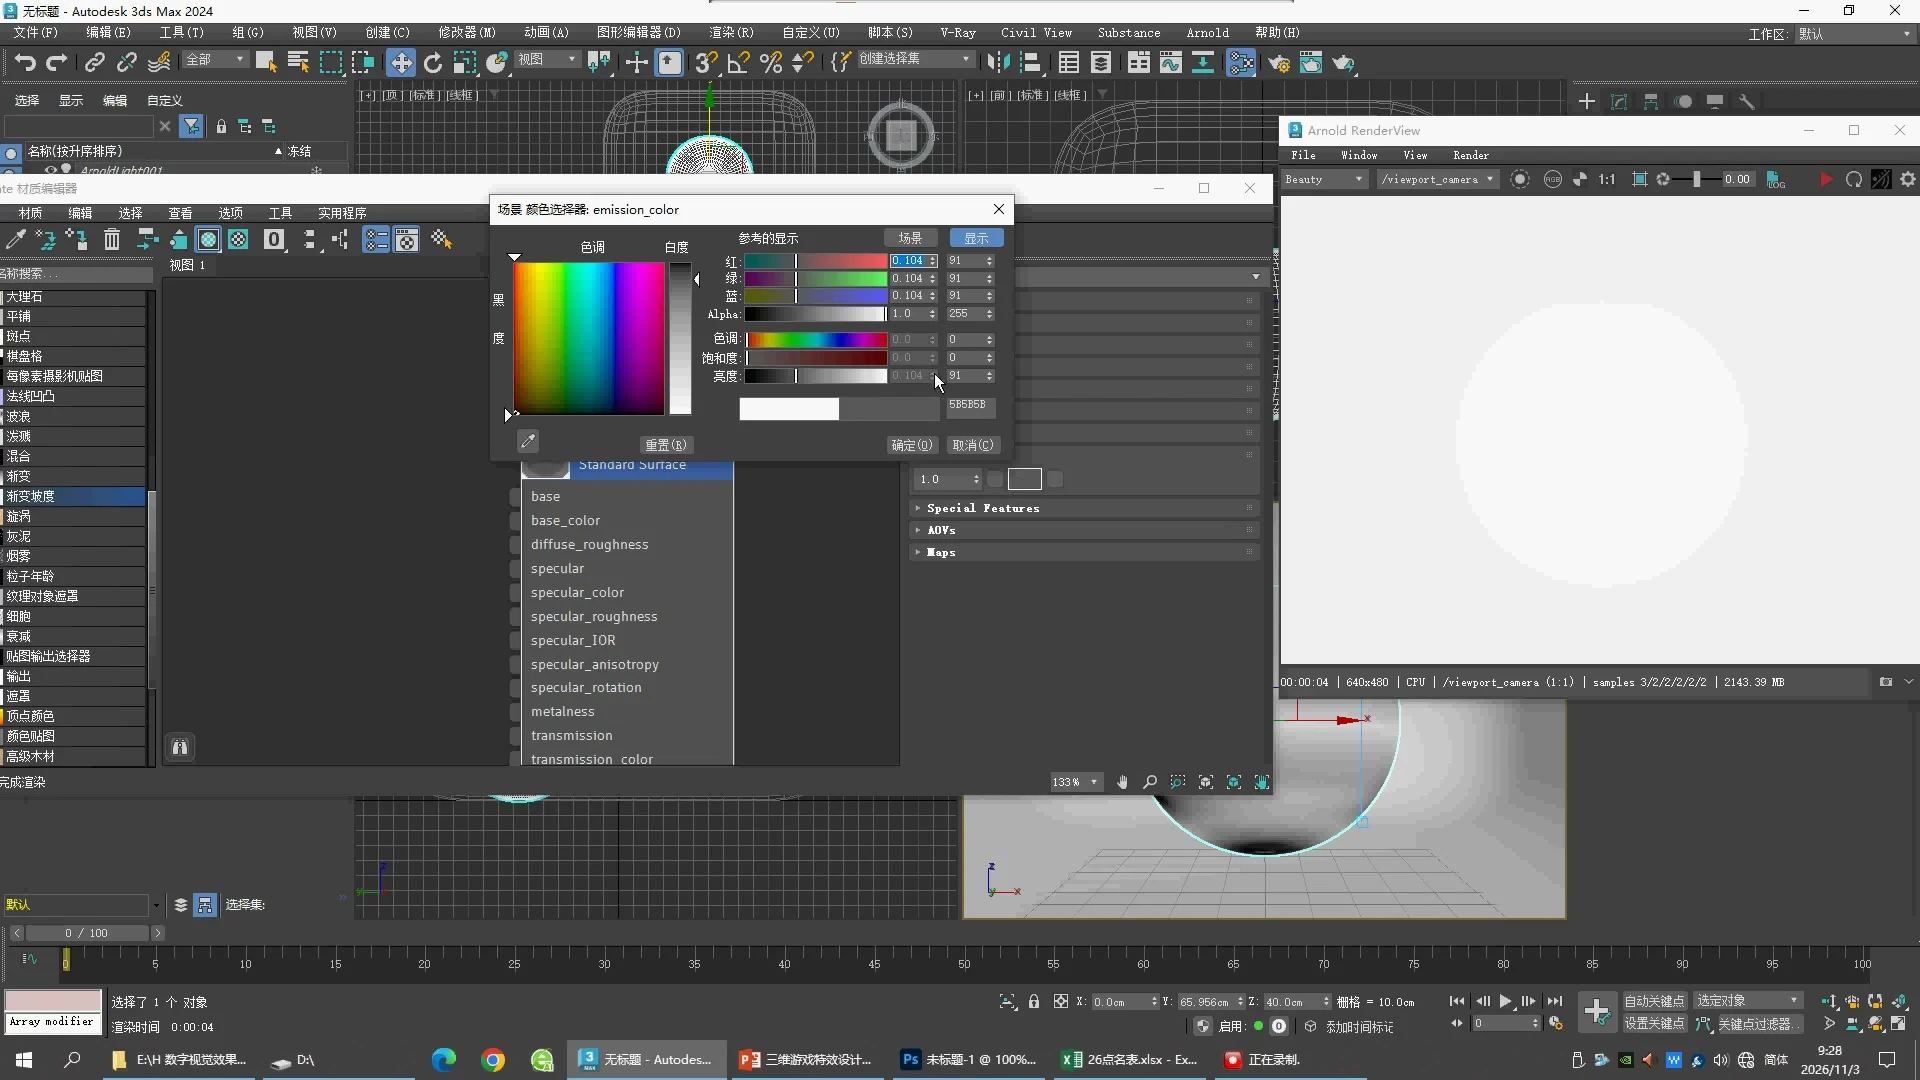
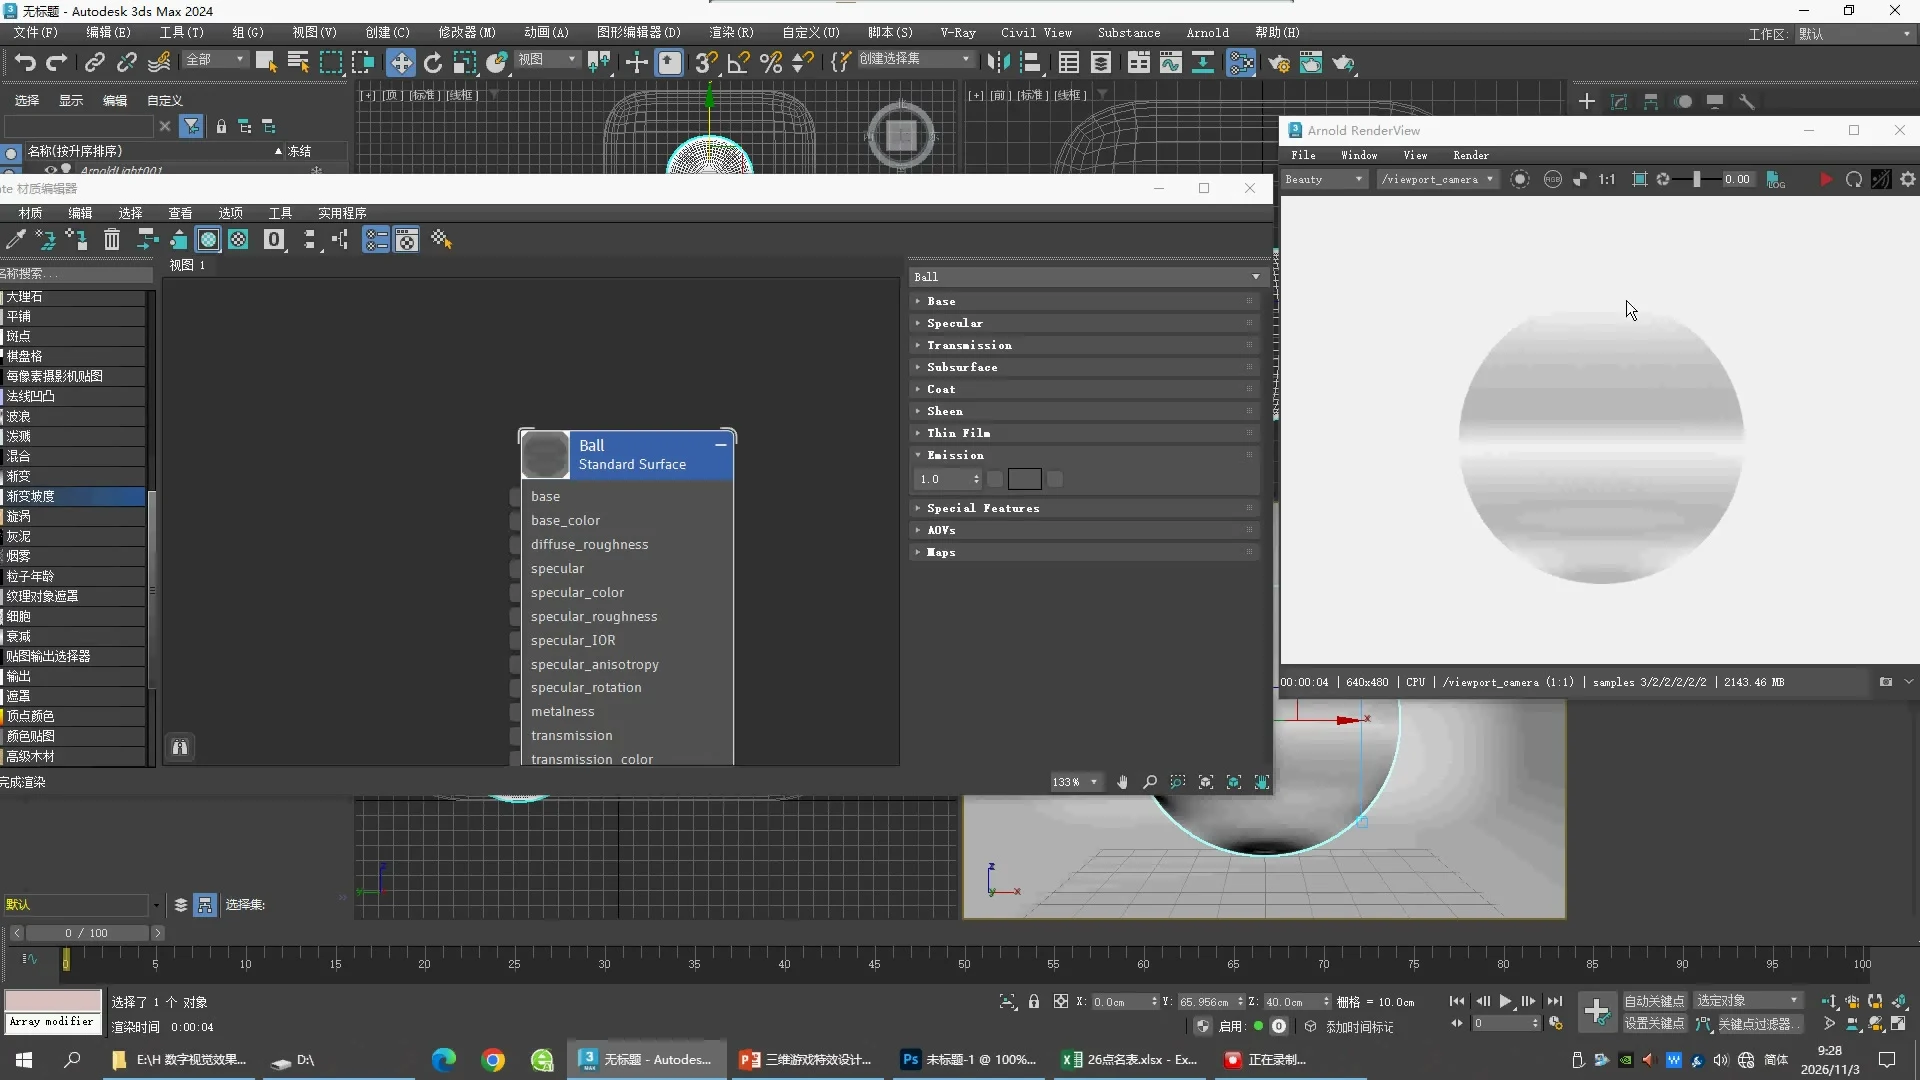
新增检查19:40–22:40每10秒画面,共19张,并放大关键拾色器。老师最后修改的是 Emission Color,不是把 Emission Weight 降低:22:10显示场景线性 RGB(0.104,0.104,0.104),显示 RGB(91,91,91),Hex 5B5B5B;22:30 Weight仍为1。
Rebuild the ramp
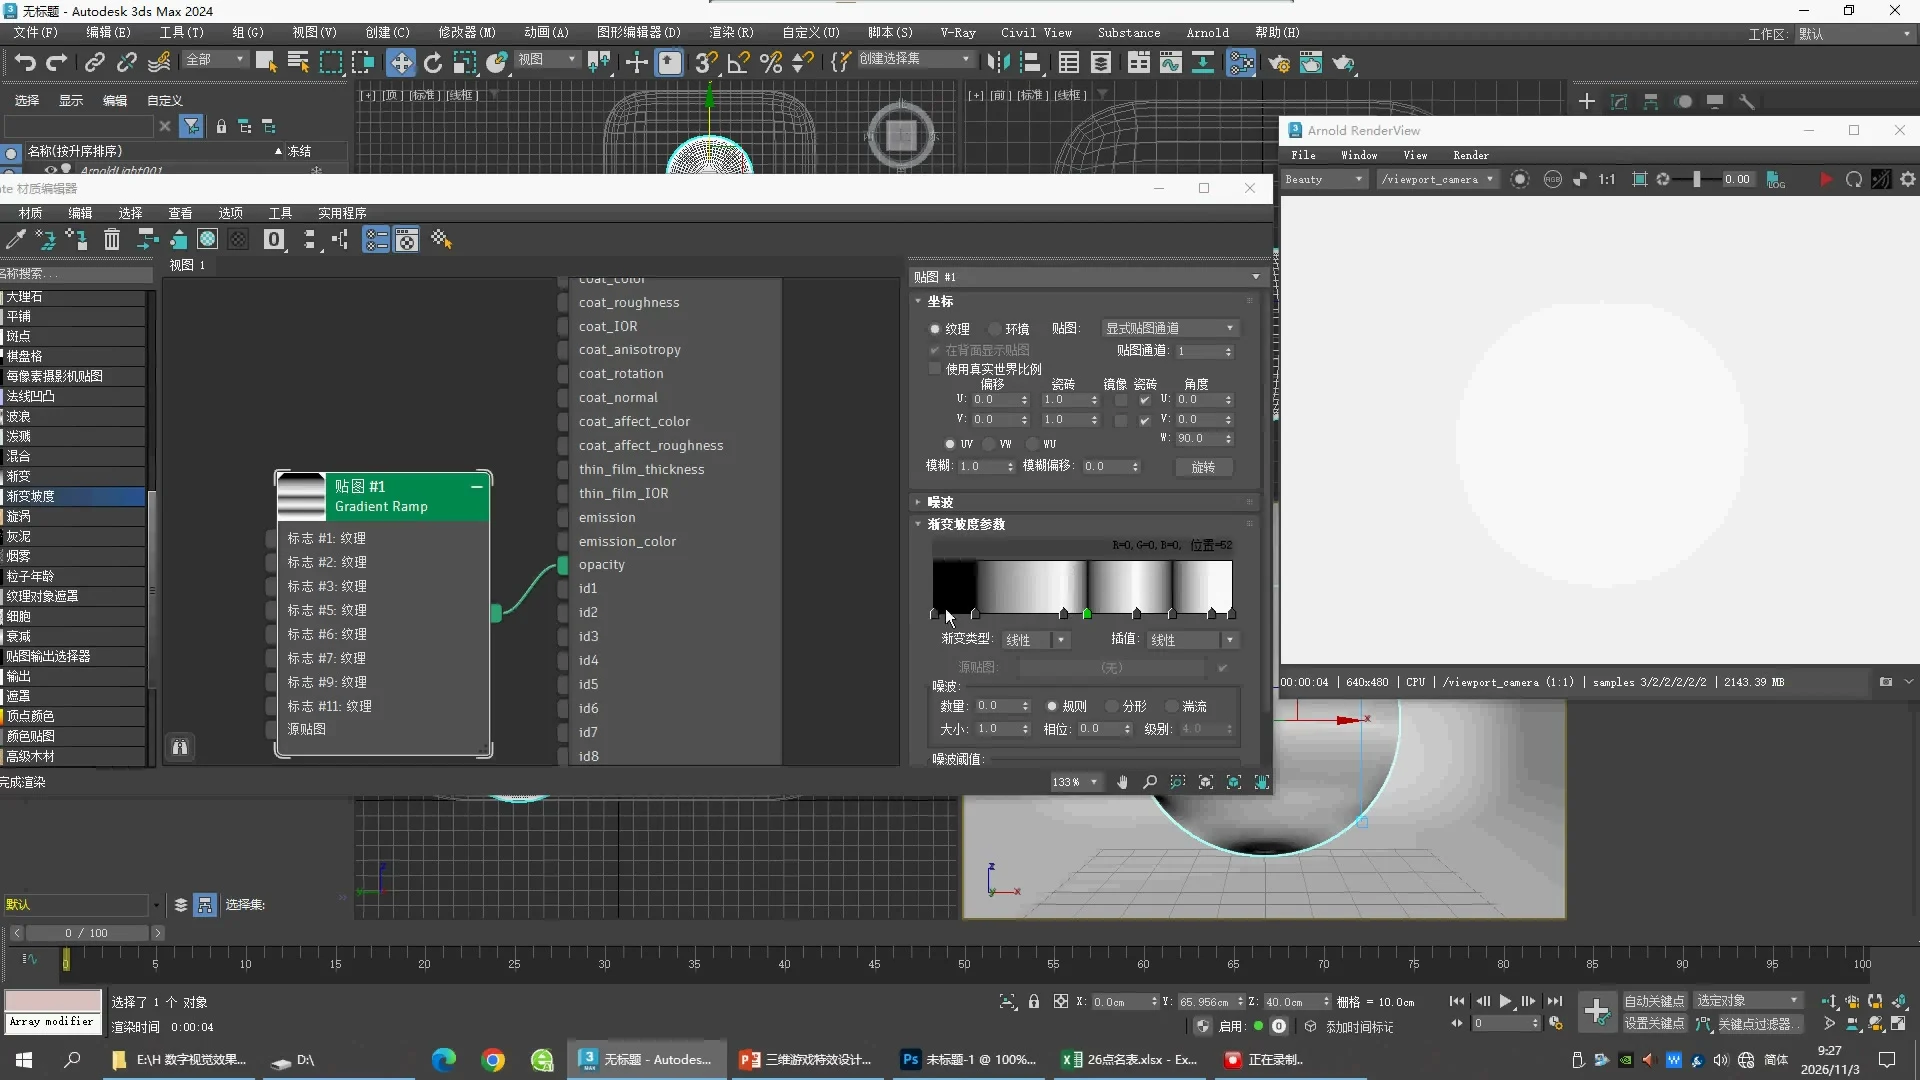
Gradient Ramp仍接 Opacity,W Angle90°,Linear,Noise Amount0。21:30选中的黑色Flag Position52能直接读出。其余未选中的位置按条带画面估计,当前学习版为:
| Position | Color | Evidence |
|---|---|---|
| 0 | Black | Endpoint |
| 14 | Black | Estimated |
| 44 | White | Estimated |
| 52 | Black | Visible numeric value |
| 68 | White | Estimated |
| 80 | Black | Estimated |
| 93 | White | Estimated final handle position |
| 100 | White | Endpoint |
每组黑→白→黑形成一个由透明到可见再到透明的区域。不要把这张黑白图当作表面灰色:它控制看穿多少,而表面自身的颜色由 Emission Color 提供。
Only change Emission Color
04与05使用相同的相机、球体和Opacity。04保留白色发光;05将Emission Color改为场景线性0.104。MAXScript的Color数值使用26.52/26.52/26.52(0.104×255);不要把Display91直接当作场景线性91/255,否则会过亮。手动操作时以拾色器的Scene数值为准。
04 · MultiBand White · 05 · MultiBand Gray
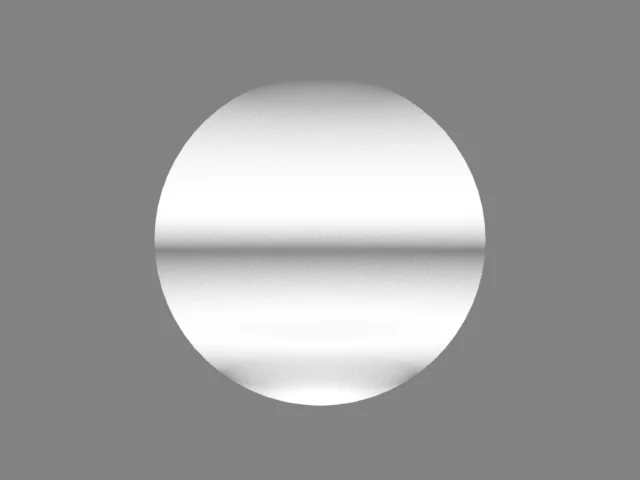
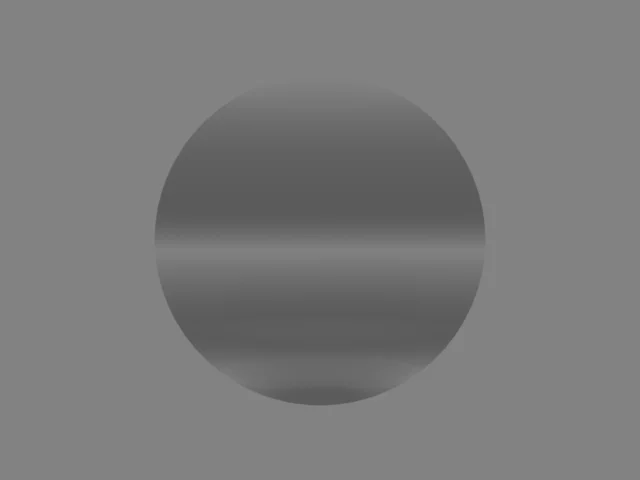
两份工程均保存重开并渲染。仍未达到逐值完全一致:部分Flag位置、相机和曝光未完全核对,背景比源画面深。当前渲染仅证明支路及颜色变化有效,不能证明全部老师参数已匹配。实际读回
21:30 · Source
22:10 · Source
22:30 · Source
Gradient Ramp · 内部色标数值核对
本轮加密检查19:00–21:30的每2秒画面,并细查19:38附近。以下数值是老师选中色标时能读到的值;43的后续保留状态按抽样画面追踪,不宣称已检查每一帧。
| Position | Color | 原片证据 |
|---|---|---|
| 14 | Black | |
| 43 | White | |
| 52 | Black | |
| 68 | White | |
| 80 | Black | |
| 93 | White |
对现有工程的影响:14、68、80、93与之前估计值相同,现在补上数值证据;52此前已确认。白色43与之前工程44不同,需要修正。04–06保留旧值44,新增07已改为43;保存后重新打开,六个内部色标的位置与颜色均已读回核对,并完成实际渲染。
在 Slate 里怎样改
- 双击接到 Ball → Opacity 的 Gradient Ramp,展开 Gradient Ramp Parameters。
- 在色带下面选择内部白色色标,读取 Position。现有学习版为44,将它改为43。
- 逐个选择其他内部色标,核对表中位置与Black/White;不要把中途试验值19、40、64、72、91混入最后这一组。
- 保持 Gradient Type Linear、Interpolation Linear、W Angle90°、Noise Amount0。改完另存副本,再渲染。
黑色让该部分透明,白色保留表面。移动一个色标会改变过渡宽度;它不改变球体半径,也不是调灯光。0和100两端当前沿用学习版,不能因为内部六个值有证据就宣称整张贴图已逐值完全确认。
Position14 · Black
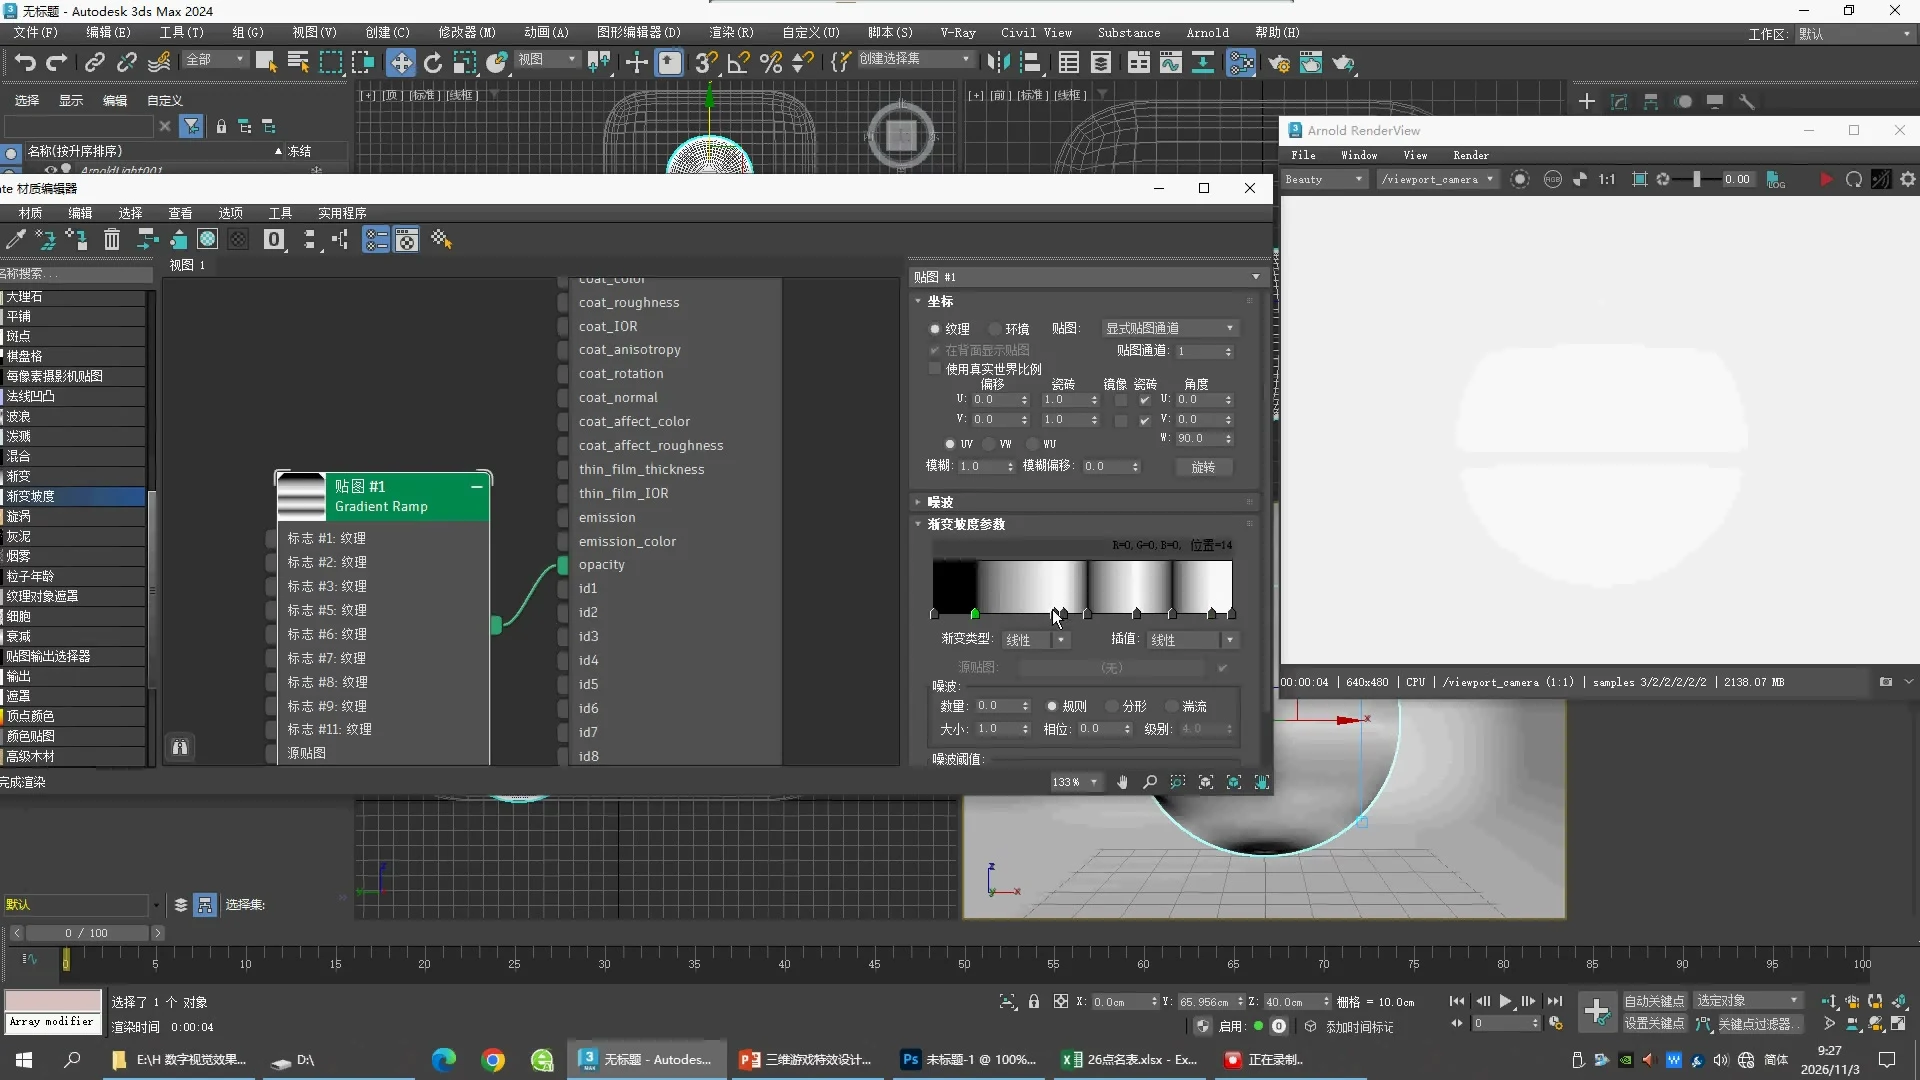
Position43 · White
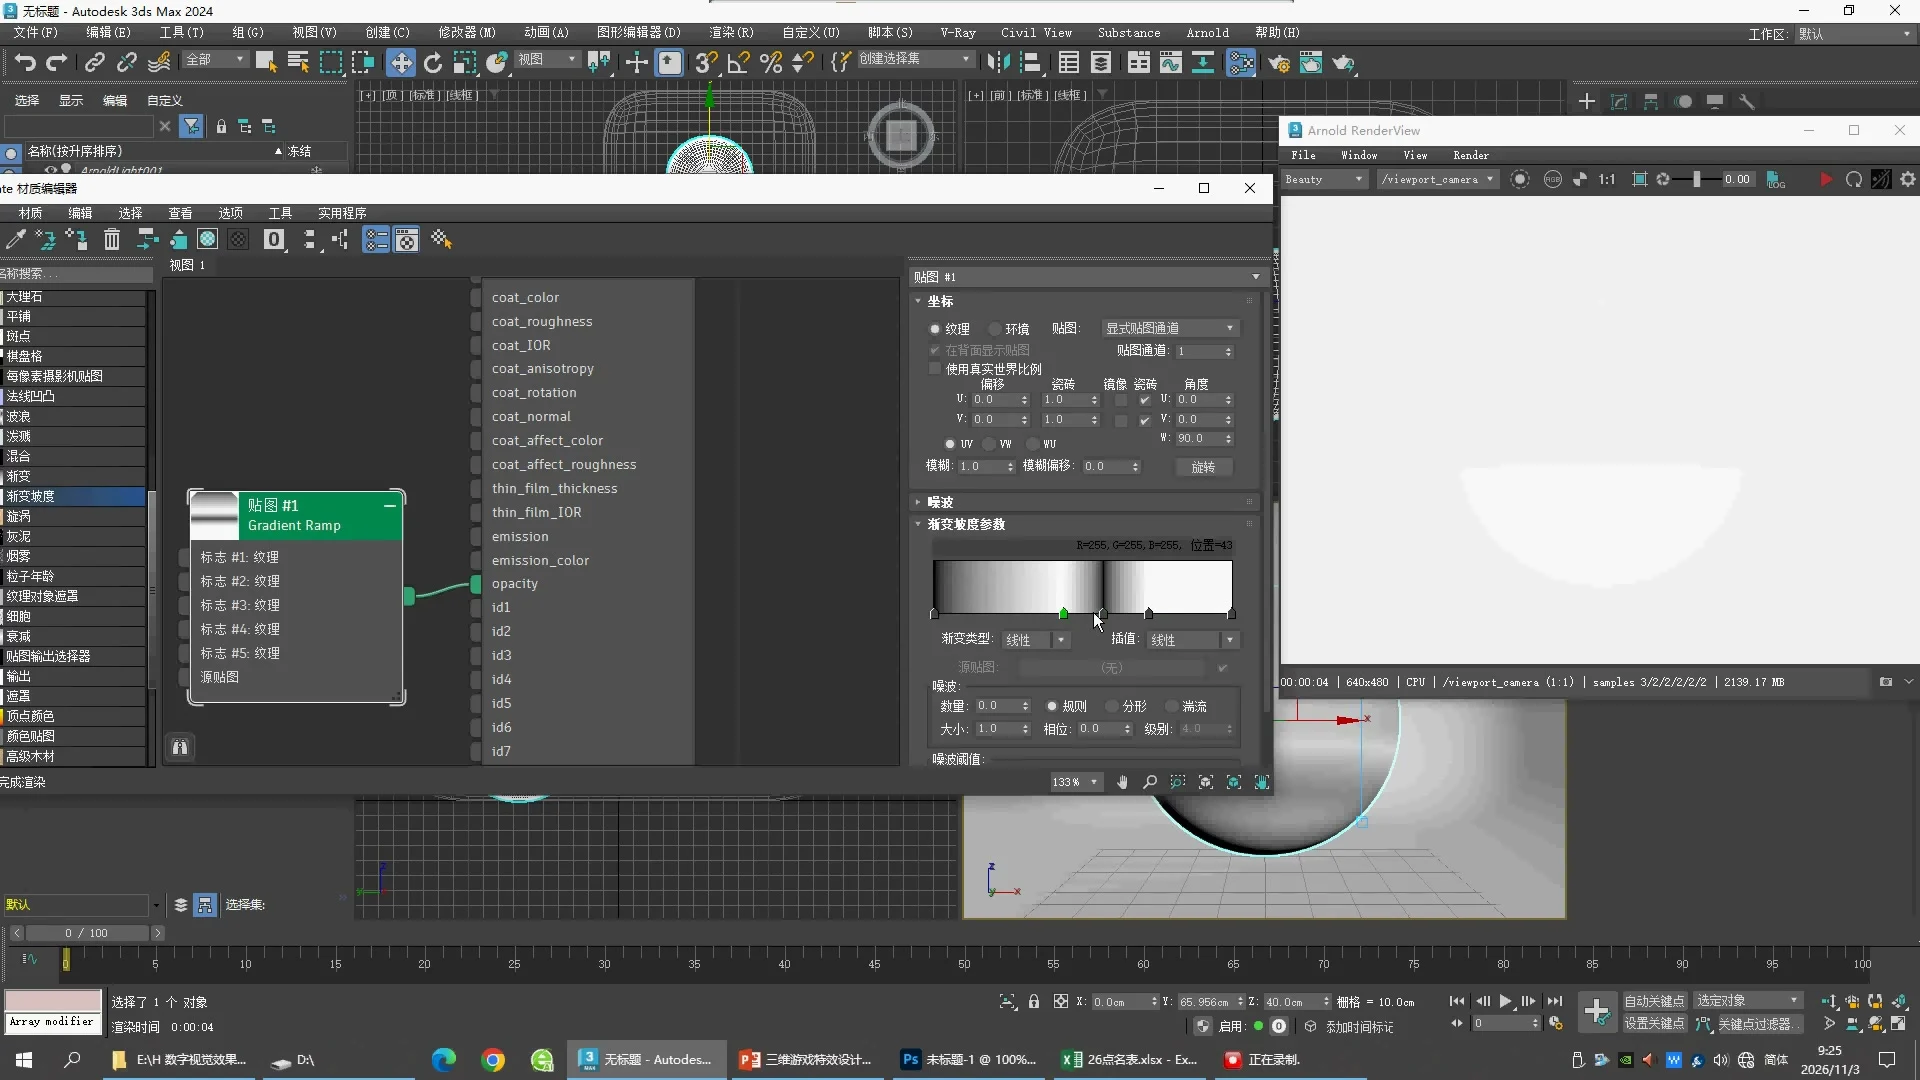
Position52 · Black
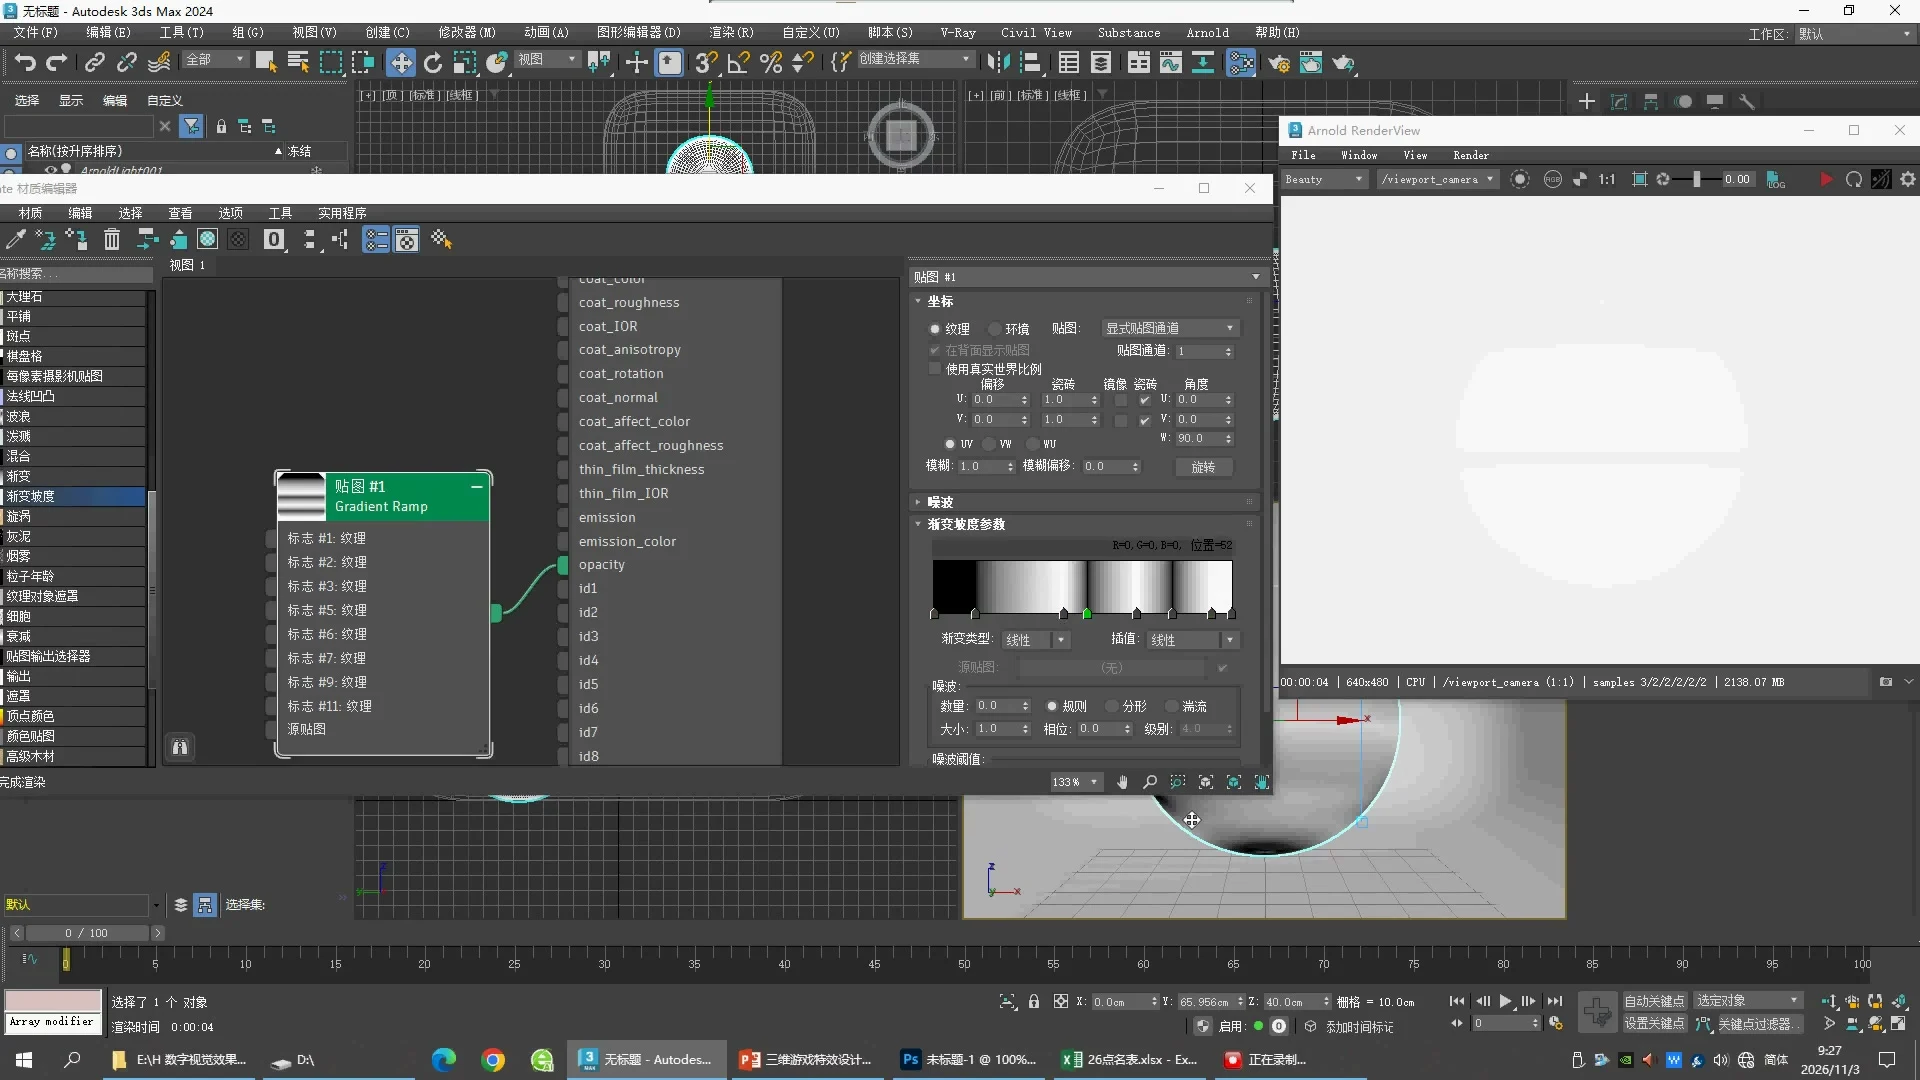
Position68 · White
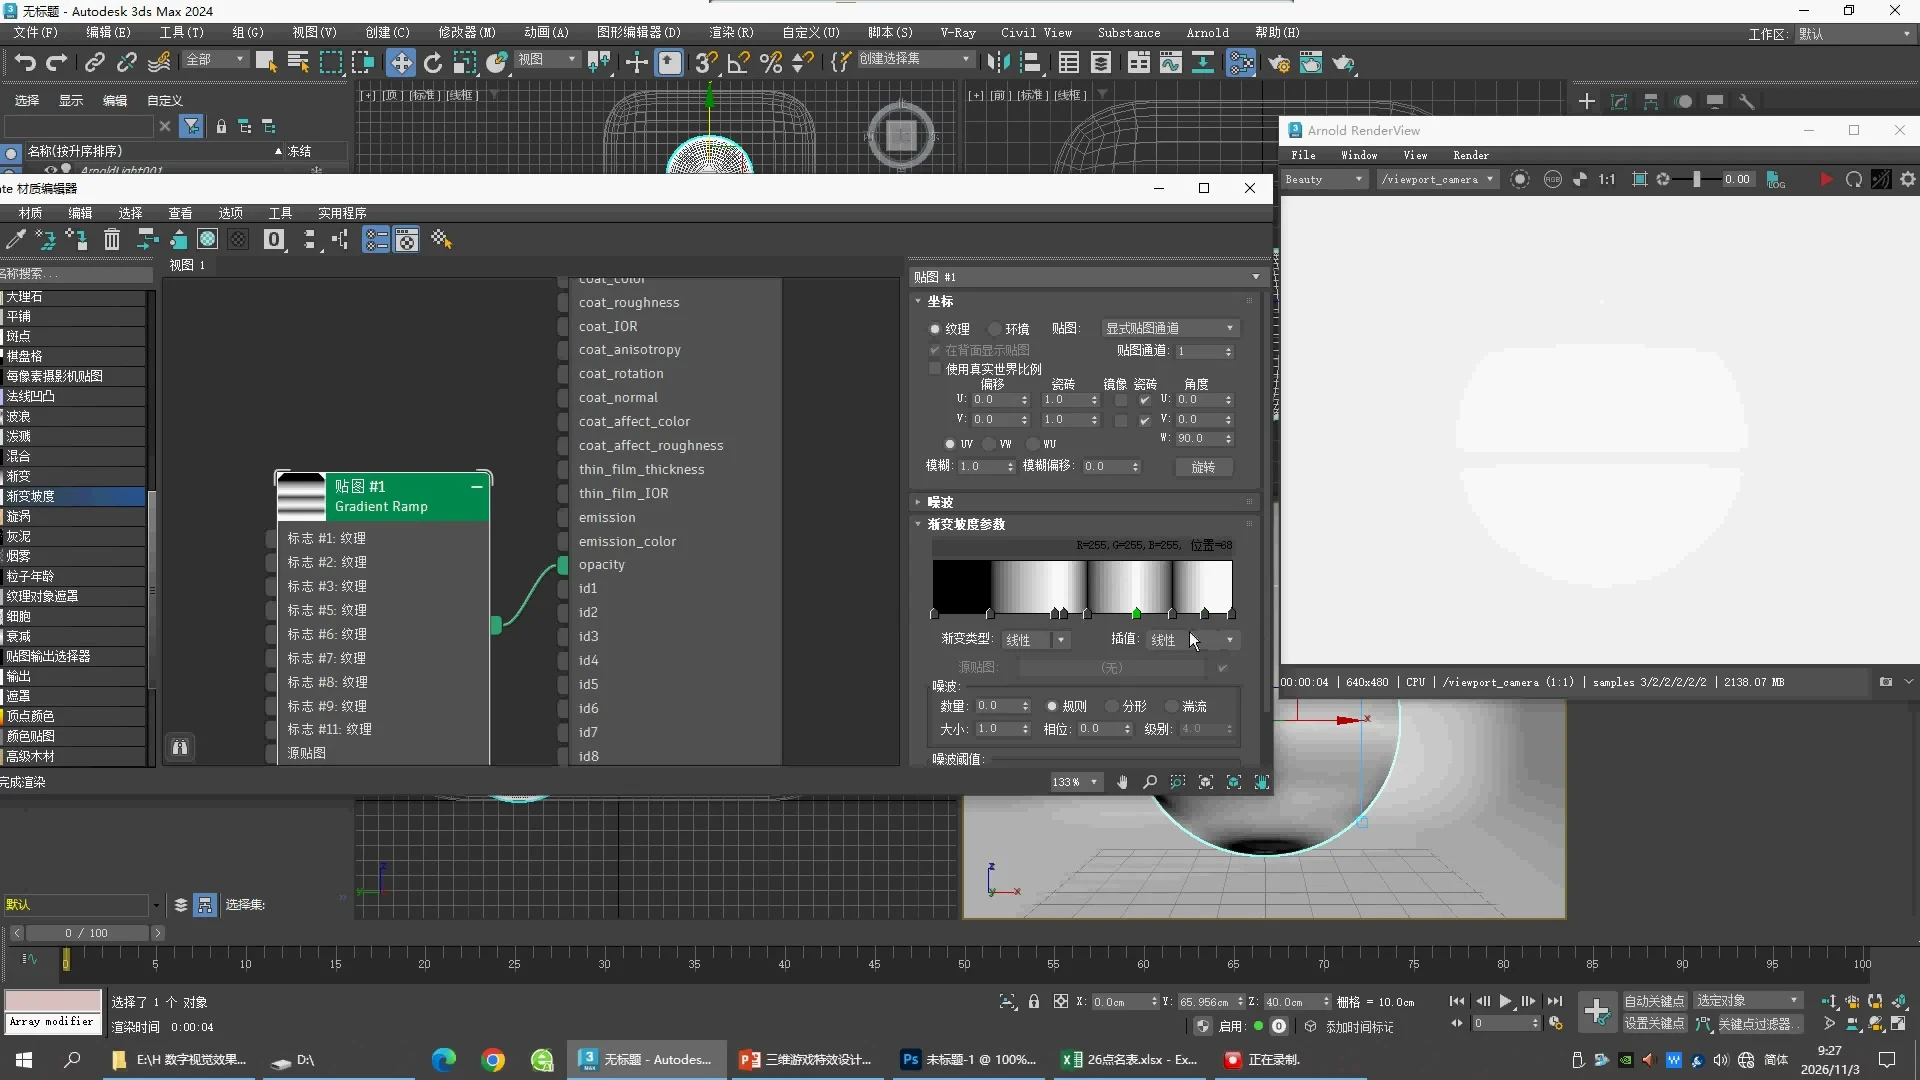
Position80 · Black
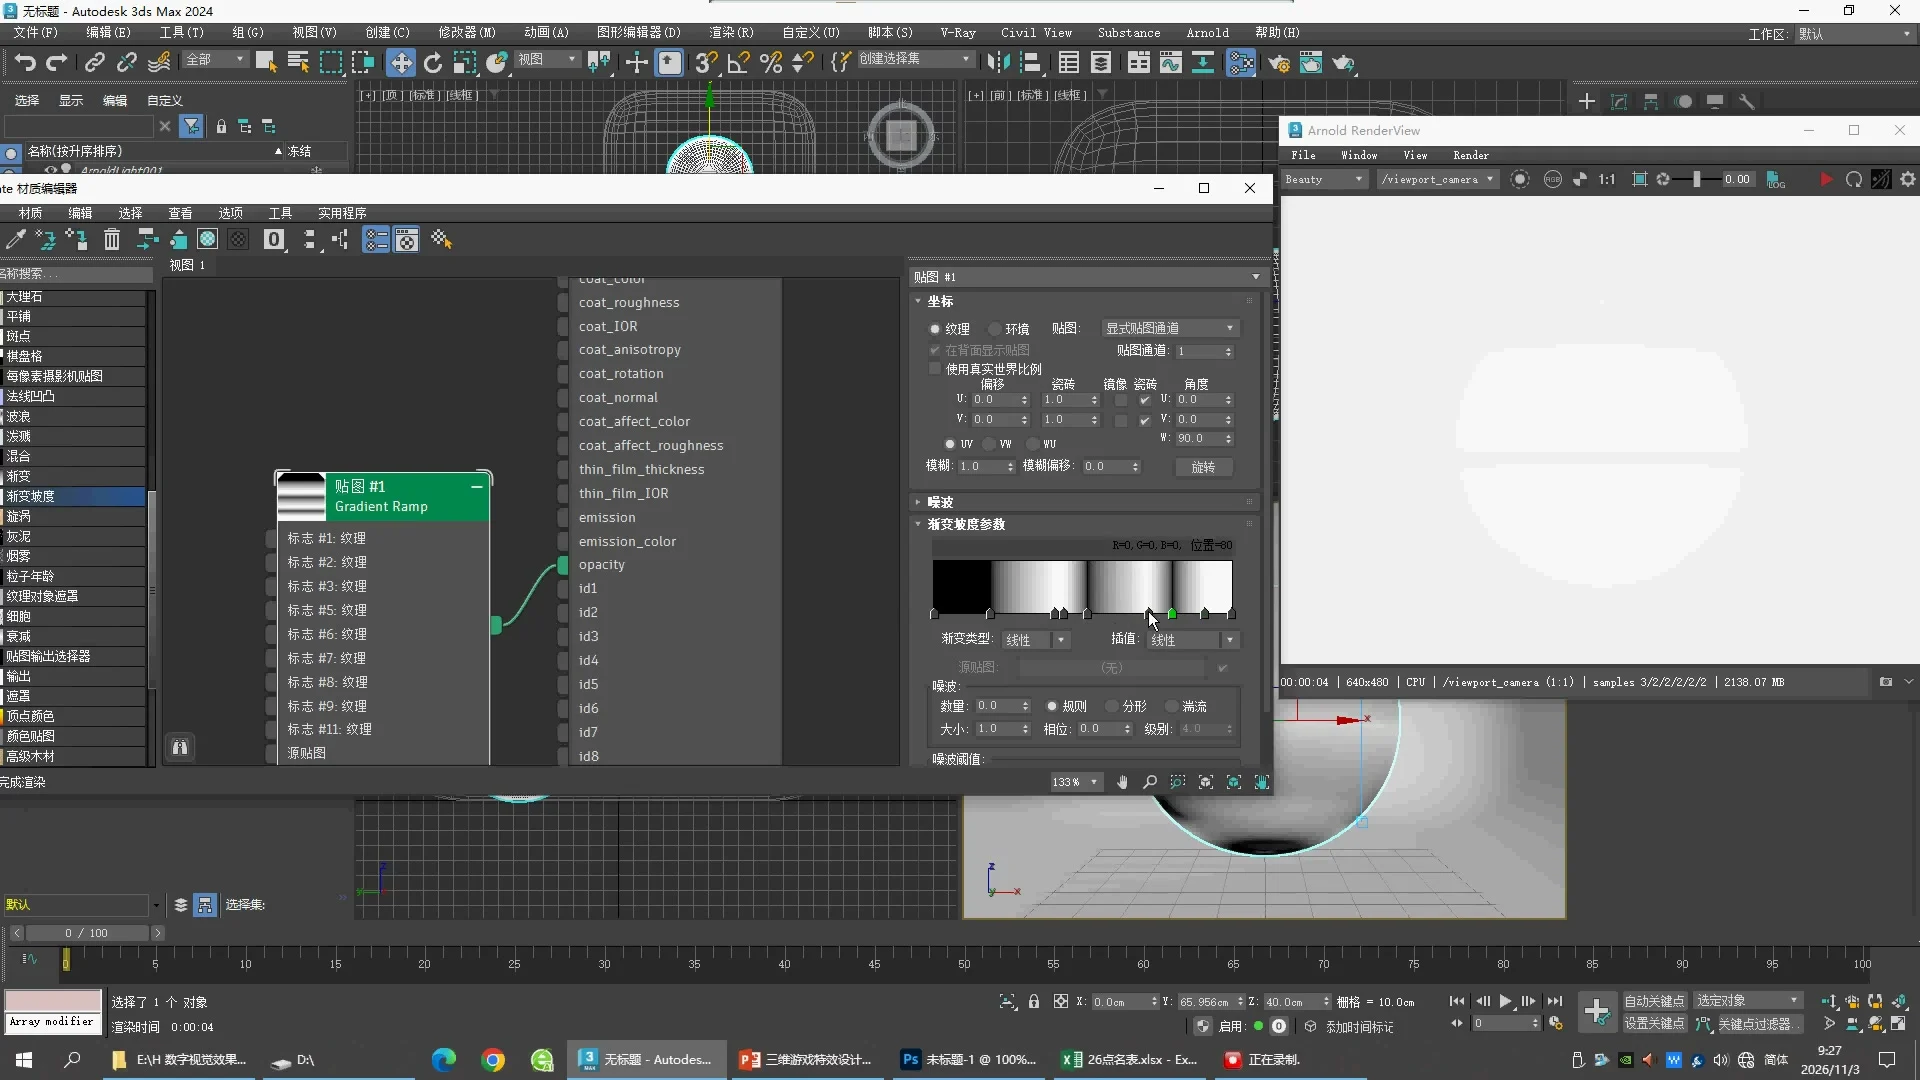
Position93 · White
07 · Source Ramp Partial
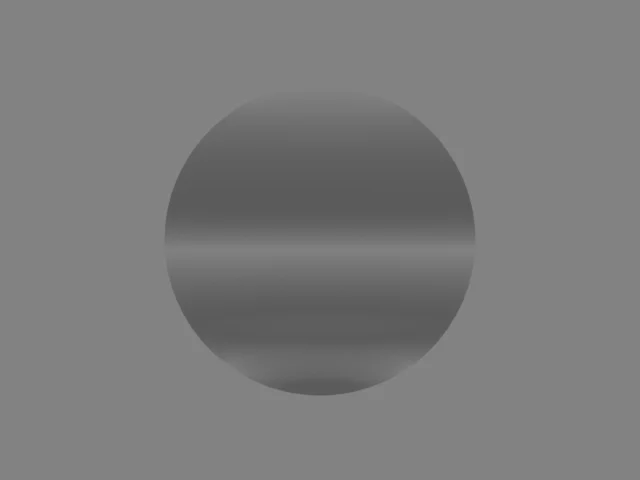
这是43色标修正后的实际渲染。仅移动1个Position单位,视觉变化很小;这个改动用于提高参数一致性,不能解决尚待核对的房间灰色、曝光与最终镜头位置。
Exposure Control · 为什么同一材质会偏暗
已实际完成一次单变量对照:使用第07阶段相同的球体、Opacity、Emission Color、房间和相机,只添加场景曝光控制。两份图都实际渲染,08工程已保存并重新打开。这是验证有效的学习修正,尚不是老师曝光参数的逐值证明。
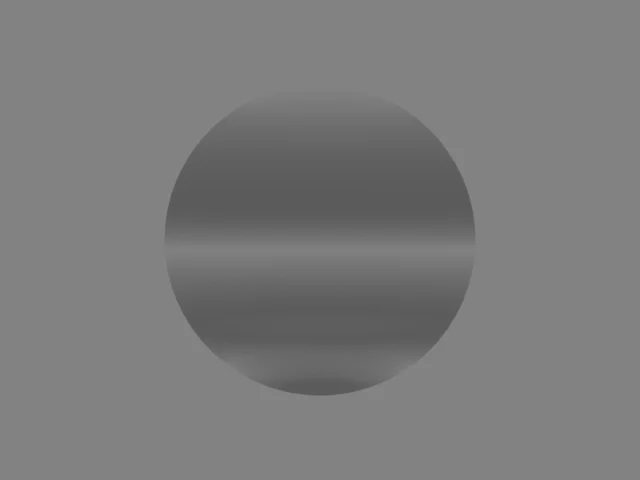
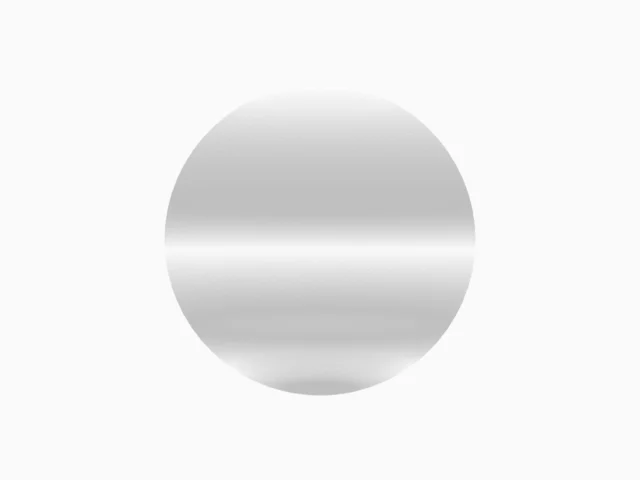
原来背景为中灰、条带较暗;启用后背景接近白色,条带亮度也更接近原片22:30。这个结果说明不能只核对shader数值,还要核对场景曝光。它没有证明相机位置、色彩管理和老师所有设置已完全一致。
在 3ds Max 里怎么设置
- 先打开07工程并另存副本。按8打开Environment and Effects。
- 在Exposure Control下拉框选择Physical Camera Exposure Control,勾选Active。
- 选择Use Per-Camera Exposure,设EV Compensation = 0。本例Physical Camera自身的Exposure Value保持6。
- 保持表中控制器设置,再从同一相机渲染。不要同时调Emission、灯光或渐变,才能看出曝光的作用。
| Parameter | 08实测值 | 说明 |
|---|---|---|
| Active | On | 启用场景曝光控制 |
| Use Per-Camera Exposure | On | 使用相机曝光;Global EV6是非物理相机的后备值 |
| EV Compensation | 0 | 此次不额外增减曝光 |
| Highlights / Midtones / Shadows | 0.25 / 1 / 0.2 | 本机控制器创建值,尚未对照老师面板 |
| Saturation | 1 | 保持颜色饱和度设置 |
| Physical Scale | Custom1500 | 本次试验的物理亮度尺度;不是原片已确认值 |
| Process Background and Environment Maps | On | 本机新建控制器的实际状态 |
这里的白背景来自Room几何体及其材质,不能把房间当成Environment背景图。Room仍用Color(55,55,55)、Luminance500;没有为了这张对比图同时把房间调亮。
下载08 · Exposure Control STUDY · 保存重开的参数记录
22:30 · 原片结果对照
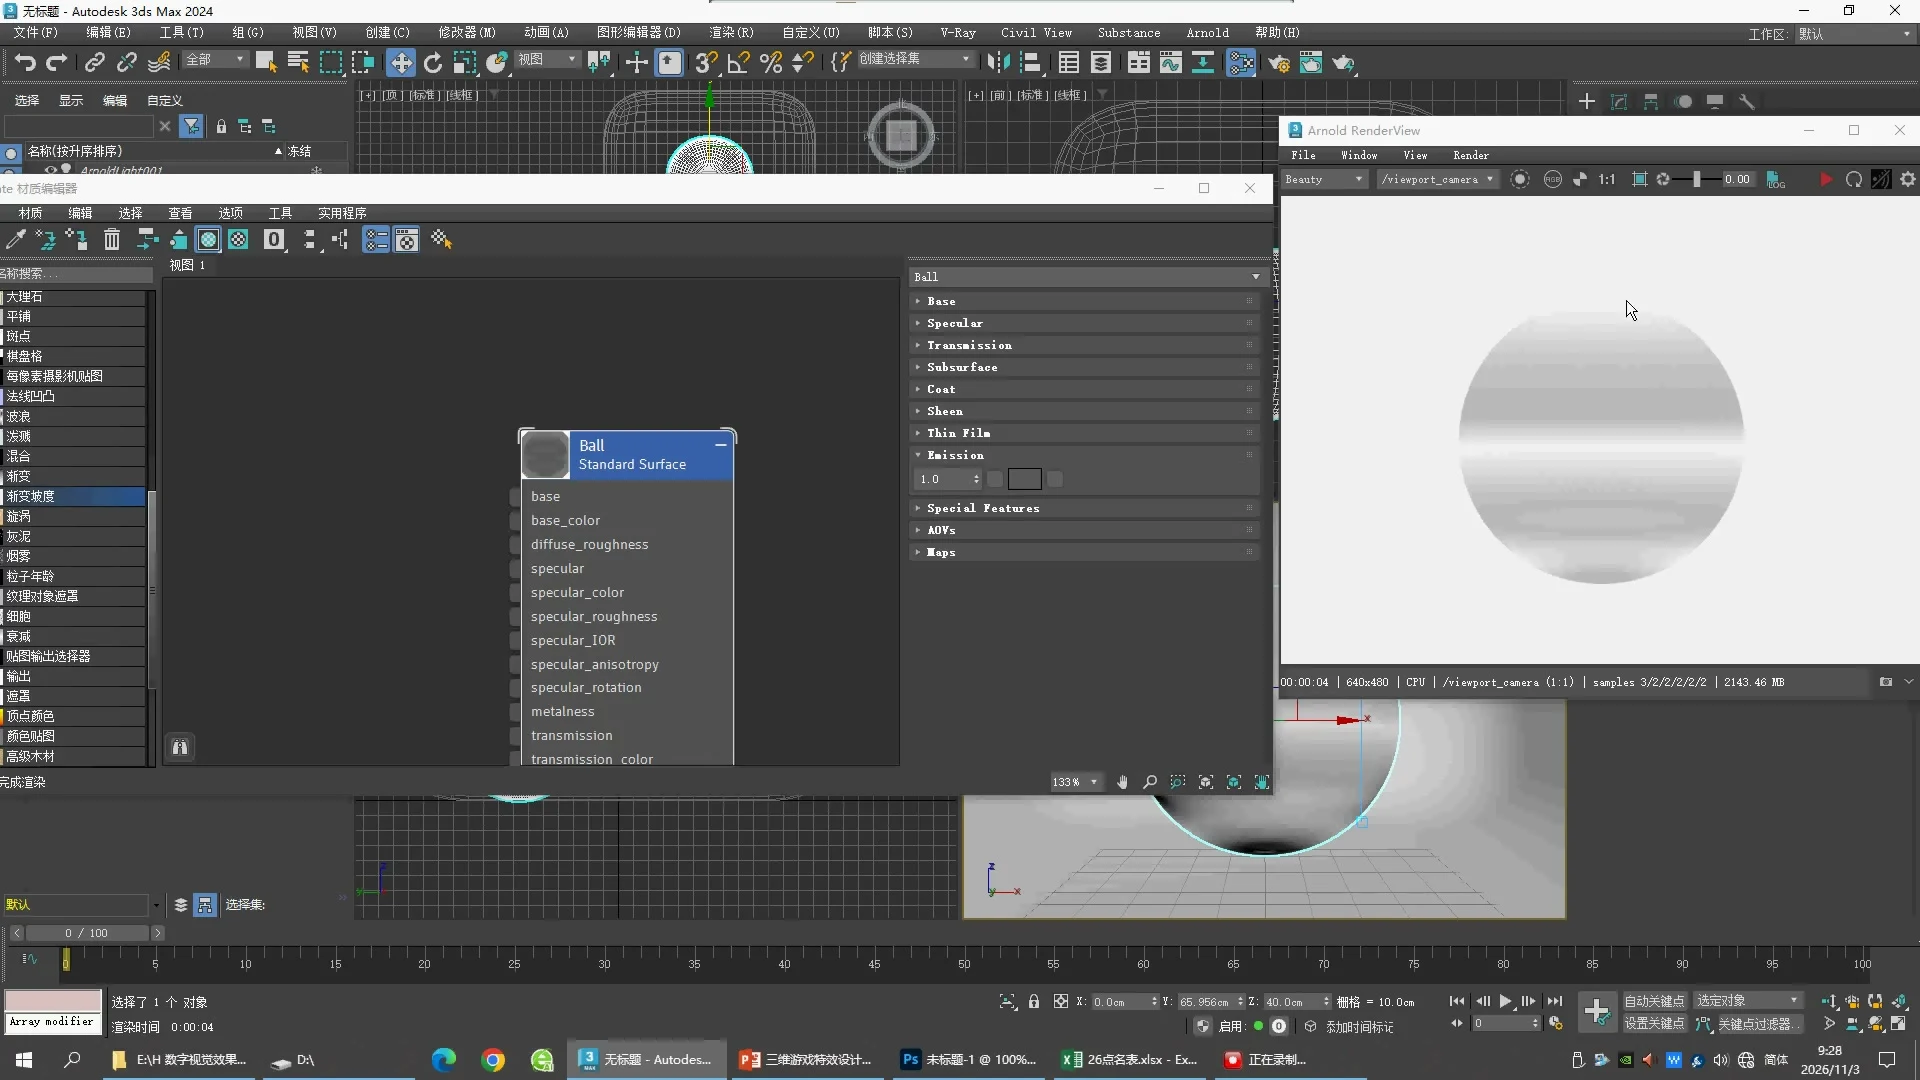
下一步仍需核对老师最终曝光面板、相机位置和颜色管理。08标为STUDY,未计作整课或考核完成。字段含义参考 Autodesk Physical Camera Exposure Control。
Physical Camera · 原片镜头参数补查
新增检查09:30–13:00每15秒画面。09:30创建面板能读到下表;它证明创建阶段的值,不证明后续没有变化。02–05保留原来的补齐FOV45°;新增06按原片创建阶段修正镜头,已保存、重新打开并渲染。
| Parameter | 09:30 source | 操作与用途 |
|---|---|---|
| Film/Sensor Width | 36 mm | 在Physical Camera的Film/Sensor中输入。 |
| Focal Length | 40 mm | 在Lens中输入;先取消Specify FOV,再用焦距控制视野。 |
| Specify FOV | Off | 不要继续沿用学习工程的45°强制视野。 |
| Zoom | 1.0 | 保持这一值,避免额外缩放改变构图。 |
| Aperture | f/8 | 原片可见值;曝光卷展栏未展开,不能据此确认最终曝光。 |
| Targeted / Target Distance | On / 172.534 | 距离是刚创建时的状态;后面移动相机,不把它直接当最终距离。 |
| Focus / Enable DOF | Use Target Distance / Off | 目前不启用景深模糊。 |
| Shutter Duration / Motion Blur | 0.5 frames / Off | 目前不启用运动模糊。 |
09:45底部选中相机显示X −0.142、Y −123.419、Z 0 cm;这是早期位置。10:30底部显示19.419/0/0,但还缺少变换输入模式和操作前后的连续证据,不能把它抄成最终世界坐标。后续视口中相机高度、位置有变化,11:15进入PhysCamera001视图,11:30球体又被移动。
- 选择相机本体,打开Modify,按上表设置镜头参数。
- 进入相机视口检查球体大小。位置与Target一起决定取景,不要只调整焦距来补偿未知的位置。
- 另存练习副本,对照原片11:15和11:30。当前老师精确最终位置、Target和曝光仍待核对。
参数机制参见 Autodesk Physical Camera reference。本次证据与工程差异
09:30 · Camera source
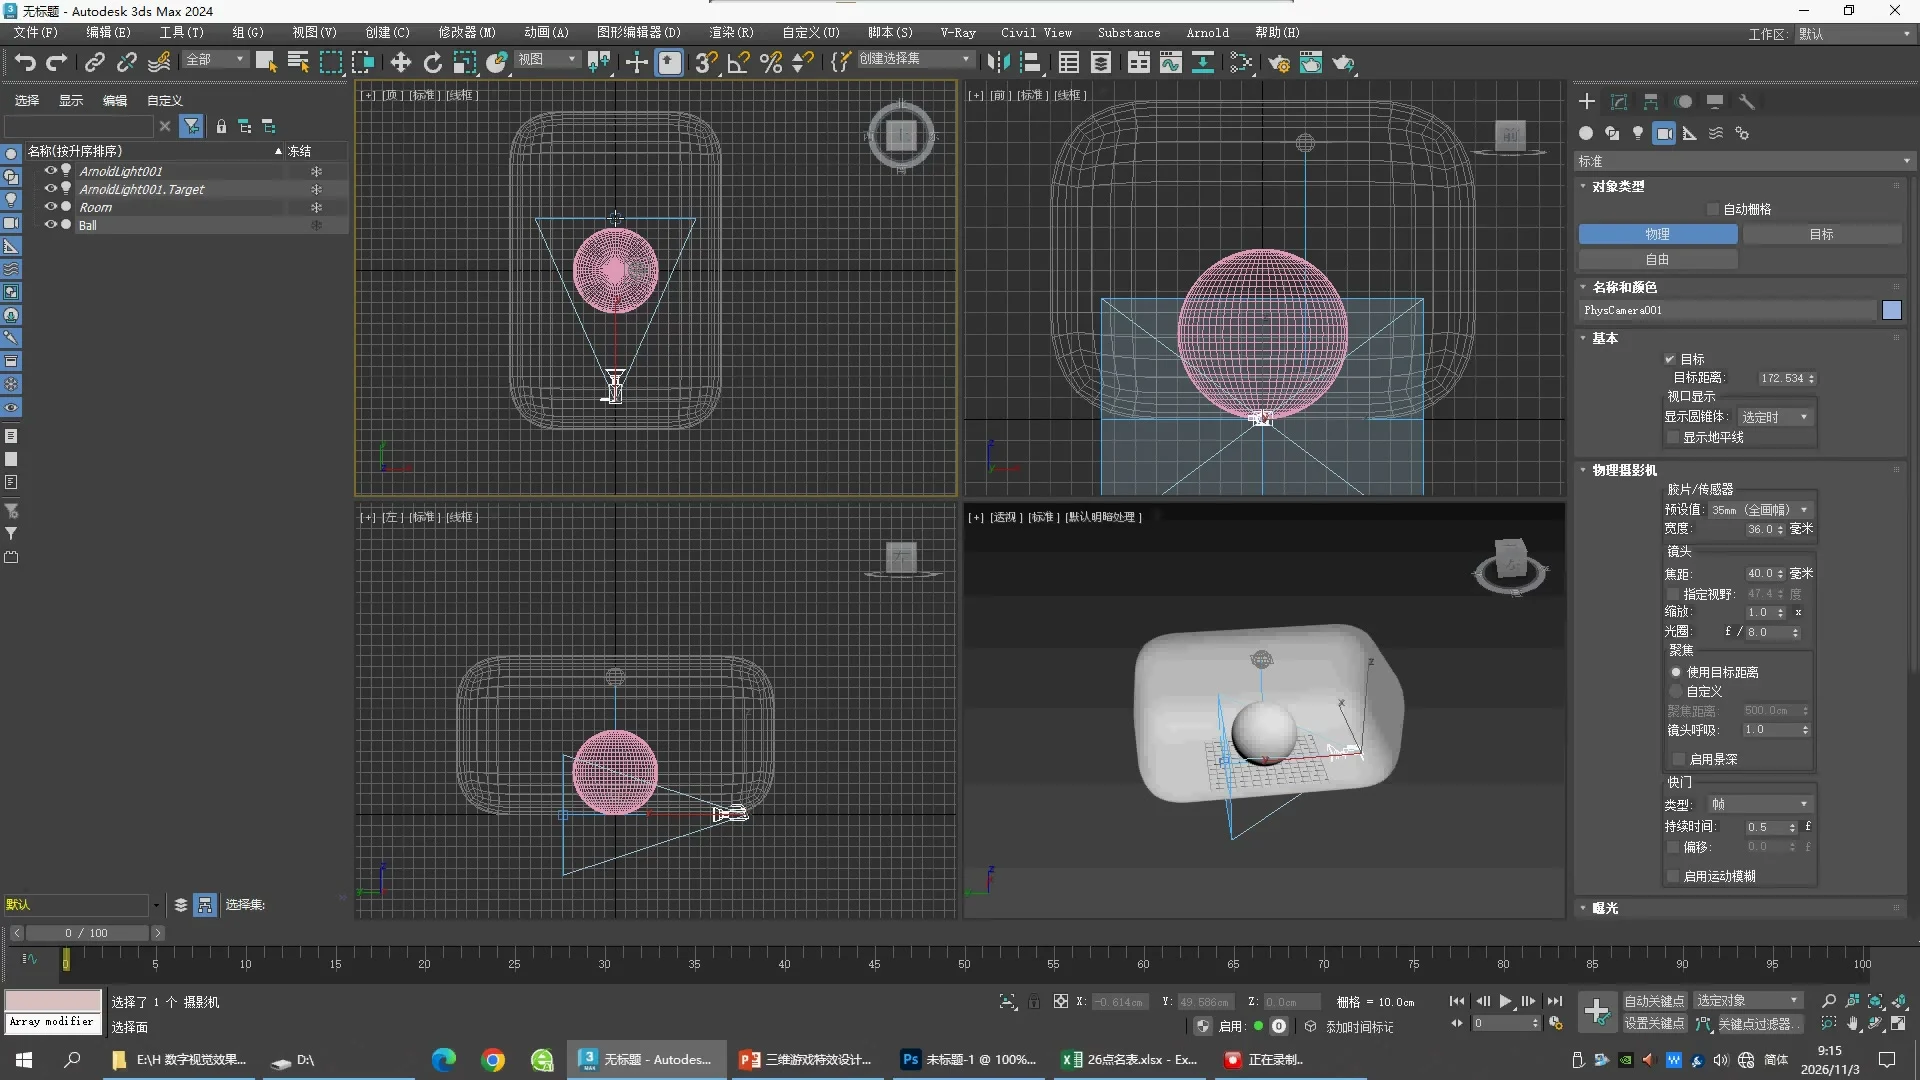
09:45 · Camera source
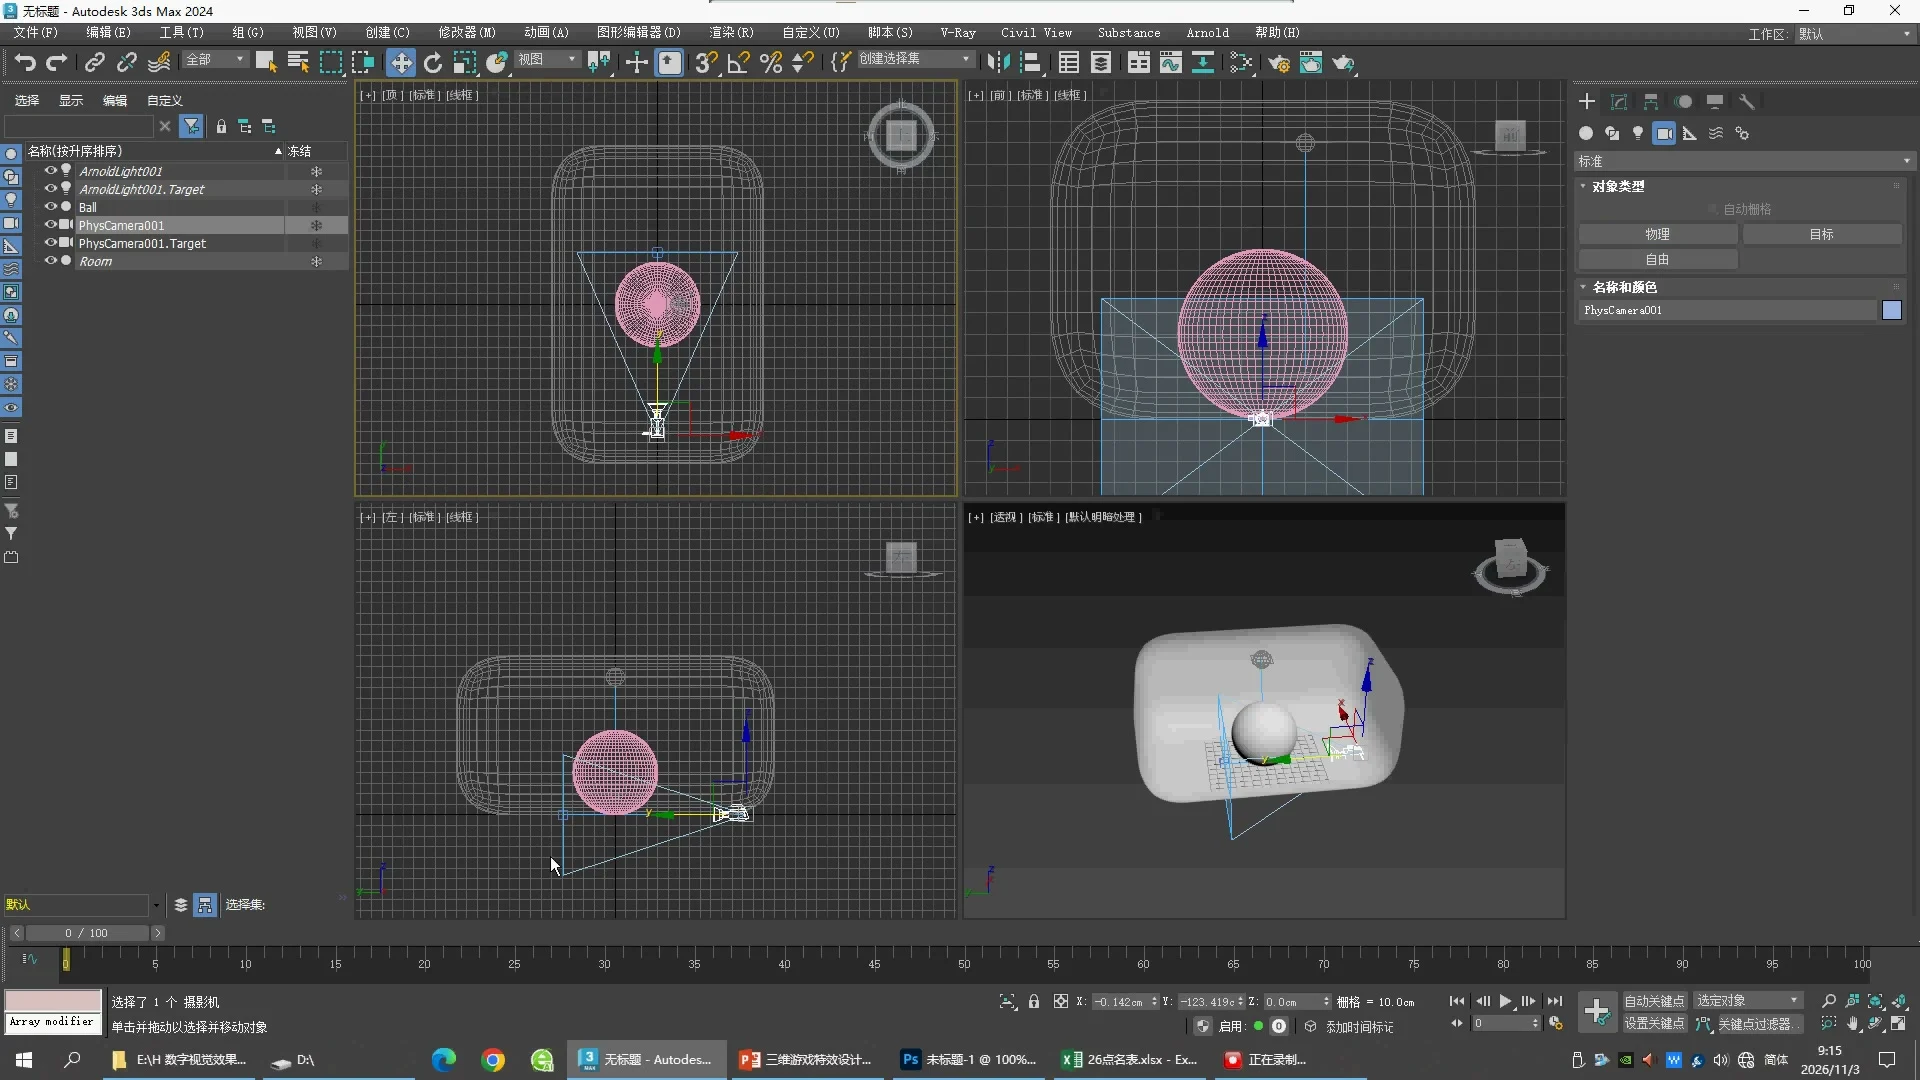
10:15 · Camera source
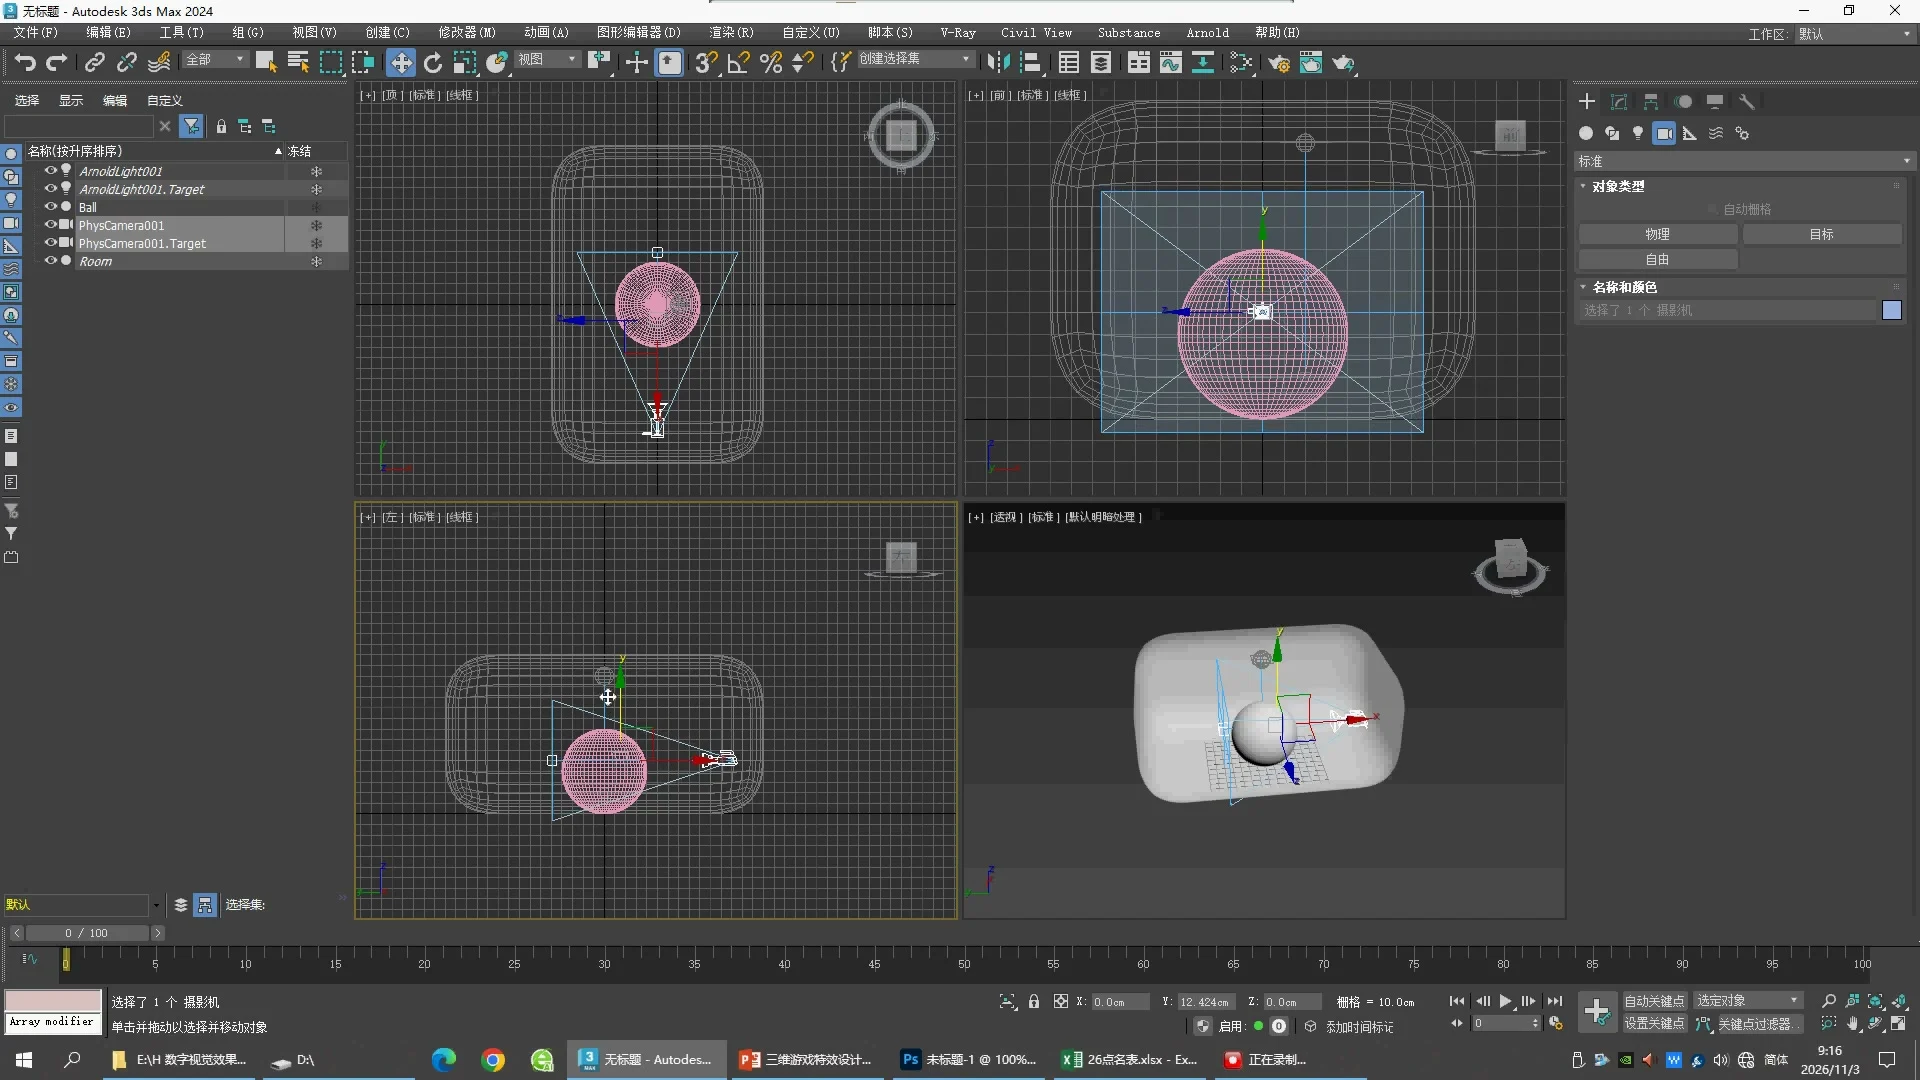
10:30 · Camera source
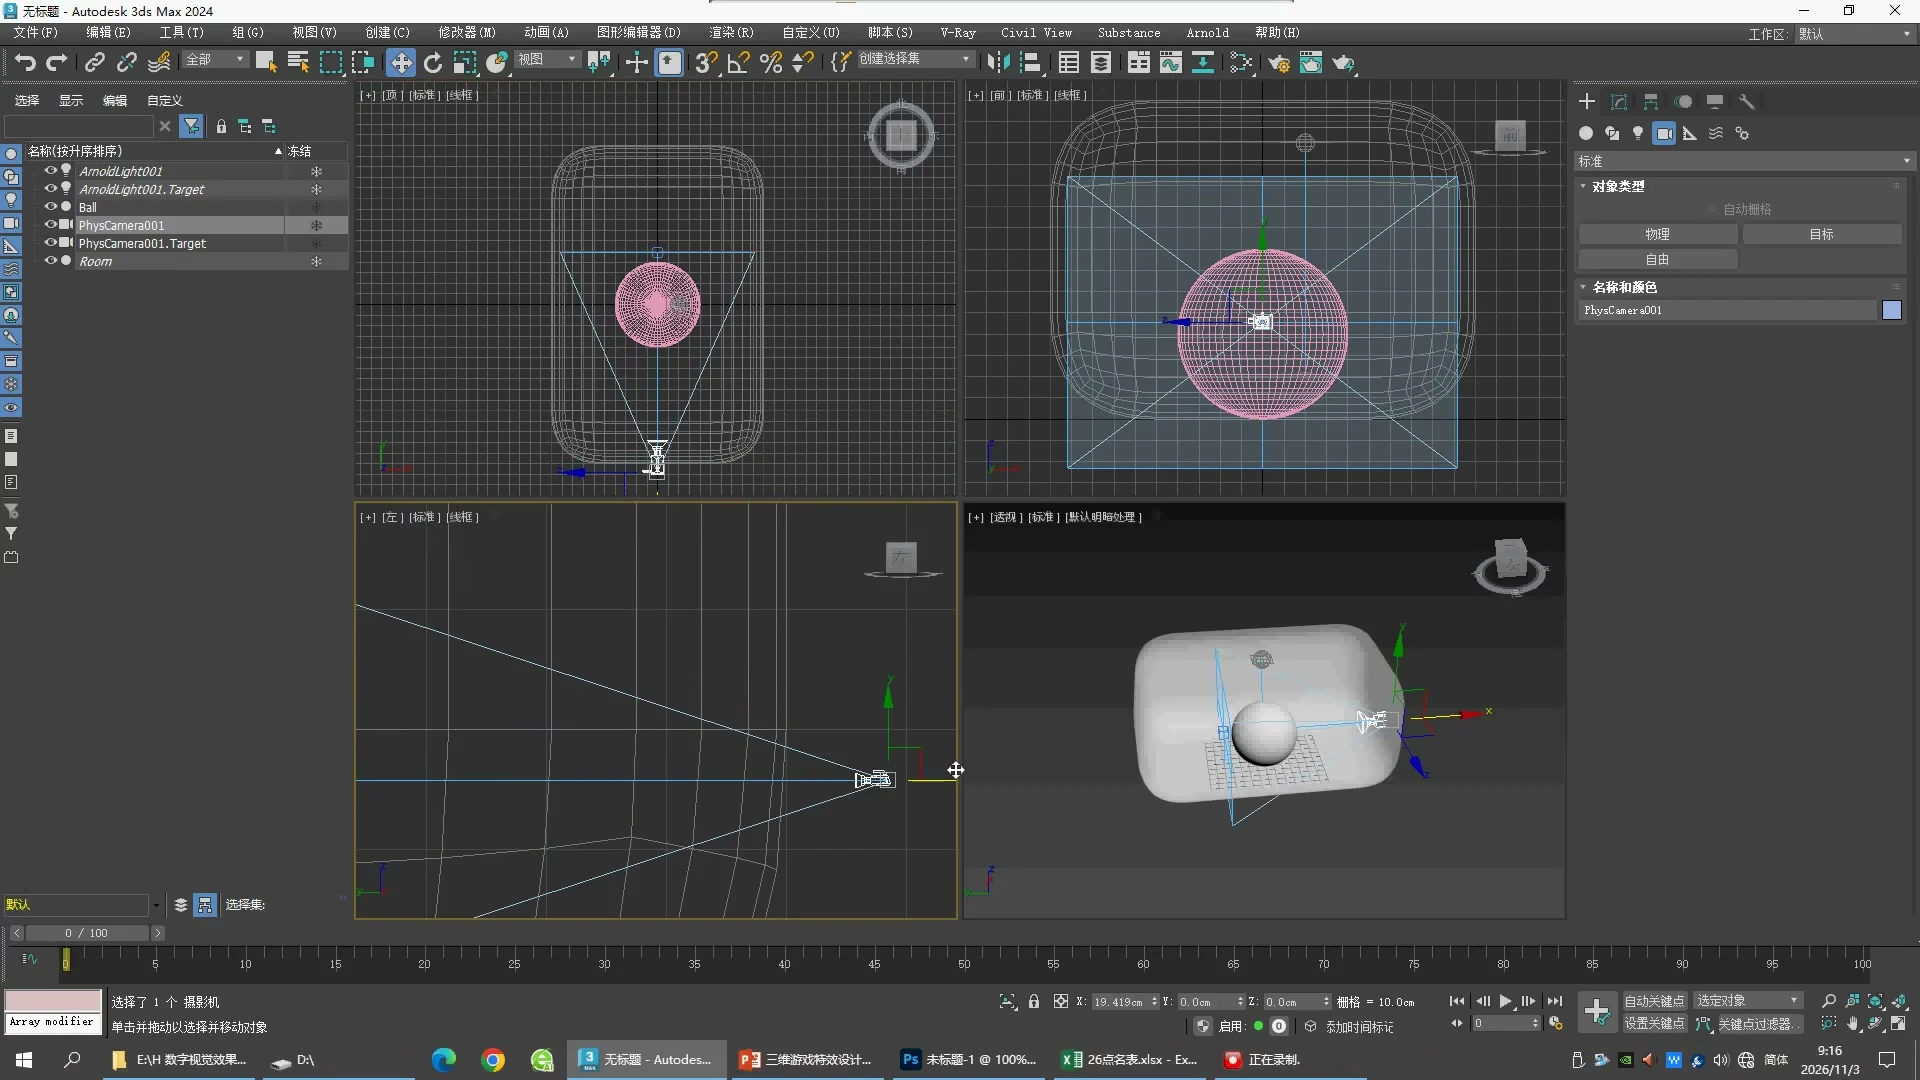
11:15 · Camera source
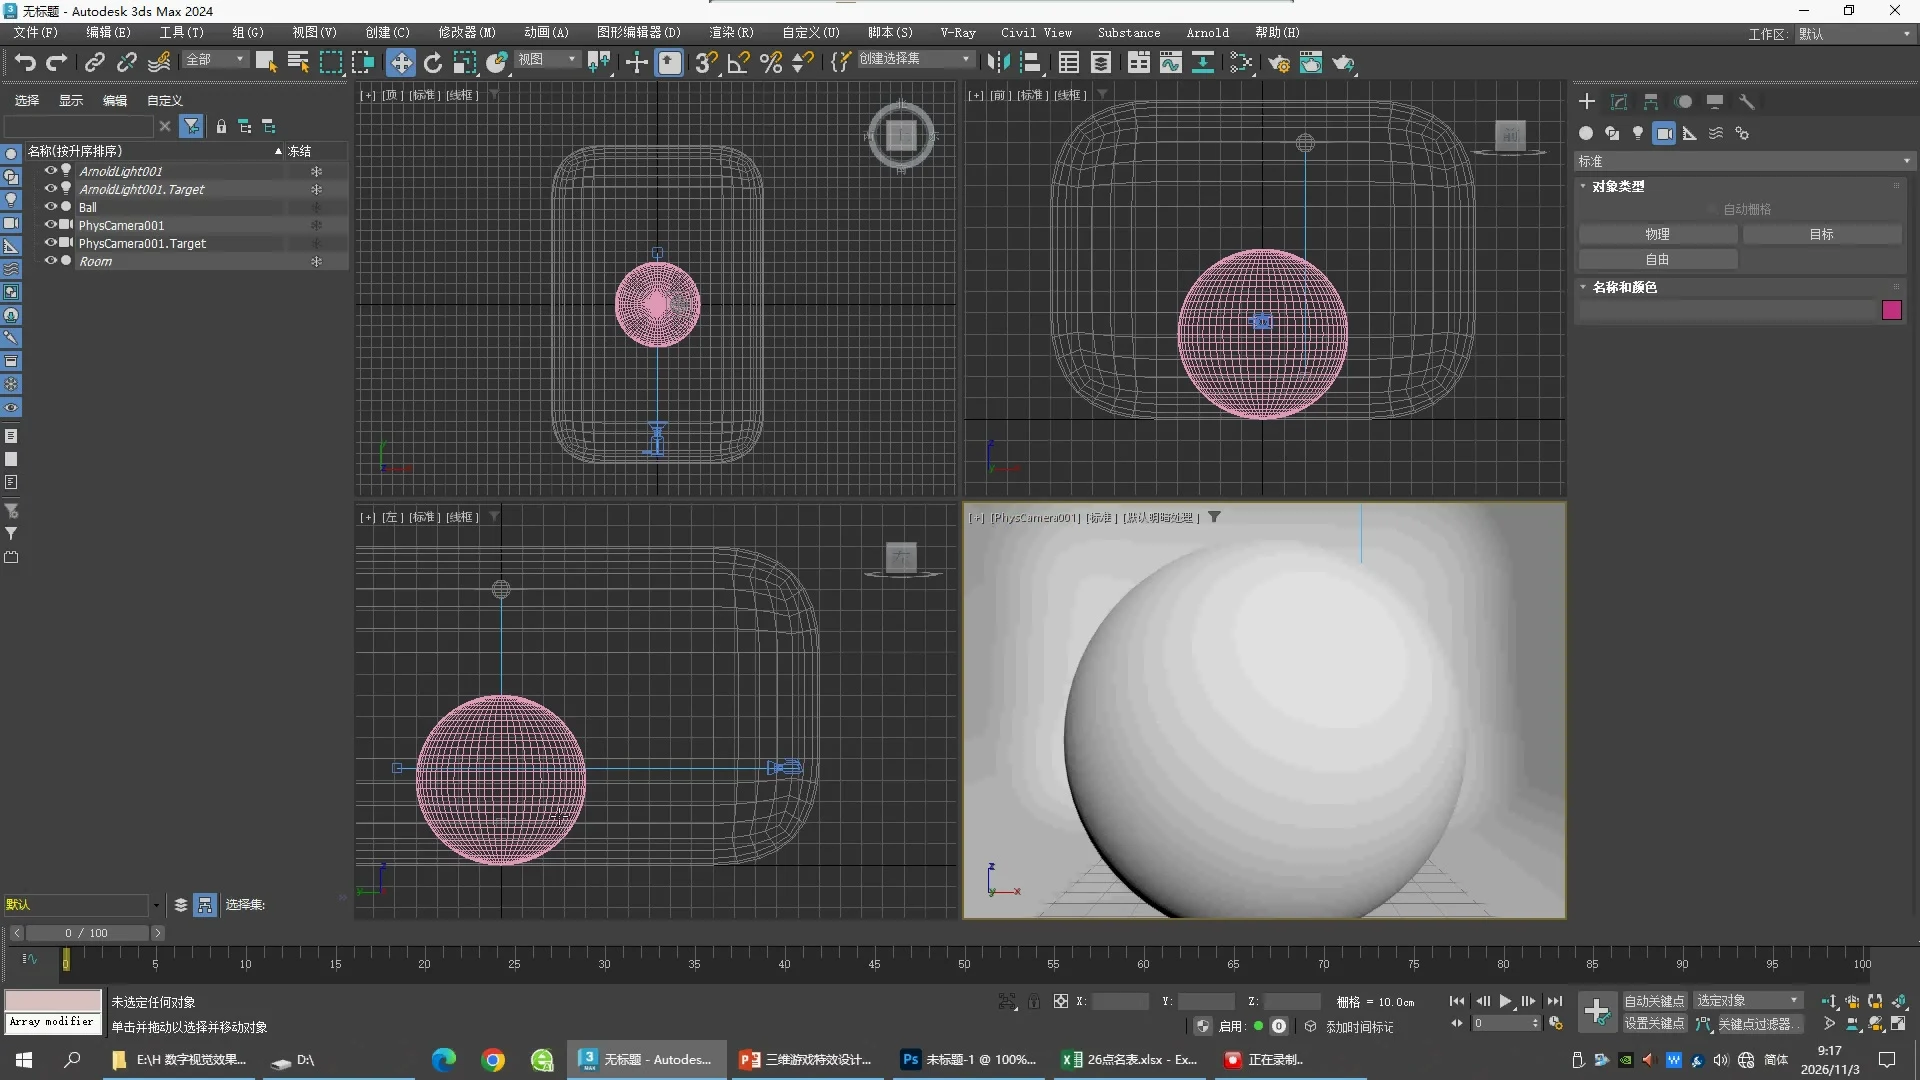
11:30 · Camera source
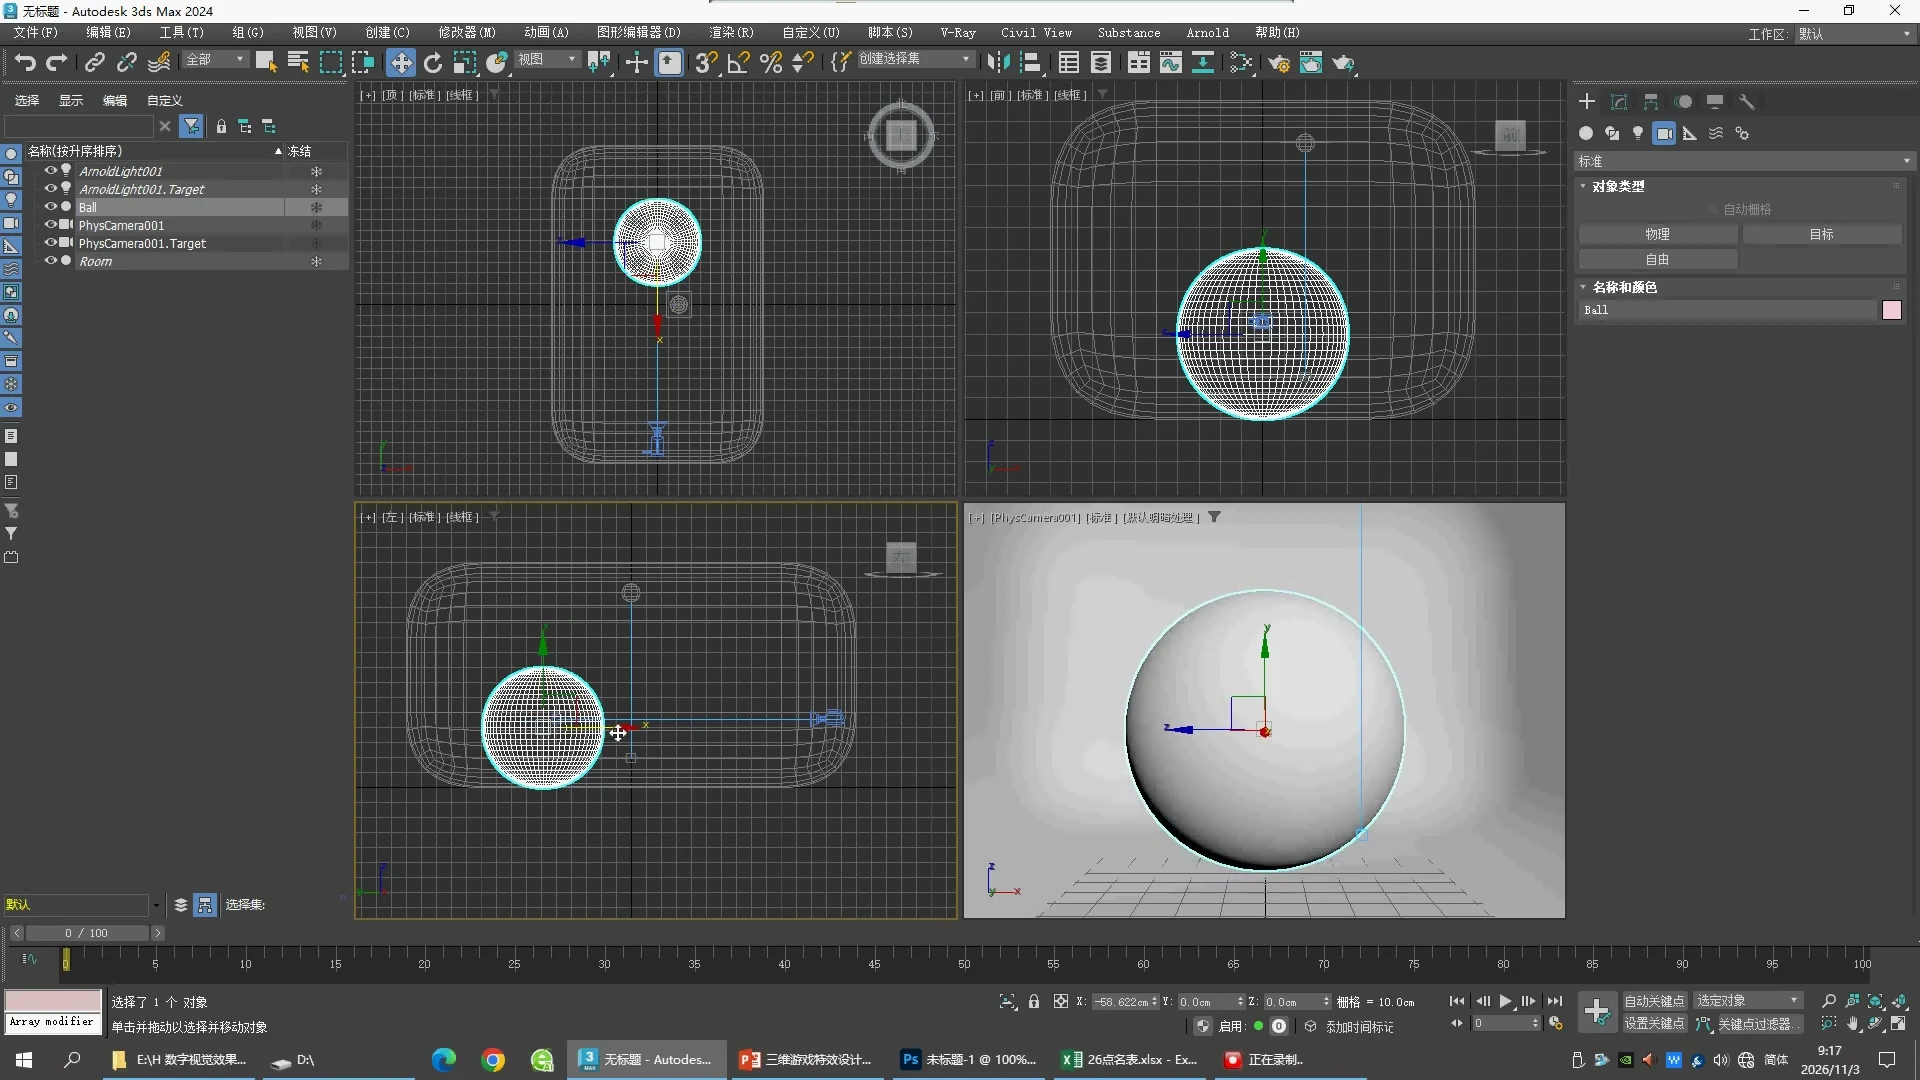
12:00 · Camera source
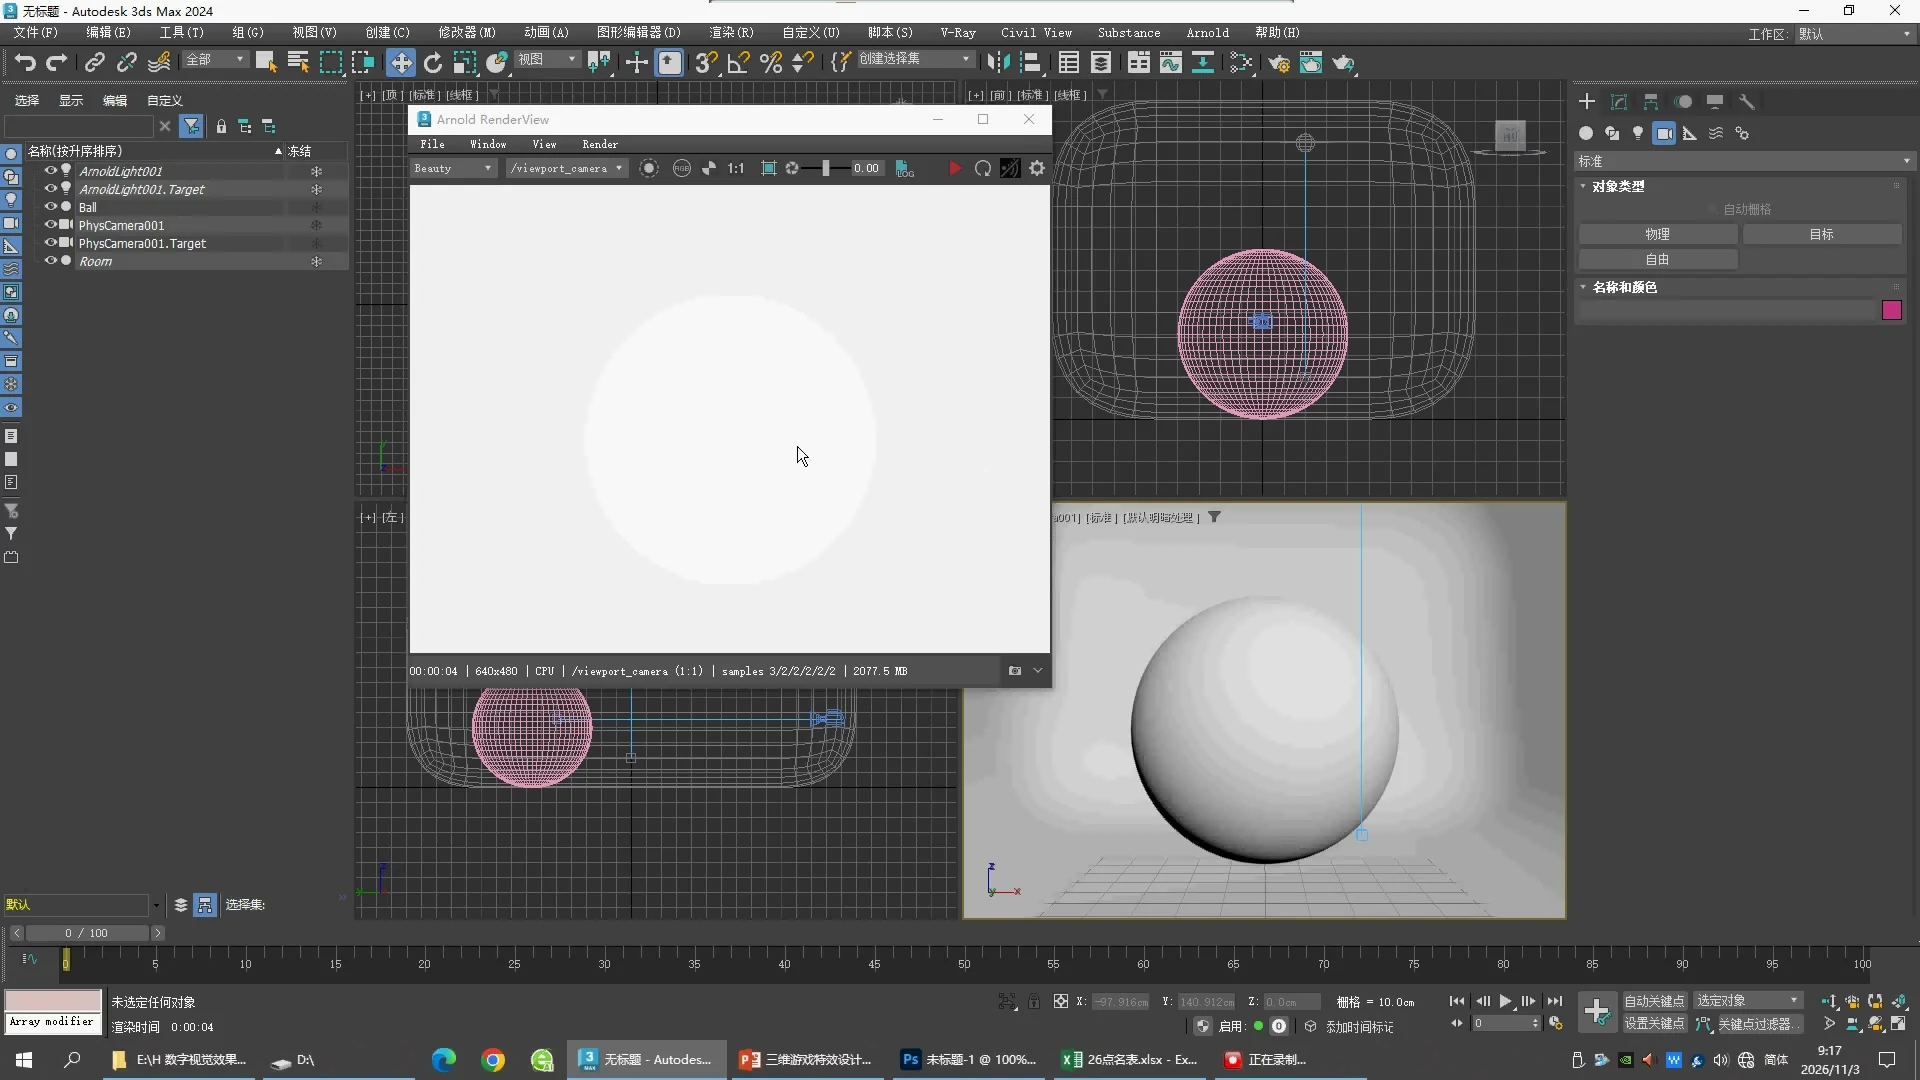
06 · Source lens comparison
下载06 · Source Lens Partial · 保存重开后的实际参数
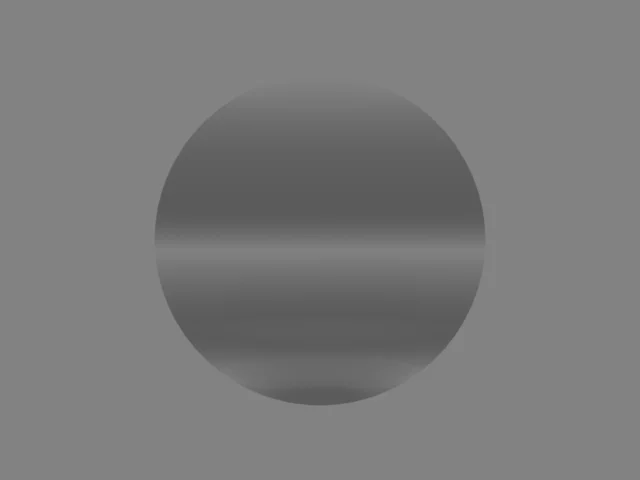
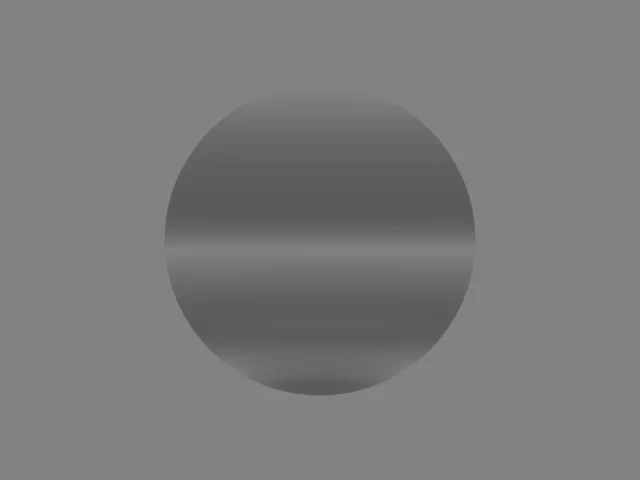
保持球体、材质和相机位置相同,比较镜头参数改变后的画面。40mm来自老师09:30创建阶段;这不是整课最终镜头已经匹配的证明。Camera(0,−125,40)、Target(0,65.956,40)、曝光EV6仍未从原片确认,部分Gradient Ramp位置和房间灰色也是补齐值。
07 · Camera Position at 10:35
追加核对10:20–11:15每5秒画面。10:35选中PhysCamera001、Move工具开启,底部显示X −0.142、Y −141.09、Z 45.683 cm。07仅将相机本体的位置改为这一阶段显示值,已另存重开核对;Target [0,65.956,40]、曝光EV6仍为补齐值,不能称为整课最终镜头复刻。
- 选择相机本体PhysCamera001,按W启用Select and Move。
- 使用World坐标与Absolute输入方式,分别填写X、Y、Z。不要抄移动拖曳期间的临时偏移值。
- 保留40mm Lens;进入Camera视口比较构图。此对照只验证位置改变的影响,Target需另行核对。
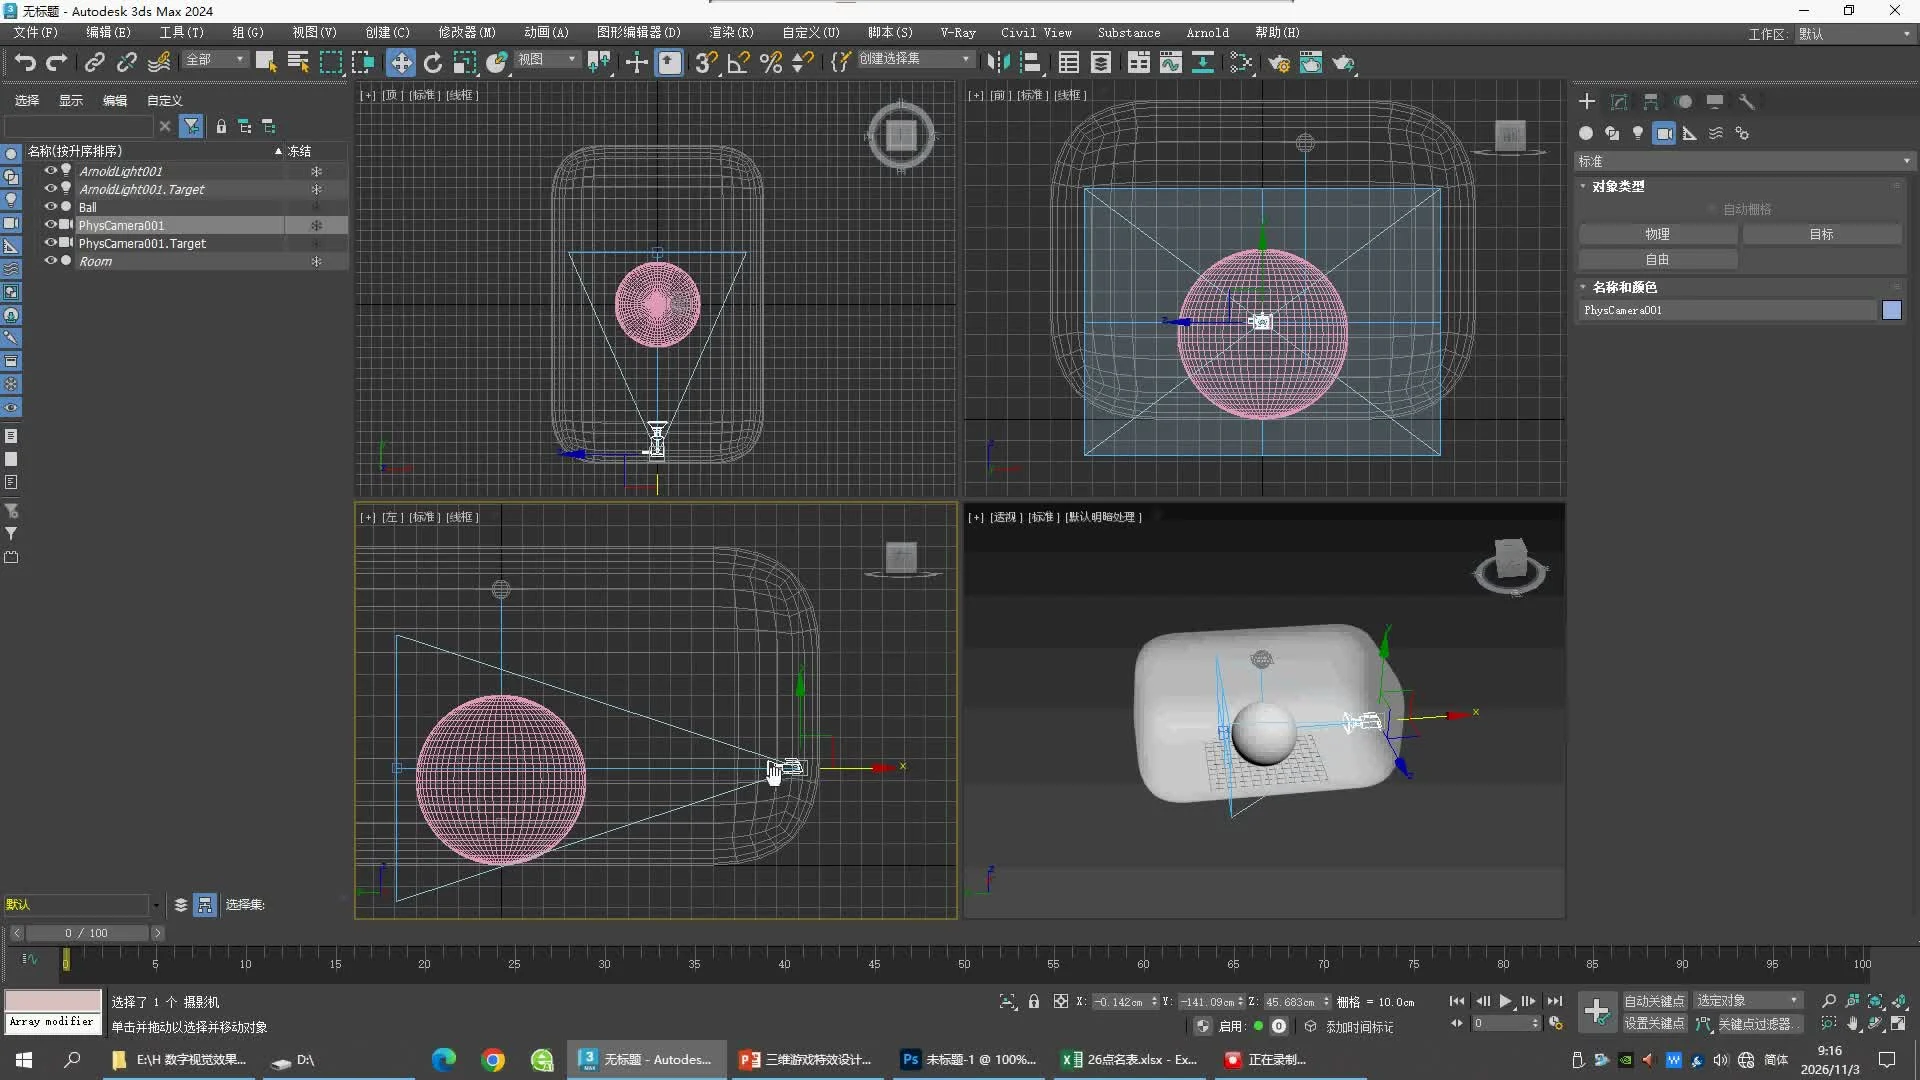
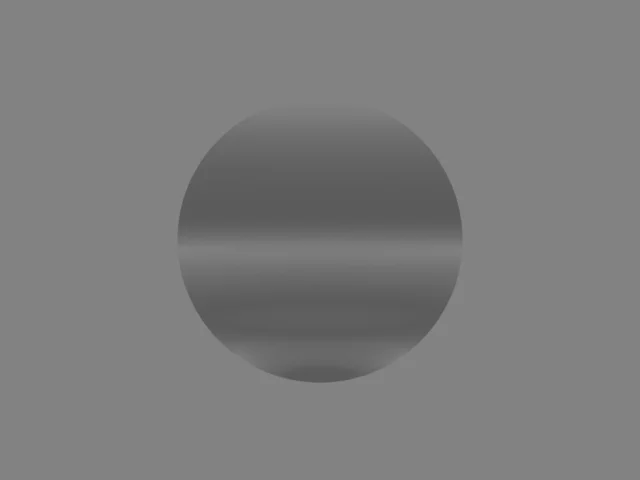
09 · 合并已核对的Camera与Gradient Ramp
07位置对照从06镜头工程派生,未包含另一分支对白色Gradient Ramp Flag 44→43的修正。09改从07_SourceRamp_Partial.max载入,再写入相机位置[-0.142,−141.09,45.683],保留14/43/52/68/80/93六个已核对内部色标、40mm Lens及Ball [0,65.956,40]。保存重开后核对位置并渲染,旧工程保留。
原片11:25显示球体起始位置[0,0,40];11:45处于View坐标移动过程,显示的X −65.956不是World X。12:15再次选择相机时仍显示[-0.142,−141.09,45.683]。这个前后对照支持相机阶段位置保持不变,但并未证明后段全课不再调整。
Target [0,65.956,40]、房间颜色、曝光仍待核对。08 Exposure Control STUDY是独立曝光实验,没有作为老师已确认设置合入09。
11:25 · 位置核对
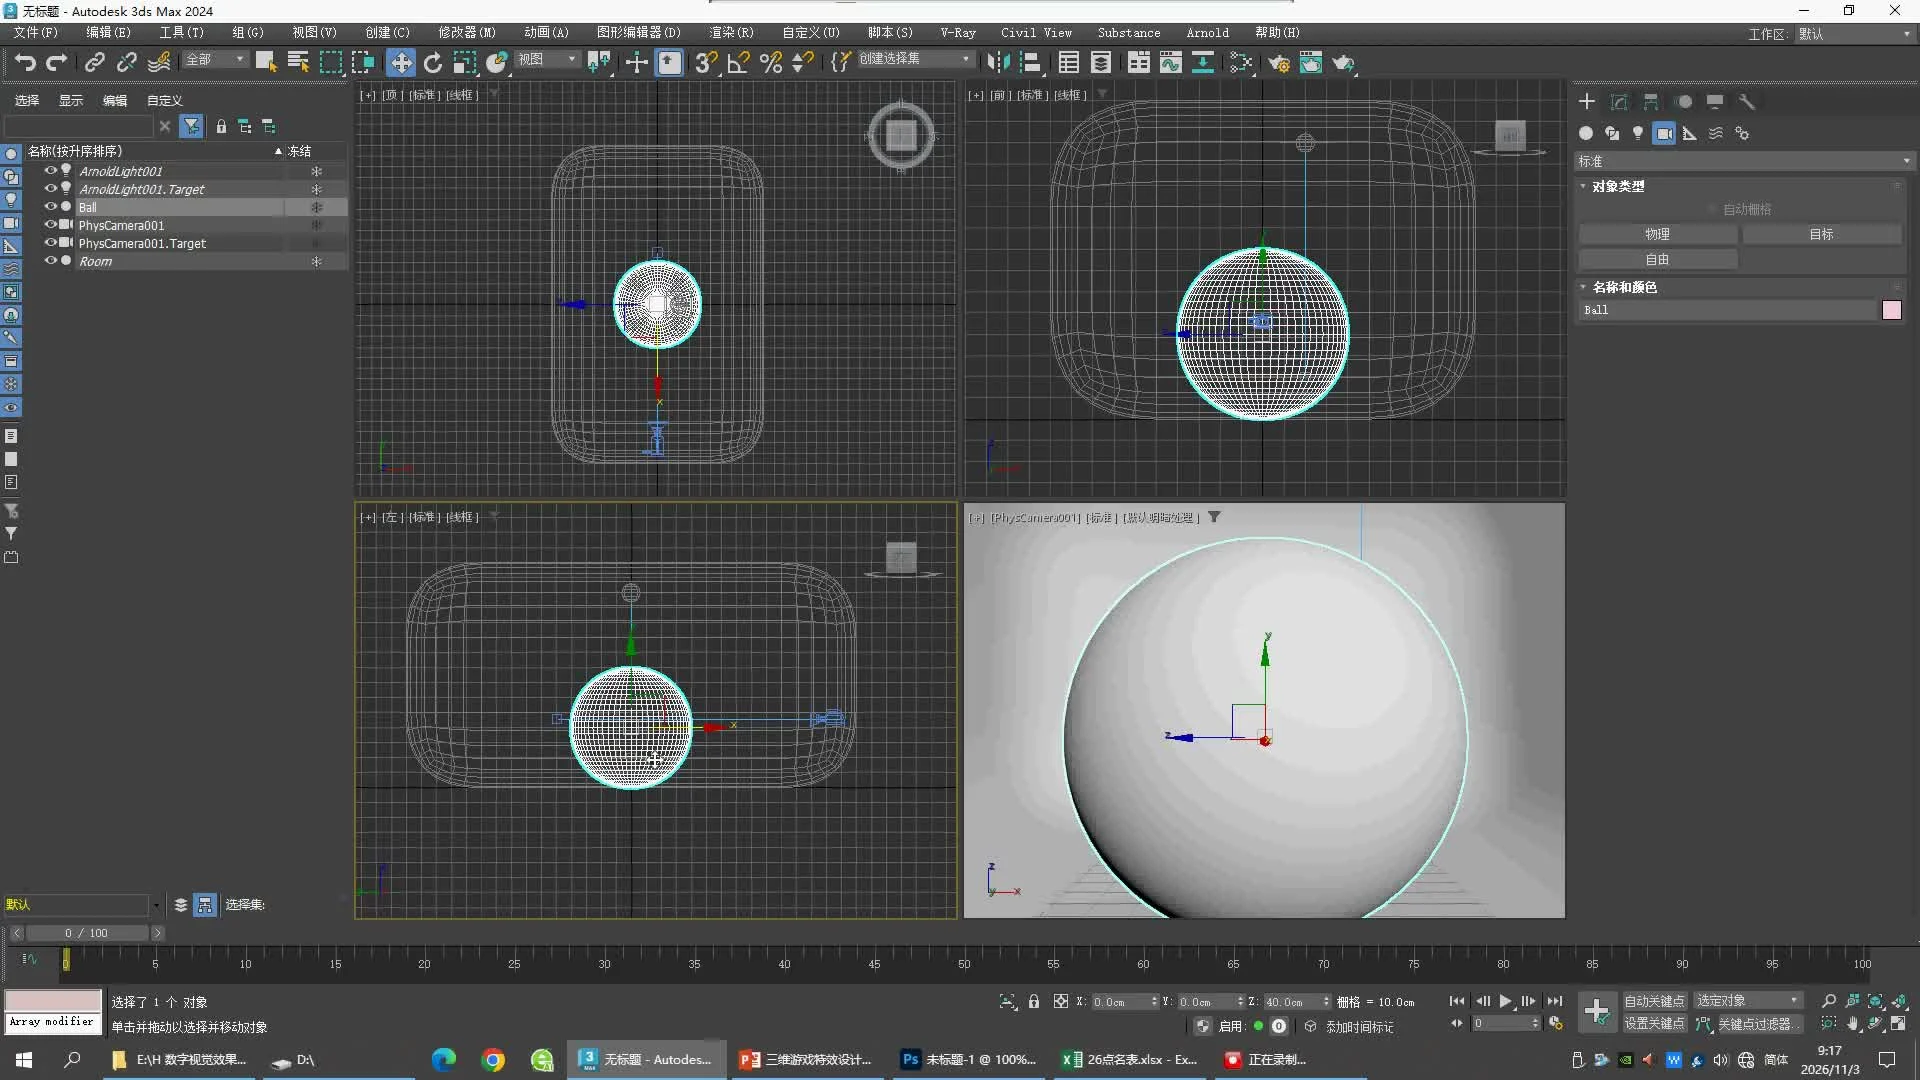
11:45 · 位置核对
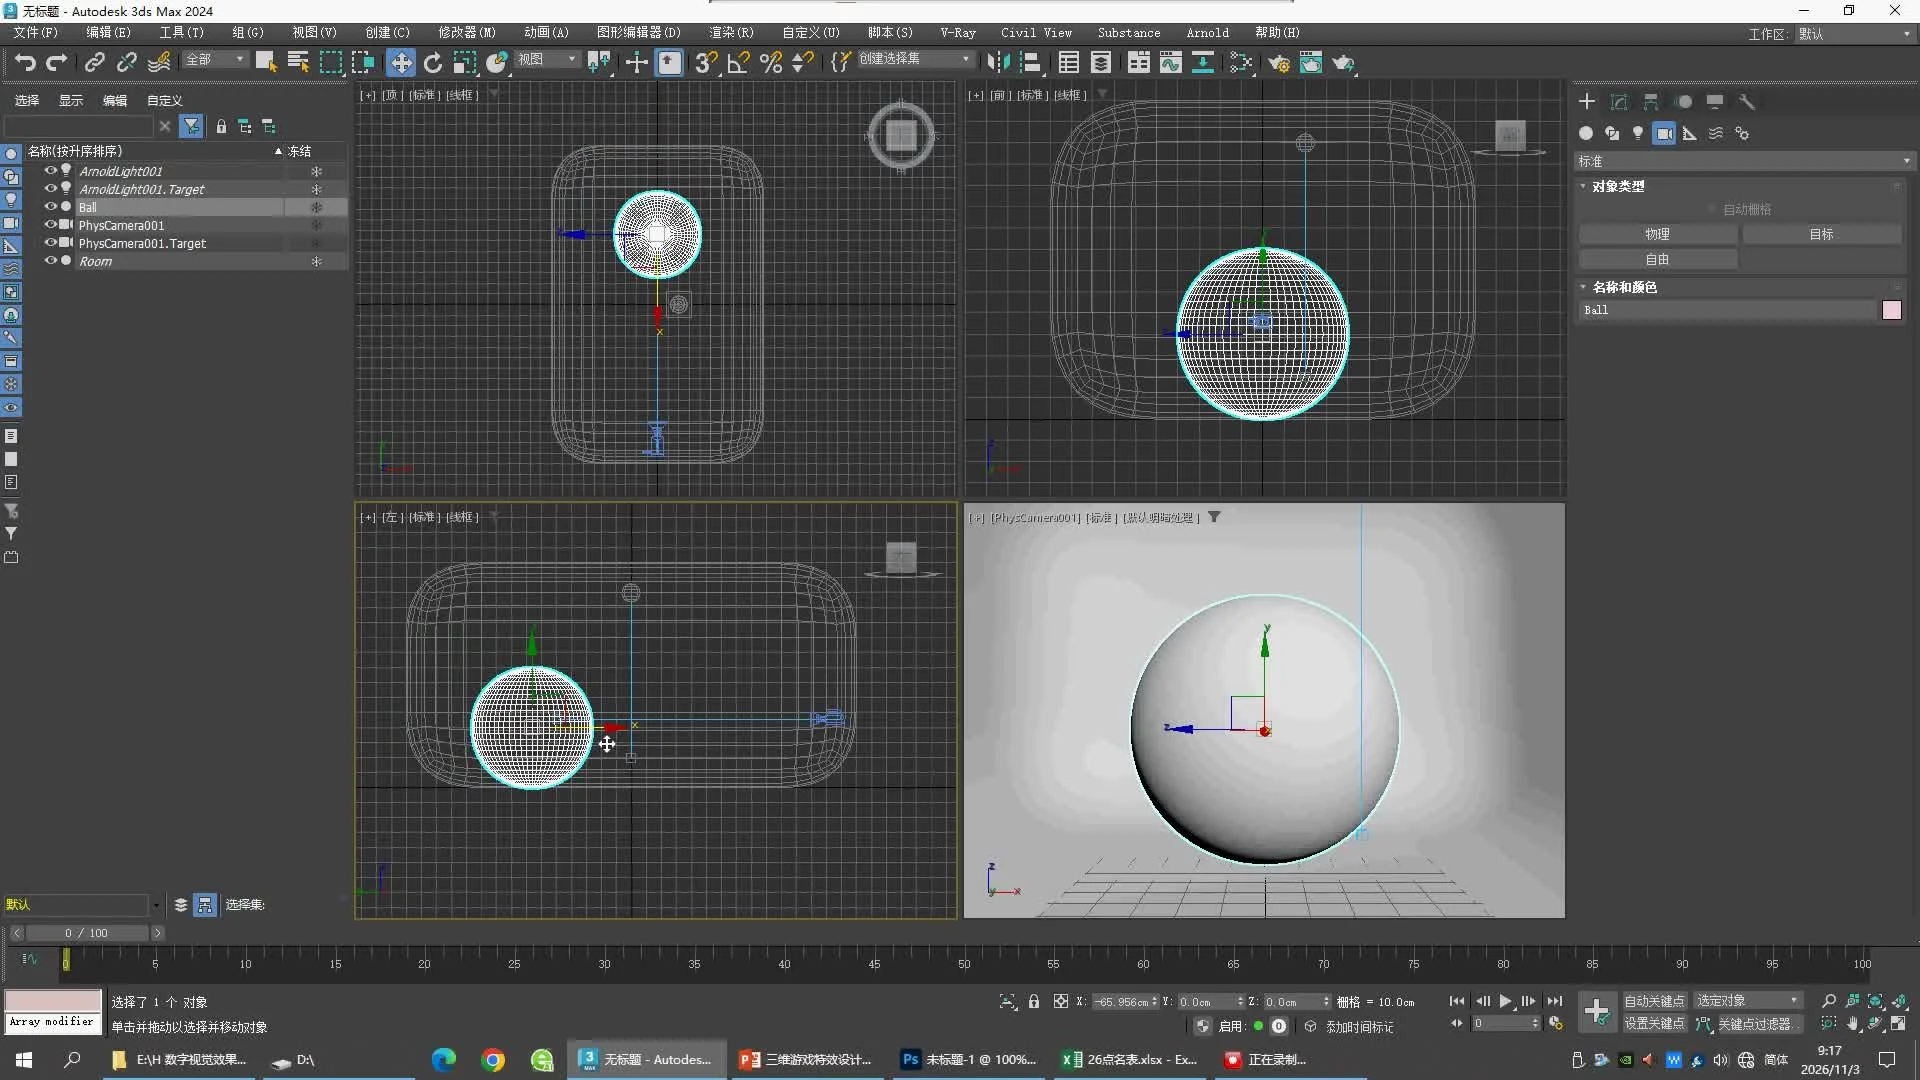
12:15 · 位置核对
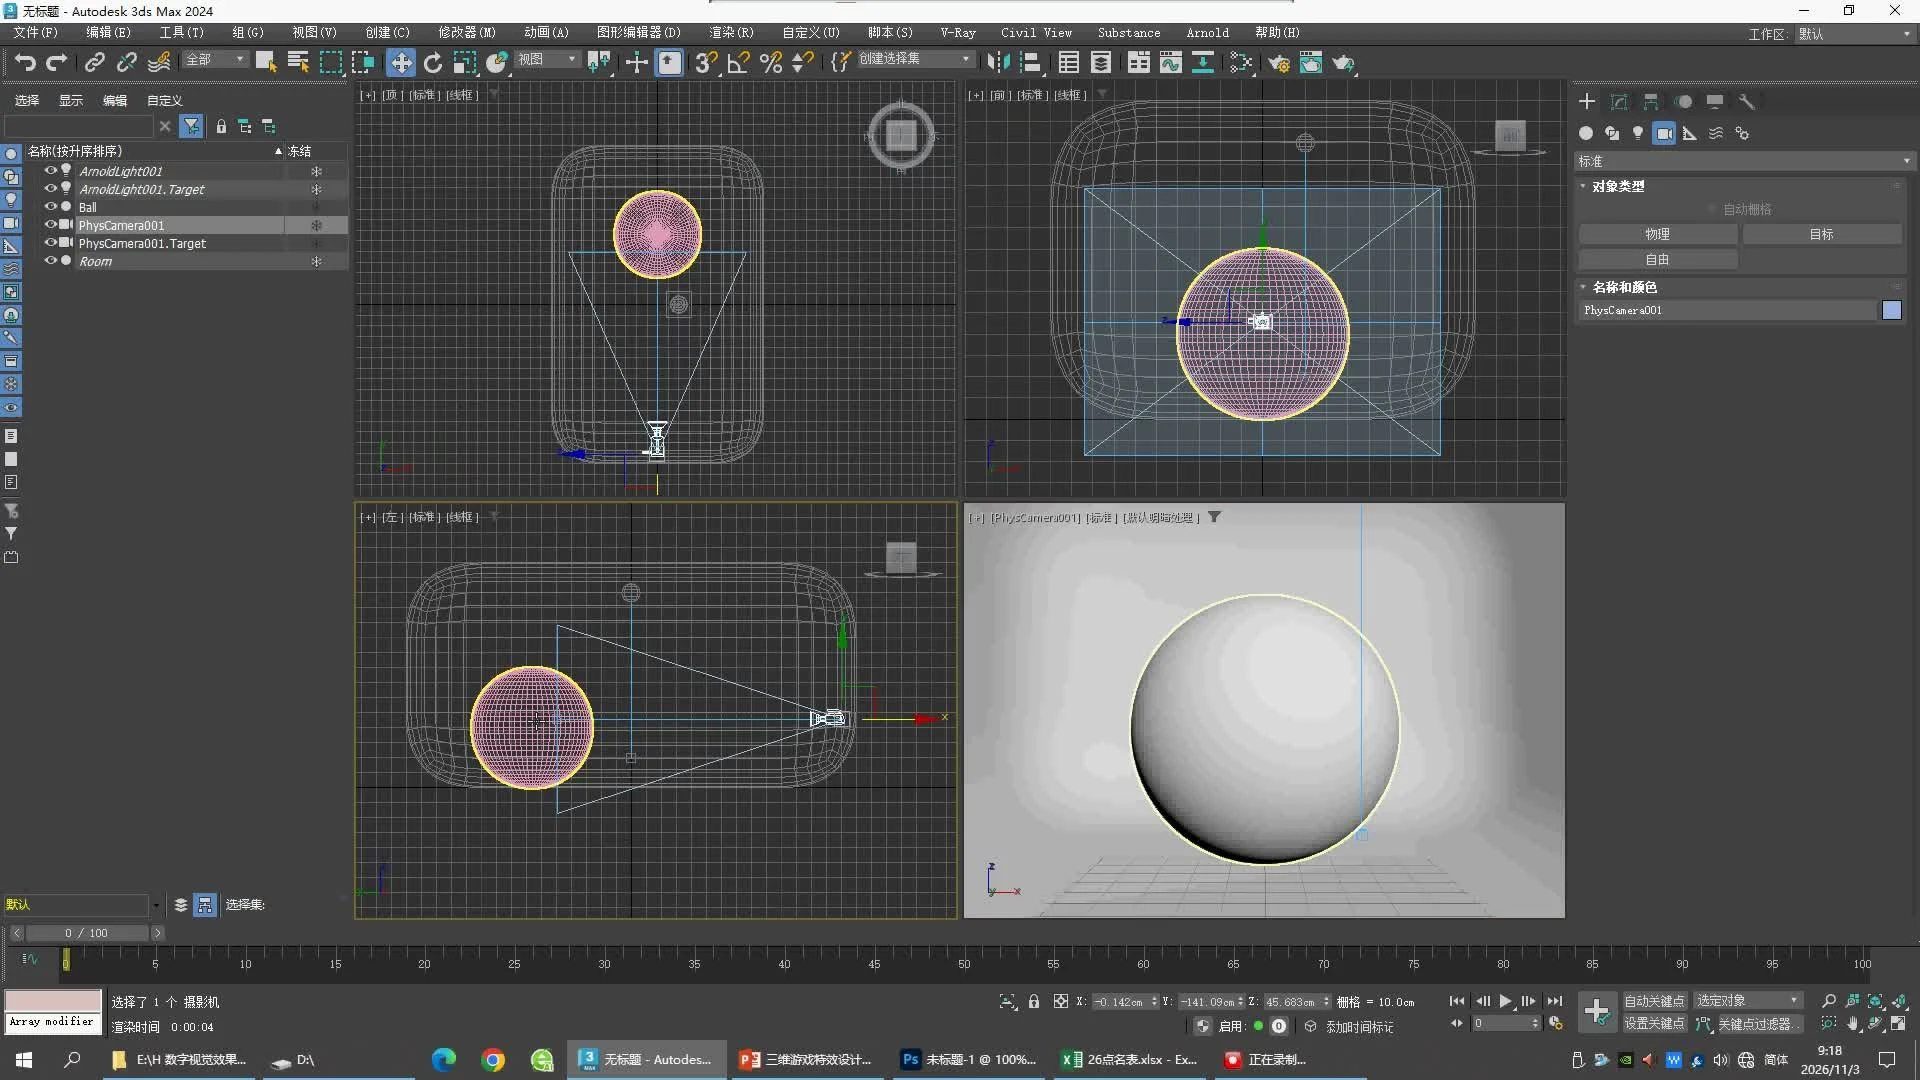
13:00 · 后续相机高度调整,尚未合入09
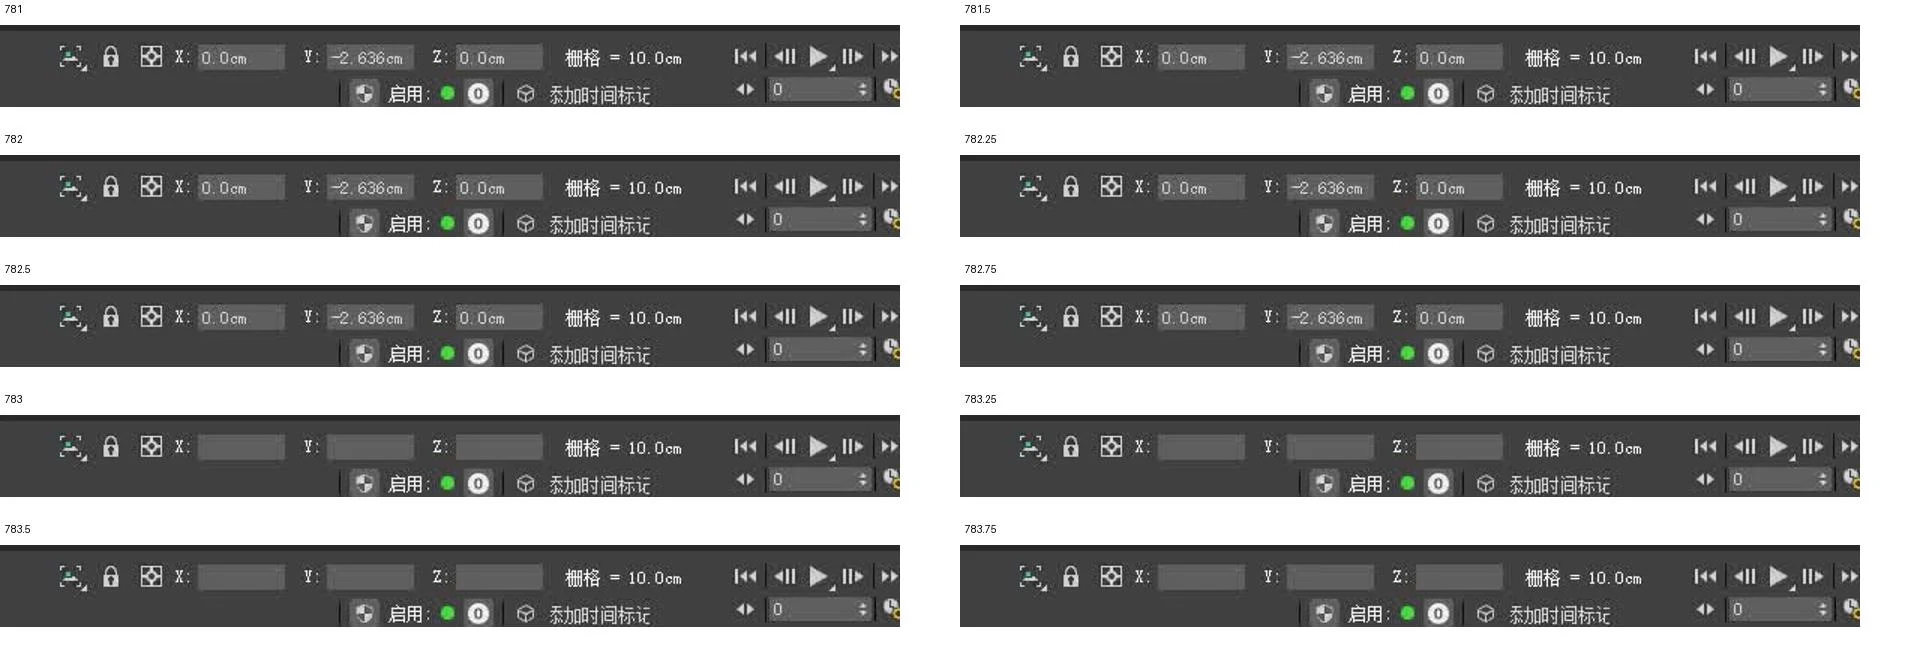
继续检查12:54–13:03后确认,老师再次同时选择PhysCamera001及其Target,在Left视口、View坐标中向下移动。12:56相机位置仍显示[-0.142,−141.09,45.683];13:01至13:02.75最后可见拖动偏移为View Y −2.636 cm,13:03仍选中相机与Target,13:05已取消选择。
按这个拖动偏移推算,Camera Z候选值为43.047 cm,但这不是原片直接显示的最终World Position。09仍保留此前阶段位置;Target的绝对坐标及后续操作仍需核对,不把拖动中出现的−5.969误当成最终偏移。
拖动前后选择与坐标
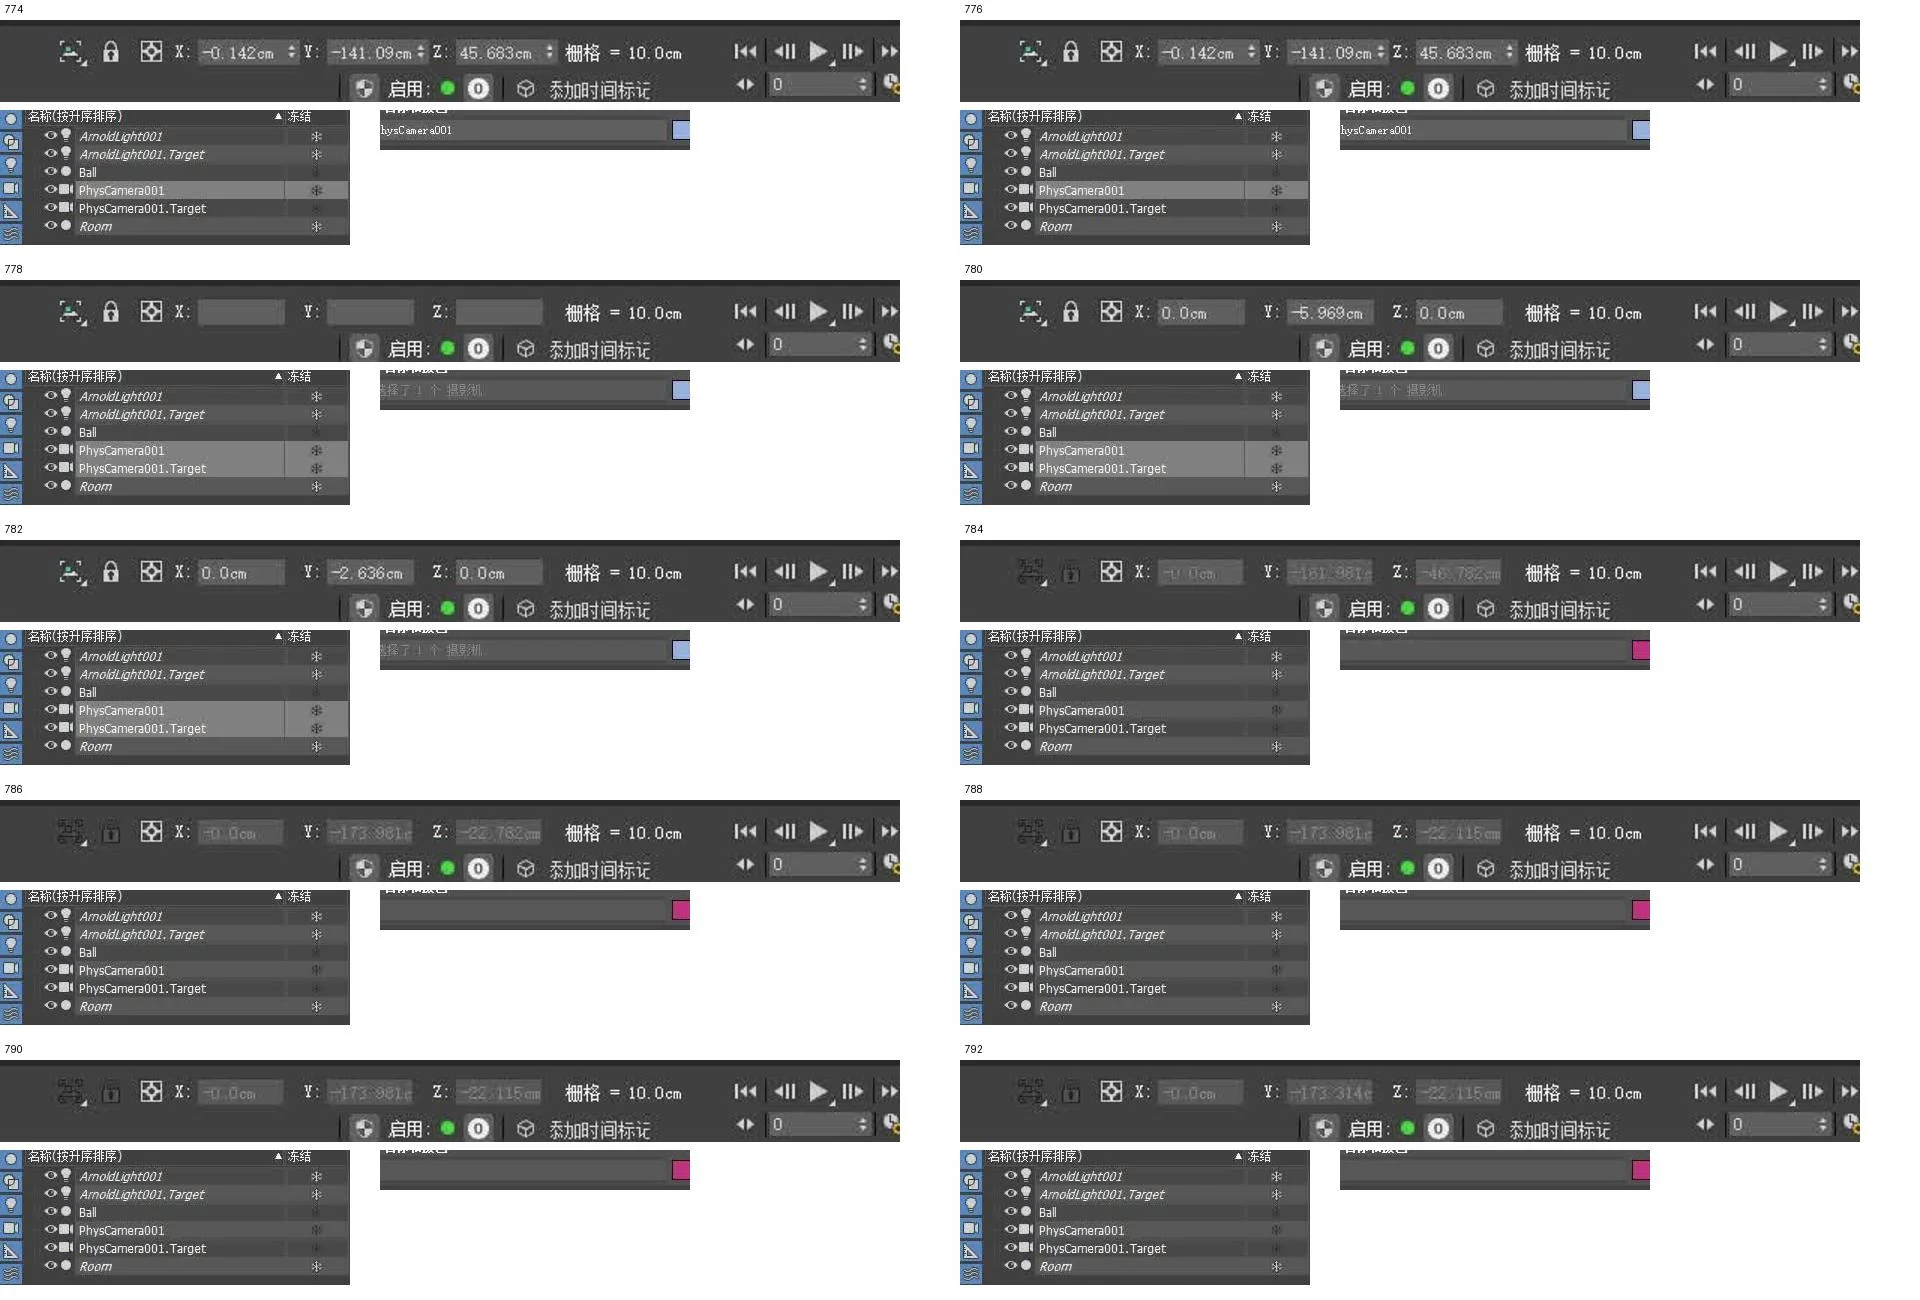
拖动结束前每0.25秒取样
10 · Move Camera and Target together
新增可打开的镜头下移练习,保留09作为操作前对照。根据原片Left视口最后显示的View Y −2.636 cm,推算世界Z方向下移2.636 cm。此版本标为INFERRED:位移来自推算,初始Target坐标仍是学习工程补齐值,不是老师最终镜头精确复刻。
- 打开09_SourceCamera_Ramp_PARTIAL.max。在Scene Explorer同时选择Course51_Camera_SUPPLEMENT及它的Target。
- 将Reference Coordinate System切换为World,使用Move的Offset输入。X、Y偏移为0,Z偏移为−2.636 cm;这里是偏移量,不是将绝对Z坐标设置为−2.636。
- 相机从Z45.683变成43.047;Target从Z40变成37.364。一起移动会保留两者的相对位置;只移动相机本体会改变它看向Target的方向。
- 另存为10_CameraLowering_INFERRED.max,重新打开核对位置。当前两者距离前后均约207.124 cm,40 mm Lens及材质参数沿用09。
下载10 · Camera Lowering INFERRED · 保存重开后的数值与哈希
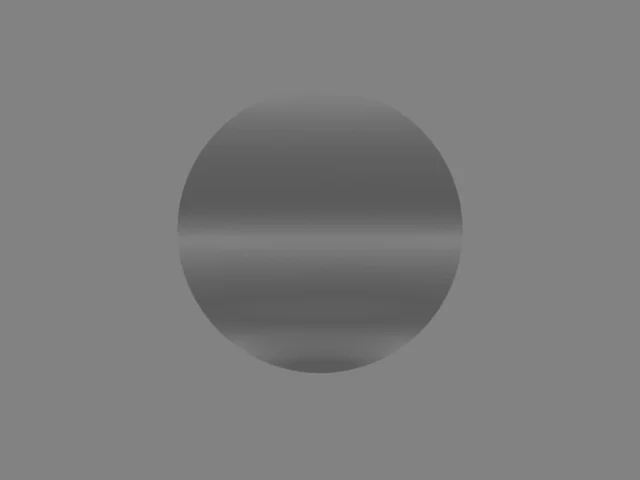
已保存、重开、渲染并查看两张对照图。尚未核对老师Target绝对坐标、最终曝光和完整场景外观;本次没有将这些项目标为完成。
原片画面索引